はじめに
前回の記事では、ベクトル空間の中にある部分空間について考えました。
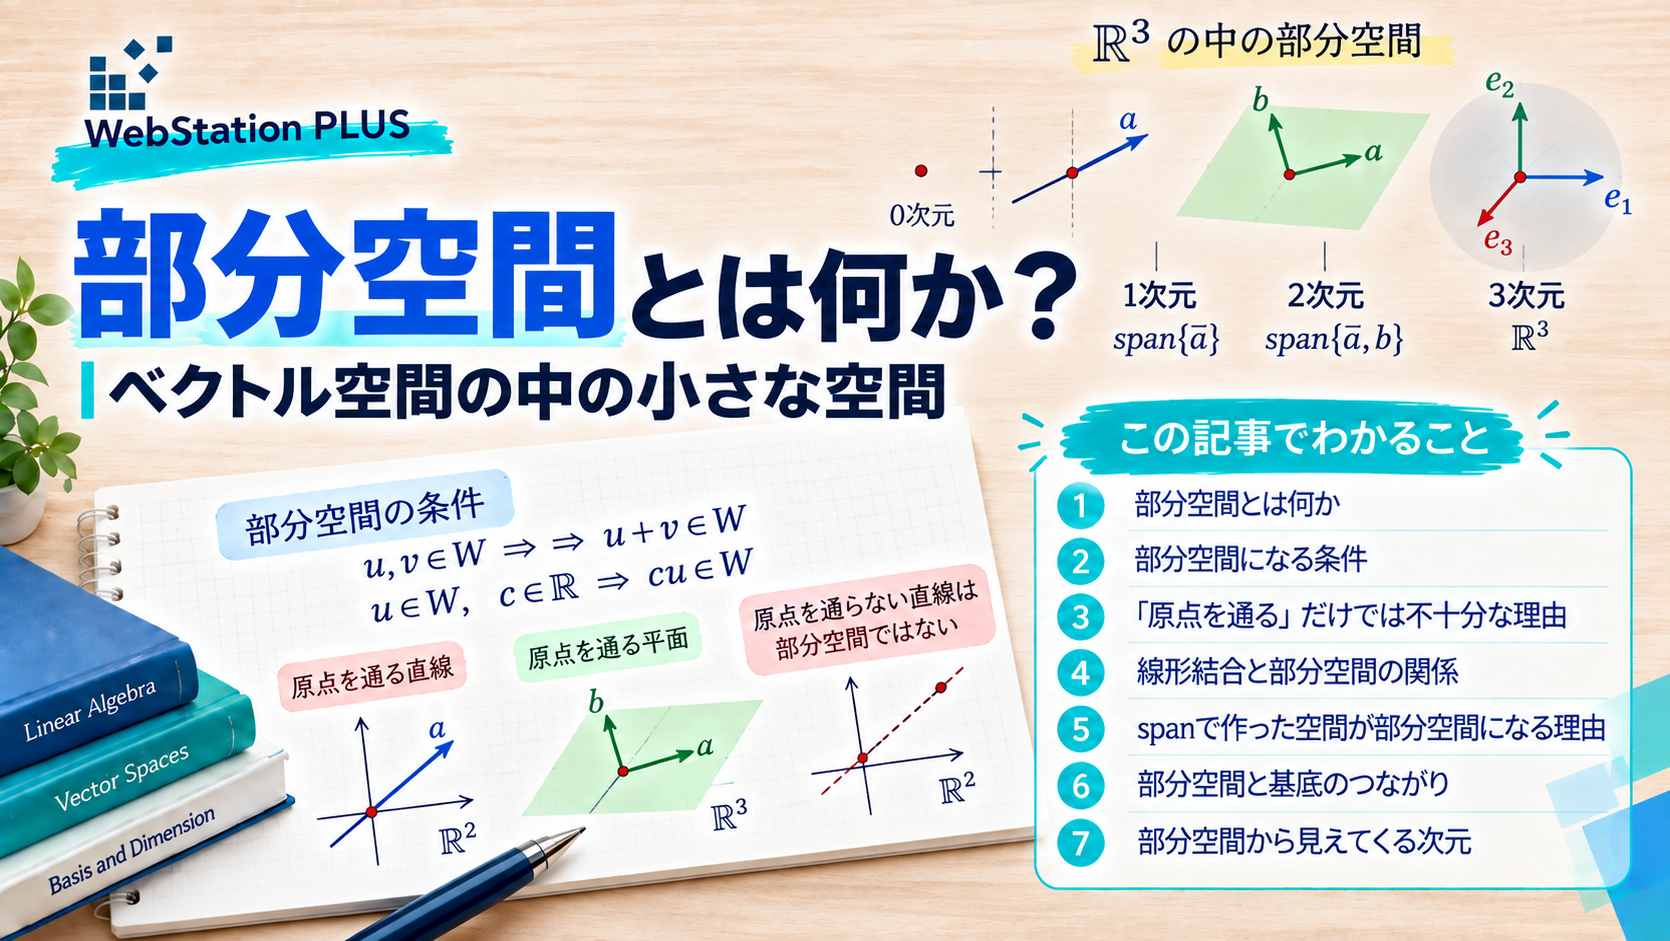
たとえば、\(\mathbb{R}^3\) の中には、原点だけからなる部分空間、原点を通る直線、原点を通る平面があります。そして、\(\mathbb{R}^3\) 全体ももちろんベクトル空間です。
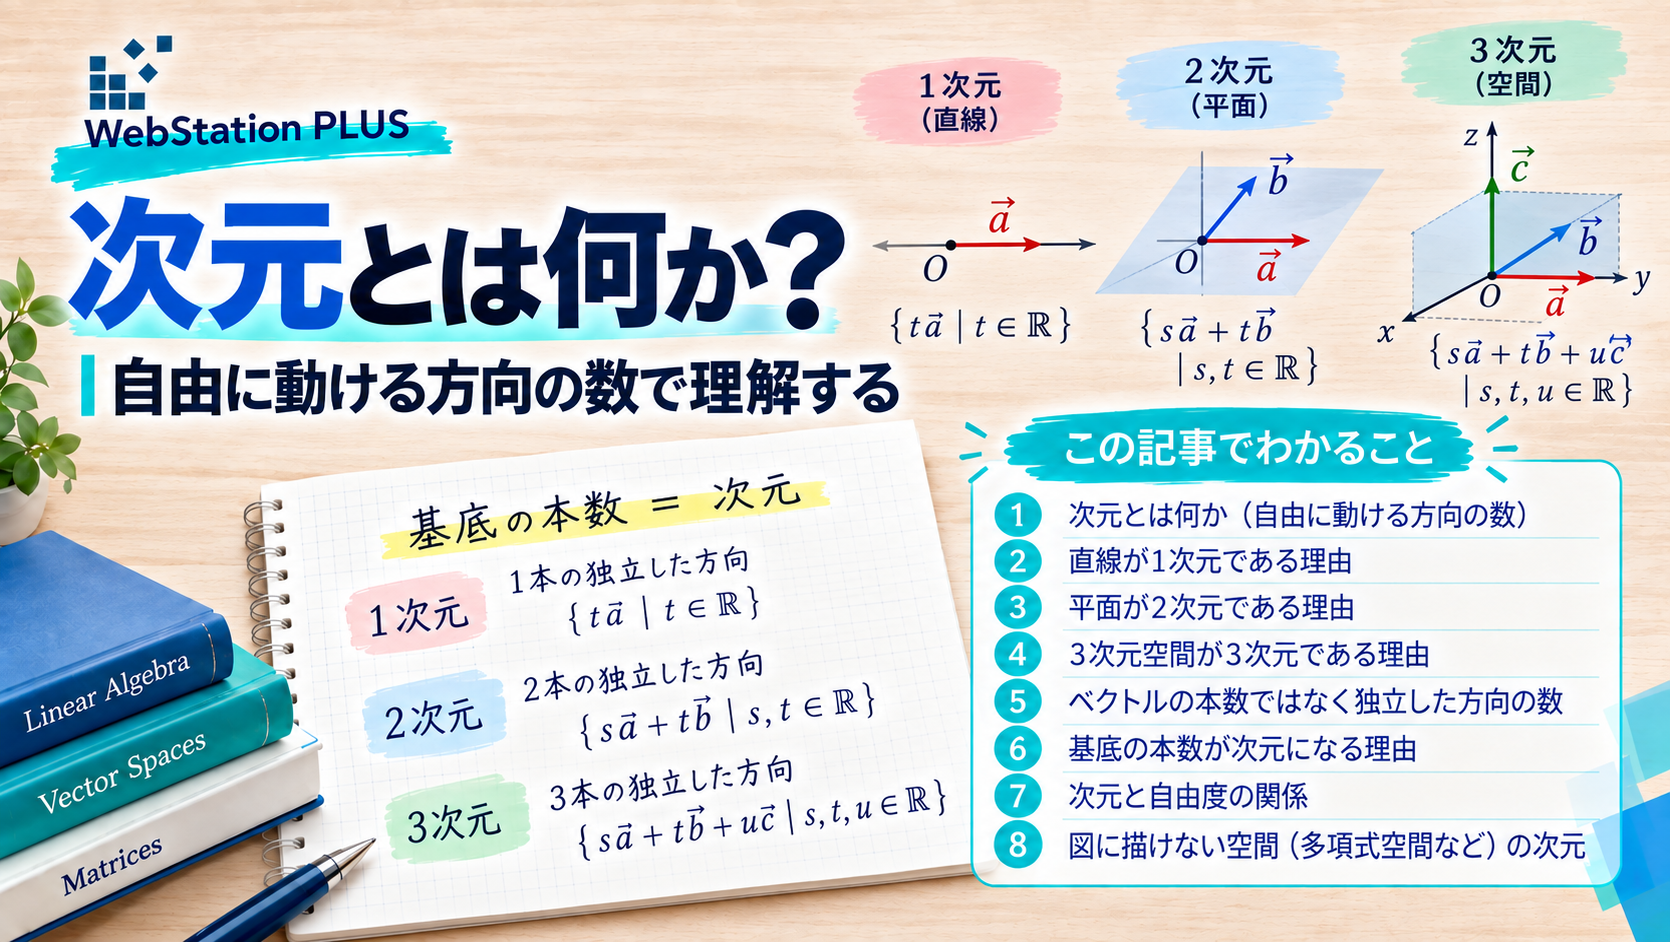
では、これらの空間には、どのような違いがあるのでしょうか。直線では1つの方向にしか動けません。平面では2つの方向に動くことができ、3次元空間では3つの方向に動くことができます。
ここに次元という考え方が現れます。
次元とは、その空間の中で「自由に動ける独立した方向の数」だと考えることができます。
今回は、直線・平面・3次元空間を例にしながら、なぜ基底の本数が次元になるのか、そして「次元が違う」とはどういうことなのかを考えていきます。
1.直線はなぜ「1次元」なのか?
まず、原点を通る直線を考えてみましょう。\(0\) ではないベクトル \(\boldsymbol{a}\) を1本用意して、
$$
W=\{t\boldsymbol{a}\mid t\in\mathbb{R}\}
$$
という集合を考えます。
\(t\) を変えると、\(\boldsymbol{a}\) を伸ばしたり縮めたり、反対向きにしたりできるので、直線上のすべてのベクトルを作ることができます。たとえば、\(\boldsymbol{a}\) と異なる長さのベクトルが直線上にあったとしても、それは結局 \(t\boldsymbol{a}\) と表せます。
つまり、この直線の中を動くために必要なのは、1本の方向だけです。
直線では、1本のベクトルがあれば、その定数倍によって直線上のすべてのベクトルを作れます。そのため、直線は1次元です。
ここで重要なのは、「直線だから1次元」と形だけで覚えることではありません。空間全体を作るために必要な独立した方向が1つしかないから、1次元なのです。
2.平面はなぜ「2次元」なのか?
次に、原点を通る平面を考えてみましょう。2本のベクトル \(\boldsymbol{a},\ \boldsymbol{b}\) を使って、
$$
W
=
\{s\boldsymbol{a}+t\boldsymbol{b}\mid s,\ t\in\mathbb{R}\}
$$
という集合を作ります。
\(\boldsymbol{a}\) と \(\boldsymbol{b}\) が線形独立なら、\(s\) と \(t\) を自由に変えることで、平面上のすべてのベクトルを作ることができます。
ここでは、直線のときとは違って1本のベクトルだけでは足りません。1本だけなら、どれだけ伸ばしたり縮めたりしても同じ直線上から出られないからです。そこに、1本目では作れない新しい方向を持つ \(\boldsymbol{b}\) を加えることで、初めて平面全体へ動けるようになります。
平面を作るには、互いに線形独立な2本のベクトルが必要です。そのため、平面は2次元です。
つまり、2次元というのは単に「縦と横がある」という意味ではありません。互いに独立した2つの方向へ自由に動けるということなのです。
3.3次元空間では、もう1つ方向が必要になる
では、\(\mathbb{R}^3\) 全体を作るには何本のベクトルが必要でしょうか。
まず、線形独立な2本のベクトル \(\boldsymbol{a},\ \boldsymbol{b}\) があれば、
$$
s\boldsymbol{a}+t\boldsymbol{b}
$$
によって平面を作ることができます。しかし、どれだけ \(s\) と \(t\) を変えても、その平面の外へ出ることはできません。
そこで、その平面の中にはない新しい方向を持つベクトル \(\boldsymbol{c}\) を加えます。すると、
$$
s\boldsymbol{a}
+t\boldsymbol{b}
+u\boldsymbol{c}
$$
によって、3次元空間全体へ動けるようになります。ここまでを図にすると、次のようになります。
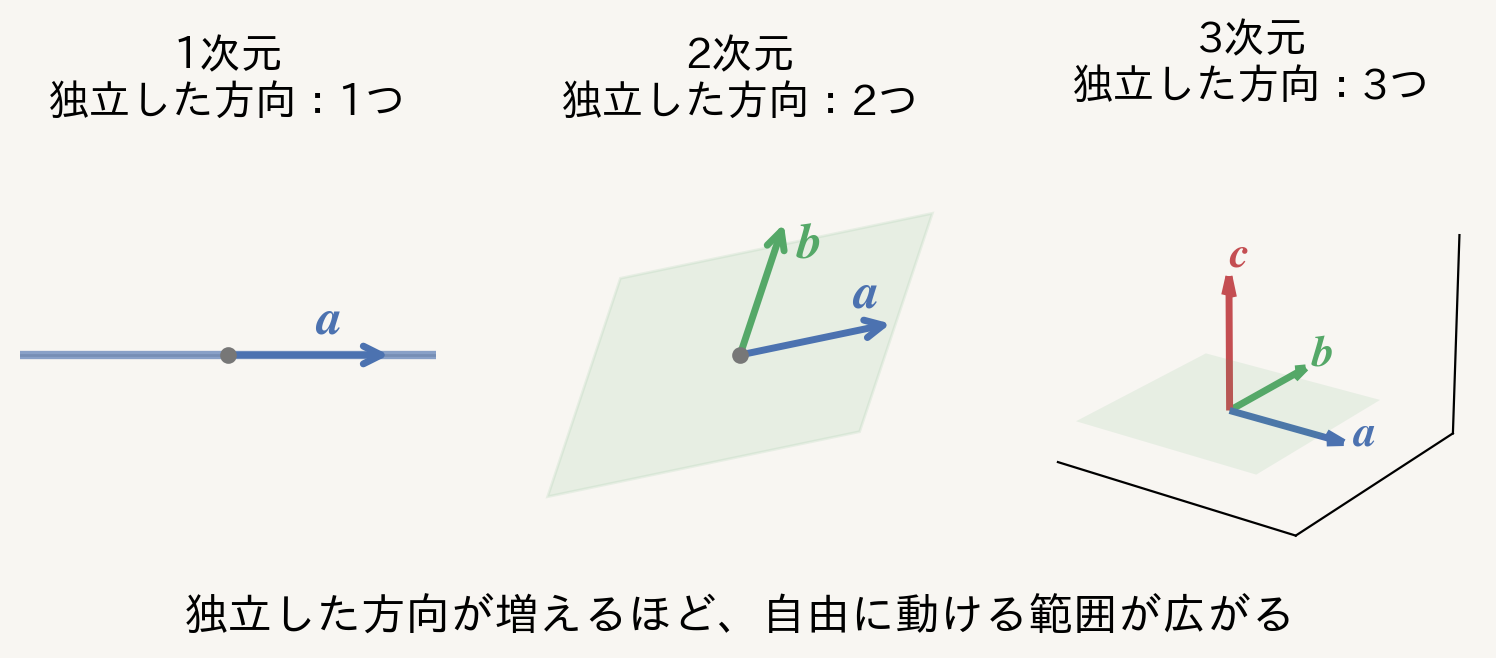
1本の独立したベクトルから作れるのは直線です。そこに新しい方向を1本加えると平面になり、さらに平面の外を向く方向を加えると3次元空間になります。
つまり、独立した方向が1つ増えるたびに、自由に動ける範囲が1段階ずつ広がっていくのです。
1次元・2次元・3次元という違いは、「独立した方向が1本・2本・3本ある」という違いだと考えることができます。
4.線形従属なベクトルを増やしても次元は増えない
ここで注意したいのは、ベクトルの本数を増やせば次元も増えるわけではないということです。たとえば、
$$
\boldsymbol{b}=2\boldsymbol{a}
$$
だったとします。
このとき、\(\boldsymbol{a}\) と \(\boldsymbol{b}\) の2本を使って、
$$
s\boldsymbol{a}+t\boldsymbol{b}
$$
を作っても、
$$
s\boldsymbol{a}+2t\boldsymbol{a}
=
(s+2t)\boldsymbol{a}
$$
となります。つまり、係数 \(s,\ t\) をどのように変えても、作れるベクトルは同じ直線上から出ることができません。
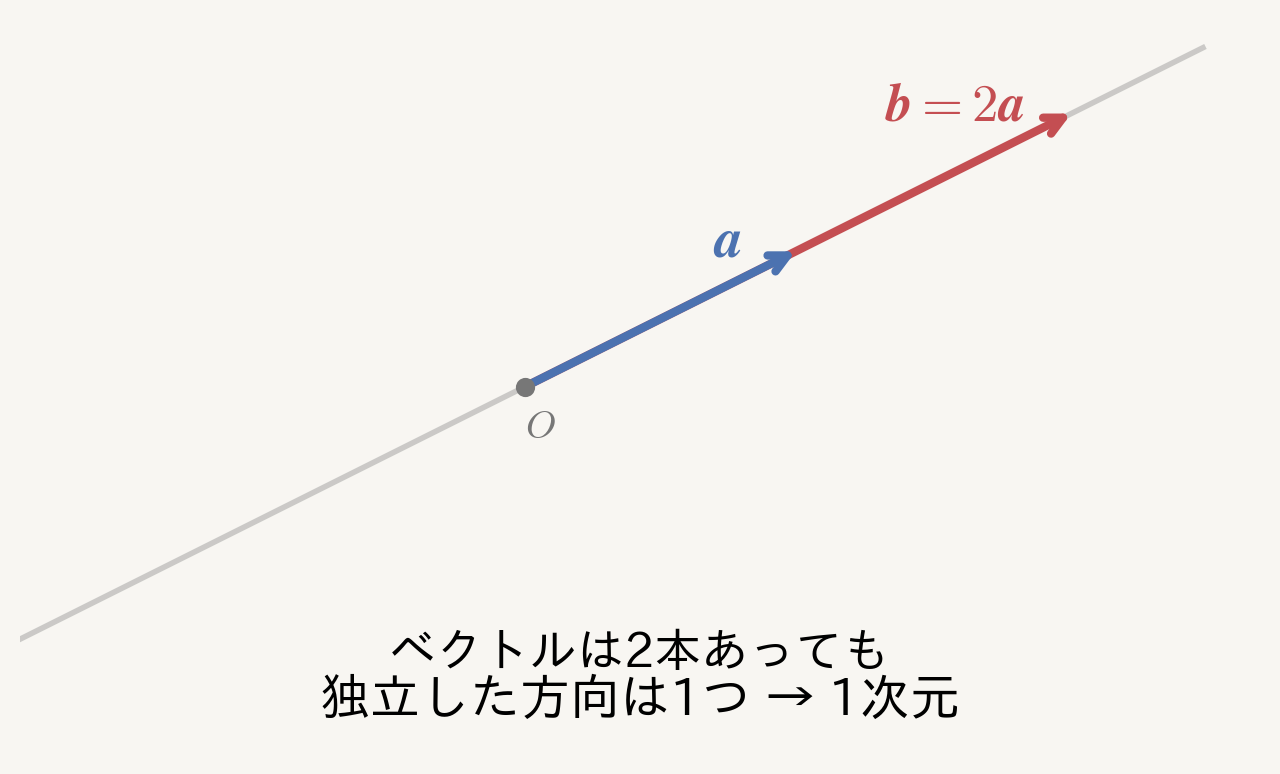
図を見ると、\(\boldsymbol{a}\) と \(\boldsymbol{b}\) は2本ありますが、どちらも同じ方向を向いています。\(\boldsymbol{b}\) は \(\boldsymbol{a}\) から作れるので、新しい方向を1つも追加していません。
そのため、ベクトルが2本あっても、この空間は1次元のままです。
次元を決めるのは「ベクトルが何本あるか」ではなく、「独立した方向が何本あるか」です。
これは、以前学んだ線形独立・線形従属そのものです。ほかのベクトルの線形結合で作れるベクトルを何本追加しても、新しい方向は増えないため、次元も増えません。
5.基底の本数が「次元」になる
ここまでの話は、以前学んだ基底とそのままつながっています。基底とは、
- 互いに線形独立である
- その空間全体を作ることができる
という2つの性質を持つベクトルの組でした。
たとえば、\(\mathbb{R}^2\) では、
$$
\boldsymbol{e}_1
=
\begin{pmatrix}
1\\
0
\end{pmatrix},
\quad
\boldsymbol{e}_2
=
\begin{pmatrix}
0\\
1
\end{pmatrix}
$$
が基底になります。
この2本は線形独立であり、任意のベクトル
$$
\begin{pmatrix}
x\\
y
\end{pmatrix}
$$
を、
$$
x\boldsymbol{e}_1+y\boldsymbol{e}_2
$$
と表すことができます。
つまり、\(\mathbb{R}^2\) を作るために必要な独立した方向は2本です。そのため、
$$
\dim\mathbb{R}^2=2
$$
と表します。
ベクトル空間の次元とは、その空間の基底を構成するベクトルの本数です。
「独立した方向の数」という直感を、数学的に正確に表したものが基底の本数なのです。
6.基底を変えたら次元も変わるのか?
ここで、ひとつ疑問が出てきます。「基底にはいろいろな選び方があるなら、選んだ基底によって次元も変わるのでは?」
たとえば、\(\mathbb{R}^2\) では先ほどの \(\boldsymbol{e}_1,\ \boldsymbol{e}_2\) だけでなく、
$$
\boldsymbol{a}
=
\begin{pmatrix}
1\\
1
\end{pmatrix},
\quad
\boldsymbol{b}
=
\begin{pmatrix}
1\\
-1
\end{pmatrix}
$$
のような2本も基底として使えます。
基底そのものは違います。しかし、どちらも2本です。実は、同じベクトル空間の基底をどのように選んでも、基底を構成するベクトルの本数は必ず同じになります。
だからこそ、その本数を空間そのものの性質として「次元」と呼ぶことができます。
基底の選び方はいくつもありますが、同じベクトル空間なら基底の本数は変わりません。その共通の本数が次元です。
この性質によって、\(\dim V\) は基底の選び方ではなく、ベクトル空間 \(V\) 自身の大きさを表す数になります。
7.\(\mathbb{R}^n\) が \(n\) 次元なのはなぜか?
ここまでの考え方を一般化すると、\(\mathbb{R}^n\) の意味も見えてきます。たとえば、\(\mathbb{R}^3\) には、
$$
\boldsymbol{e}_1
=
\begin{pmatrix}
1\\
0\\
0
\end{pmatrix},
\quad
\boldsymbol{e}_2
=
\begin{pmatrix}
0\\
1\\
0
\end{pmatrix},
\quad
\boldsymbol{e}_3
=
\begin{pmatrix}
0\\
0\\
1
\end{pmatrix}
$$
という3本の標準基底があります。
任意のベクトルは、
$$
\begin{pmatrix}
x\\
y\\
z
\end{pmatrix}
=
x\boldsymbol{e}_1
+y\boldsymbol{e}_2
+z\boldsymbol{e}_3
$$
と表せます。
同じように、\(\mathbb{R}^n\) には \(n\) 本の標準基底があり、それらを使ってすべてのベクトルを表すことができます。したがって、
$$
\dim\mathbb{R}^n=n
$$
です。
\(\mathbb{R}^n\) の \(n\) は、単に成分が \(n\) 個あることを表しているだけではありません。空間を作るために必要な独立した方向が \(n\) 個あることを表しています。
8.\(\mathbb{R}^3\) の中にも違う次元の空間がある
前回の記事で見たように、\(\mathbb{R}^3\) の中にはさまざまな部分空間があります。
たとえば、
$$
W_1=\mathrm{span}\{\boldsymbol{a}\}
$$
なら、\(\boldsymbol{a}\neq\boldsymbol{0}\) のとき原点を通る直線なので、\(\dim W_1=1\) です。
また、
$$
W_2=\mathrm{span}\{\boldsymbol{a},\ \boldsymbol{b}\}
$$
で、\(\boldsymbol{a},\ \boldsymbol{b}\) が線形独立なら、原点を通る平面になるため、\(\dim W_2=2\) となります。
一方、3本のベクトル \(\boldsymbol{a},\ \boldsymbol{b},\ \boldsymbol{c}\) が線形独立で、\(\mathbb{R}^3\) 全体を作るなら、\(\dim\mathbb{R}^3=3\) です。
つまり、同じ \(\mathbb{R}^3\) の中にいても、部分空間によって次元は異なります。
「どの空間の中にあるか」と「その空間自身が何次元か」は別の話です。\(\mathbb{R}^3\) の中にも、1次元の直線や2次元の平面があります。
9.0次元の空間もある
ここまで1次元、2次元、3次元と見てきましたが、実は0次元のベクトル空間もあります。それが、
$$
W=\{\boldsymbol{0}\}
$$
です。
この空間には零ベクトルしかありません。新しい方向へ動くことはまったくできないため、必要な独立した方向は0本です。したがって、
$$
\dim\{\boldsymbol{0}\}=0
$$
となります。
前回の記事で見た部分空間を、次元という視点から整理すると、
原点だけ → 0次元
原点を通る直線 → 1次元
原点を通る平面 → 2次元
\(\mathbb{R}^3\) 全体 → 3次元
という関係になります。
次元は、「その空間の中で独立して動ける方向がいくつあるか」を0本、1本、2本、3本……と数えたものだと考えることができます。
10.次元は「自由度」と考えることもできる
ここまで「独立した方向の数」として次元を考えてきましたが、もうひとつ便利な見方があります。それが自由度です。
直線上のベクトルは、
$$
\boldsymbol{x}=t\boldsymbol{a}
$$
と表せます。このとき、自由に決める必要があるのは \(t\) だけです。
一方、平面では、
$$
\boldsymbol{x}
=
s\boldsymbol{a}
+t\boldsymbol{b}
$$
となり、\(s,\ t\) の2つを自由に決めることができます。さらに3次元空間では、
$$
\boldsymbol{x}
=
s\boldsymbol{a}
+t\boldsymbol{b}
+u\boldsymbol{c}
$$
となり、\(s,\ t,\ u\) の3つを自由に決めることができます。
この関係を並べてみると、次元と自由度のつながりがよく分かります。
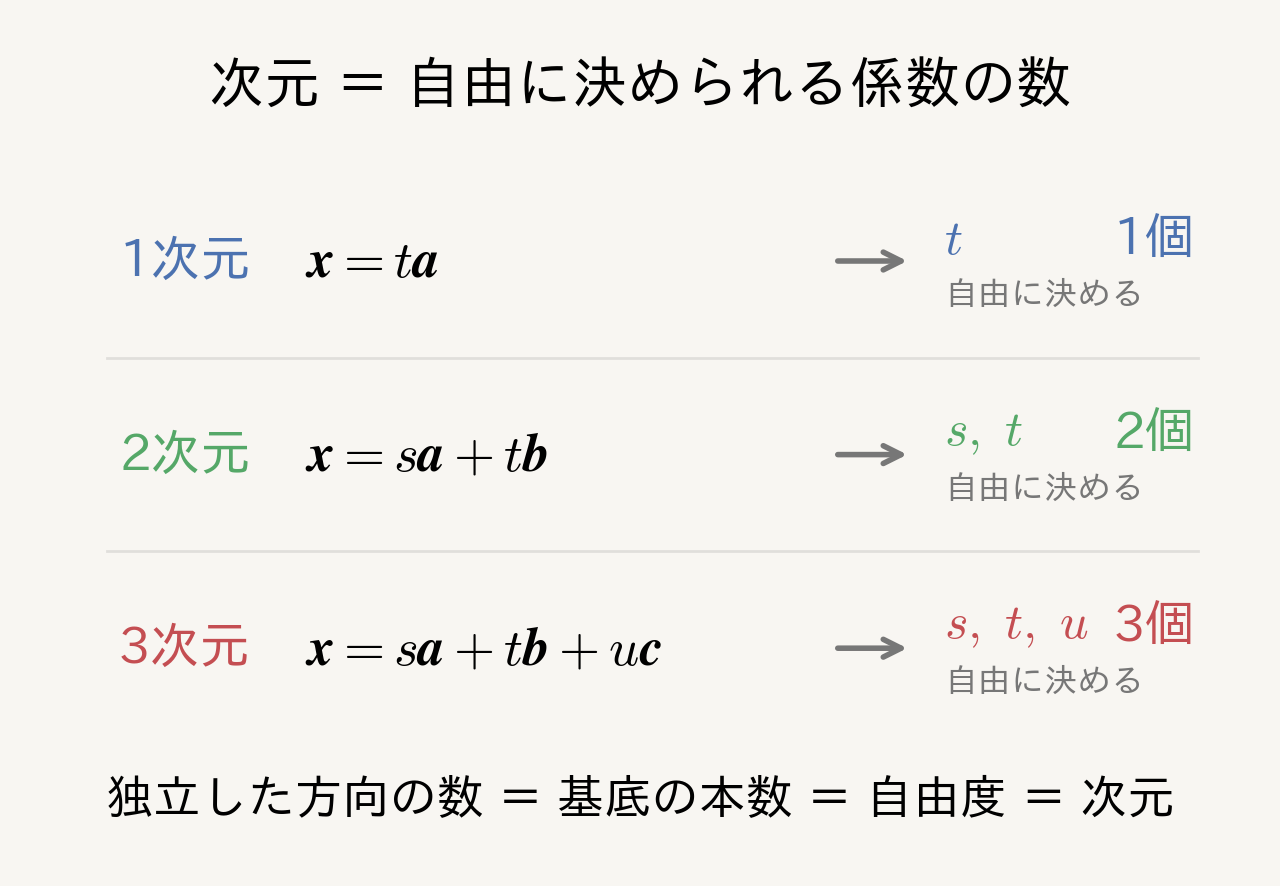
1次元なら自由に決められる係数は1個、2次元なら2個、3次元なら3個です。つまり、「独立した方向の数」を数えても、「基底の本数」を数えても、「自由に決められる係数の数」を数えても、同じ数になります。
次元は、「その空間のベクトルを決めるために、独立にいくつの数を選べるか」という自由度として見ることもできます。
この見方をすると、「独立した方向」「基底の本数」「自由度」が、すべて同じ「次元」を別の角度から見たものだと分かります。
11.次元は図に描ける空間だけの話ではない
ここまで直線・平面・3次元空間を使って考えてきました。しかし、次元は図に描ける空間だけの話ではありません。
たとえば、
$$
a+bx
$$
という形の多項式をすべて集めたベクトル空間を考えてみましょう。ここでは詳しく立ち入りませんが、多項式も足し算と定数倍ができるため、ベクトルと同じようにベクトル空間として考えることができます。
任意の多項式は、
$$
a\cdot1+b\cdot x
$$
と表すことができます。つまり、この空間では \(1,\ x\) の2つを基底として使うことができます。
したがって、この多項式の空間は2次元です。図形として「平面」に見えるわけではありませんが、ベクトル空間として見ると、独立した2つの要素を使ってすべてを表せるため2次元なのです。
次元とは、現実の空間が縦・横・高さをいくつ持つかという話ではありません。ベクトル空間を作るために必要な基底の本数を表す、より一般的な考え方です。
12.次元が分かると、空間の構造が見えてくる
ここまで学んできた内容をつなげてみましょう。
まず、ベクトルを線形結合すると、さまざまなベクトルを作ることができます。しかし、同じ方向を持つベクトルを何本増やしても、新しい方向は増えません。そこで線形独立という考え方によって、本当に新しい方向を持つベクトルを見つけました。
その中から、空間全体を作れる必要最小限の組を選んだものが基底です。そして、その基底の本数を数えたものが次元です。
つまり、
線形結合
↓
どんな空間を作れるか
線形独立
↓
どの方向が本当に新しいか
基底
↓
空間を作る必要最小限のベクトル
次元
↓
独立した方向はいくつあるか
という流れでつながっています。
次元は単独で登場する概念ではありません。「線形結合 → 線形独立 → 基底」と考えてきた先に、「独立した方向はいくつあるのか」を数えるものとして次元が現れます。
まとめ
今回は、ベクトル空間の次元について考えてきました。
次元というと、「1次元は直線、2次元は平面、3次元は空間」と覚えがちです。しかし、本当に大切なのは図形の形ではありません。直線では独立した方向が1つ、平面では2つ、3次元空間では3つあり、その独立した方向を表すのが基底です。
次元とは、そのベクトル空間の基底を構成するベクトルの本数です。直感的には、「自由に動ける独立した方向の数」と考えることができます。
さらに、基底を使って、
$$
\boldsymbol{x}
=
a_1\boldsymbol{v}_1
+\cdots+
a_n\boldsymbol{v}_n
$$
と表したとき、自由に決められる係数 \(a_1,\ldots,a_n\) の数も \(n\) 個です。つまり、「独立した方向の数」「基底の本数」「自由度」は、同じ「次元」という空間の性質を別の角度から見ています。
ここまでで、ベクトル空間そのものについて、「どのようなベクトルが集まっているのか」「どのような部分空間があるのか」「その空間にはいくつの独立した方向があるのか」を考えてきました。
では次に、あるベクトル空間のベクトルを、別のベクトル空間へ移すことを考えてみましょう。
もちろん、どのような移し方でもよいわけではありません。ベクトルの足し算や定数倍、つまり線形結合の構造を保ったままベクトルを移す写像が、線形代数では特に重要になります。
ベクトル空間そのものを理解した次は、「ベクトル空間からベクトル空間への対応」を考えます。その中心となるのが線形写像です。
次回は、「線形写像とは何か?|線形結合を保つ写像を理解する」として、ベクトル空間からベクトル空間への対応を考えていきます。
線形写像とは何か?|線形結合を保つ写像を理解する(準備中)
そう感じた人には、線形代数を基礎から解説してくれる本もおすすめです。


コメント