はじめに
これまで、ベクトルや行列についてさまざまな角度から考えてきました。
ベクトルは向きと大きさをもつ量として表すことができ、行列を使えば連立方程式を解いたり、行列式を使って面積や体積、線形独立などを調べたりすることができました。
では、そもそも行列をベクトルに掛けるとは、何をしているのでしょうか。
たとえば、
$$
A=
\begin{pmatrix}
2&0\\
0&1
\end{pmatrix},
\quad
\boldsymbol{x}=
\begin{pmatrix}
1\\
1
\end{pmatrix}
$$
とすると、
$$
A\boldsymbol{x}
=
\begin{pmatrix}
2\\
1
\end{pmatrix}
$$
となります。
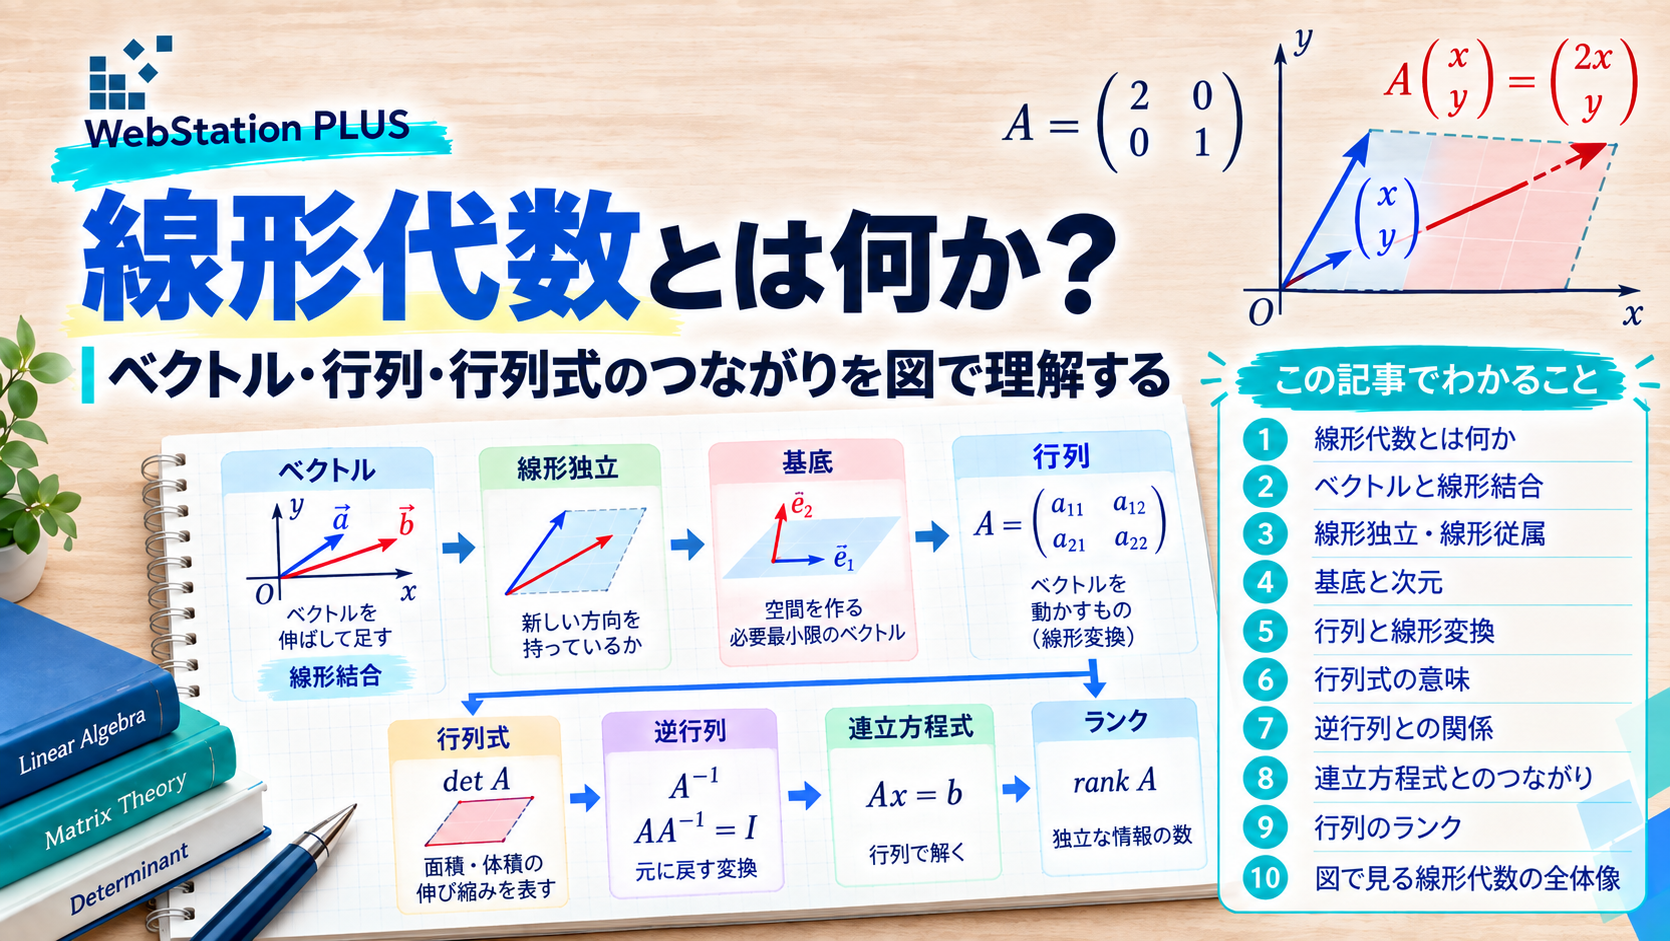
計算としては簡単ですが、図形として見ると、ここではベクトル \(\boldsymbol{x}\) が別のベクトルへ移されていると考えることができます。
行列は、単なる数字の表ではありません。ベクトルを別のベクトルへ移し、空間全体を変形させる働きをもっています。
この記事では、行列によってベクトルがどのように動くのかを図形的に考えながら、「線形変換」とは何なのかを見ていきます。
1.行列を掛けるとベクトルはどうなる?
まず、2次元のベクトル
$$
\boldsymbol{x}
=
\begin{pmatrix}
x\\
y
\end{pmatrix}
$$
を考えます。ここに2次行列
$$
A=
\begin{pmatrix}
a_{11}&a_{12}\\
a_{21}&a_{22}
\end{pmatrix}
$$
を掛けると、
$$
A\boldsymbol{x}
=
\begin{pmatrix}
a_{11}x+a_{12}y\\
a_{21}x+a_{22}y
\end{pmatrix}
$$
となります。
つまり、もとのベクトル \(\boldsymbol{x}\) が、新しいベクトル \(A\boldsymbol{x}\) に変わります。そこで、この変換を \(T(\boldsymbol{x})=A\boldsymbol{x}\) と書いてみましょう。
\(T\) は、ベクトル \(\boldsymbol{x}\) を受け取って、別のベクトル \(A\boldsymbol{x}\) を返す働きを表しています。
たとえば、
$$
A=
\begin{pmatrix}
2&0\\
0&1
\end{pmatrix}
$$
なら、
$$
\begin{pmatrix}
x\\
y
\end{pmatrix}
\longmapsto
\begin{pmatrix}
2x\\
y
\end{pmatrix}
$$
となります。
これは、\(x\) 方向だけを2倍する変換です。
ベクトル1本だけを見るのではなく、平面上のたくさんの点を同時に変換すると、平面全体が横方向へ引き伸ばされたように見えます。
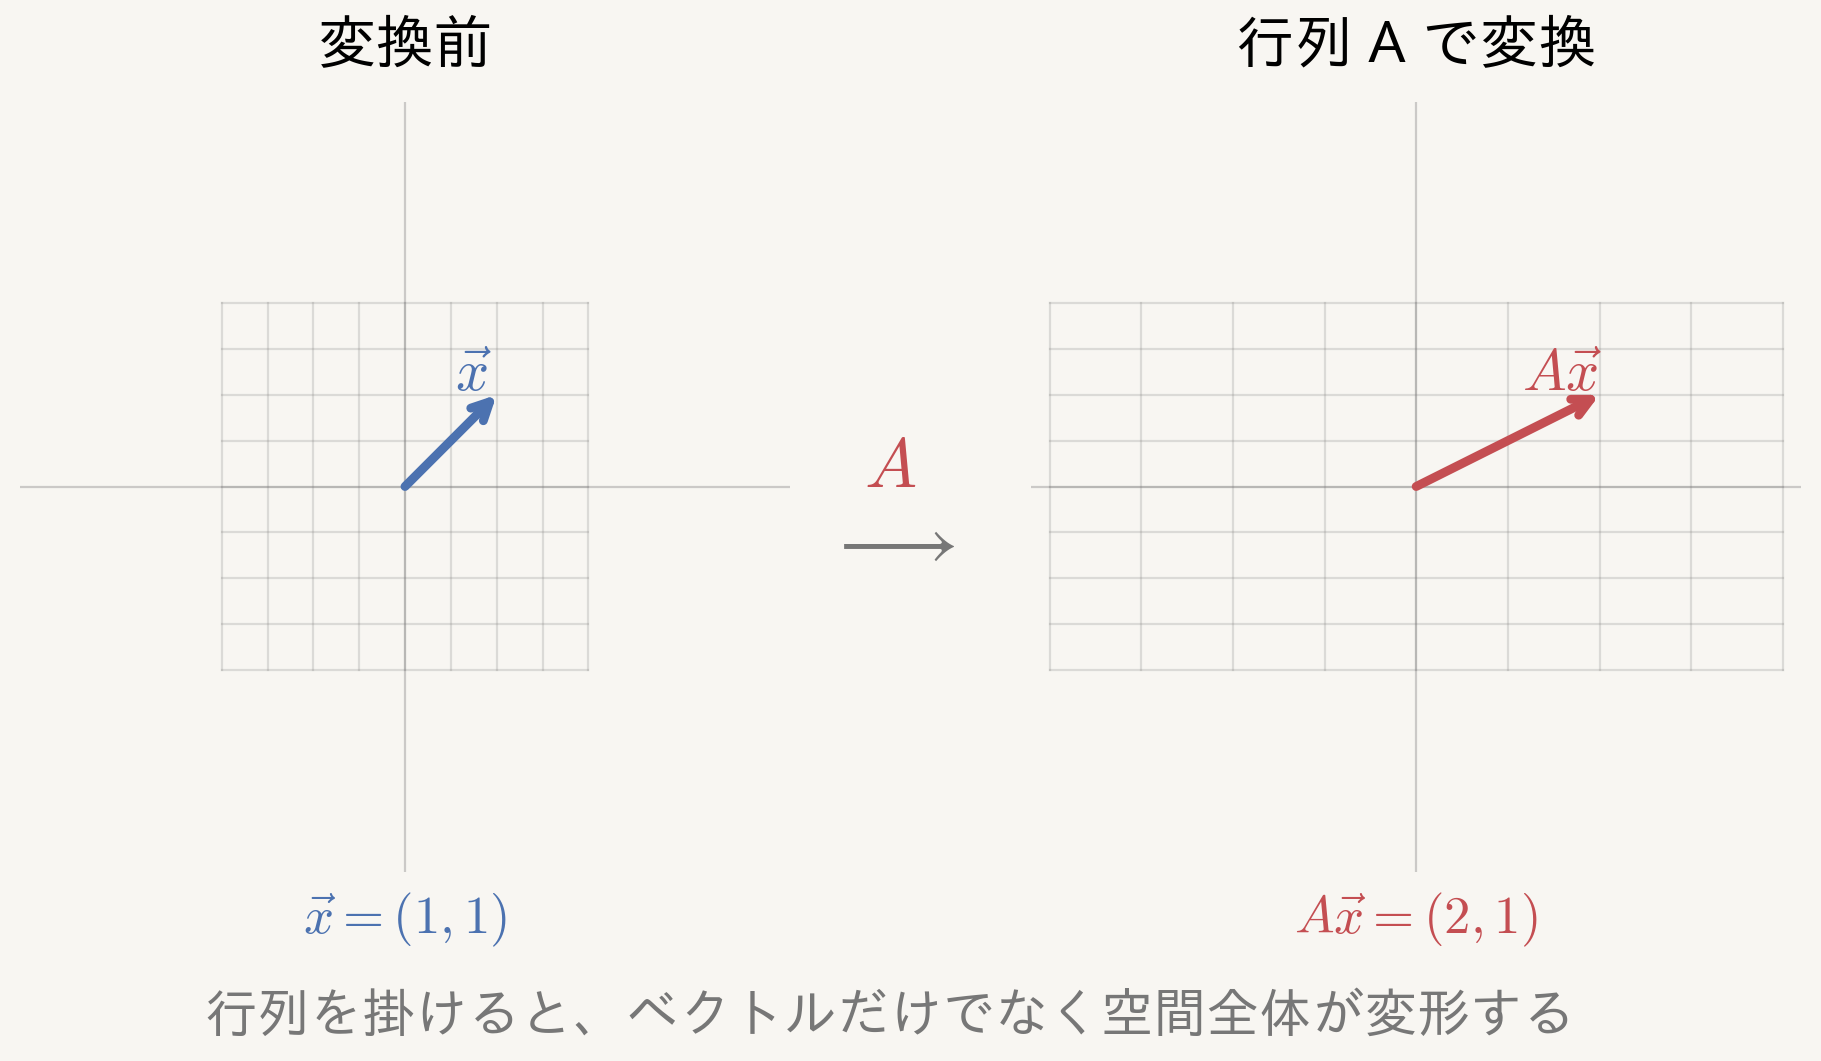
つまり、行列を掛けるという操作は、ベクトルだけでなく、そのベクトルが存在する空間全体を変形する操作として見ることができます。
2.行列によってさまざまな変換ができる
行列を変えると、空間の変形の仕方も変わります。
先ほどの
$$
A=
\begin{pmatrix}
2&0\\
0&1
\end{pmatrix}
$$
は、\(x\) 方向を2倍する変換でした。一方、
$$
A=
\begin{pmatrix}
1&0\\
0&2
\end{pmatrix}
$$
なら、\(y\) 方向を2倍します。
また、
$$
A=
\begin{pmatrix}
1&1\\
0&1
\end{pmatrix}
$$
なら、
$$
\begin{pmatrix}
x\\
y
\end{pmatrix}
\longmapsto
\begin{pmatrix}
x+y\\
y
\end{pmatrix}
$$
となります。
これは、平面を横方向へずらすような変形で、せん断と呼ばれます。
さらに、
$$
A=
\begin{pmatrix}
\cos\theta&-\sin\theta\\
\sin\theta&\cos\theta
\end{pmatrix}
$$
を使えば、ベクトルを原点のまわりに角度 \(\theta\) だけ回転させることもできます。
このように、行列によって、
- 拡大・縮小
- 回転
- せん断
- 反転
など、さまざまな変換を表すことができます。
行列は単に計算のために使うものではなく、空間をどのように変形するかを記述する道具でもあるわけです。
3.なぜ「線形」変換というのか?
では、なぜこのような変換を「線形変換」というのでしょうか。
ここで、これまでの記事で扱ってきた線形結合が登場します。
2つのベクトル \(\boldsymbol{u},\ \boldsymbol{v}\) と実数 \(s,\ t\) を使って、\(s\boldsymbol{u}+t\boldsymbol{v}\) というベクトルを考えます。
これを行列 \(A\) で変換すると、
$$
A(s\boldsymbol{u}+t\boldsymbol{v})
=
sA\boldsymbol{u}+tA\boldsymbol{v}
$$
となります。
つまり、先に線形結合を作ってから変換しても、それぞれを変換してから同じ係数で線形結合しても、結果は同じということです。
\(T(\boldsymbol{x})=A\boldsymbol{x}\) と書けば、
$$
T(s\boldsymbol{u}+t\boldsymbol{v})
=
sT(\boldsymbol{u})+tT(\boldsymbol{v})
$$
となります。
線形変換とは、ベクトルの線形結合の関係を保ったまま、ベクトルを別のベクトルへ移す変換です。
「線形」という言葉は、ここから来ています。
4.直線はどう変換される?
線形変換には、図形的にも重要な特徴があります。
たとえば、原点を通る直線は、\(\boldsymbol{x}=t\boldsymbol{a}\) と表すことができました。
これを行列 \(A\) で変換すると、
$$
A\boldsymbol{x}
=
A(t\boldsymbol{a})
=
tA\boldsymbol{a}
$$
となります。
したがって、変換された点も \(A\boldsymbol{a}\) の定数倍として表されます。
つまり、原点を通る直線は、線形変換によって原点を通る直線、または1点へ移されます。
同じように、平面も線形変換によって別の平面などへ移されます。
線形変換では、空間が曲がったり波打ったりするのではなく、直線的な構造を保ったまま変形するところが重要です。
5.基底ベクトルを見ると変換全体が分かる
ここで、以前の記事で扱った「基底」を思い出してみましょう。
2次元の標準基底を、
$$
\boldsymbol{e}_1=
\begin{pmatrix}
1\\
0
\end{pmatrix},
\quad
\boldsymbol{e}_2=
\begin{pmatrix}
0\\
1
\end{pmatrix}
$$
とします。
任意のベクトル
$$
\boldsymbol{x}
=
\begin{pmatrix}
x\\
y
\end{pmatrix}
$$
は、\(\boldsymbol{x}=x\boldsymbol{e}_1+y\boldsymbol{e}_2\) と表すことができます。
このベクトルを線形変換すると、
$$
T(\boldsymbol{x})
=
T(x\boldsymbol{e}_1+y\boldsymbol{e}_2)
=
xT(\boldsymbol{e}_1)+yT(\boldsymbol{e}_2)
$$
となります。
つまり、\(\boldsymbol{e}_1\) と \(\boldsymbol{e}_2\) がどこへ移るのかさえ分かれば、すべてのベクトルがどこへ移るのかが決まります。
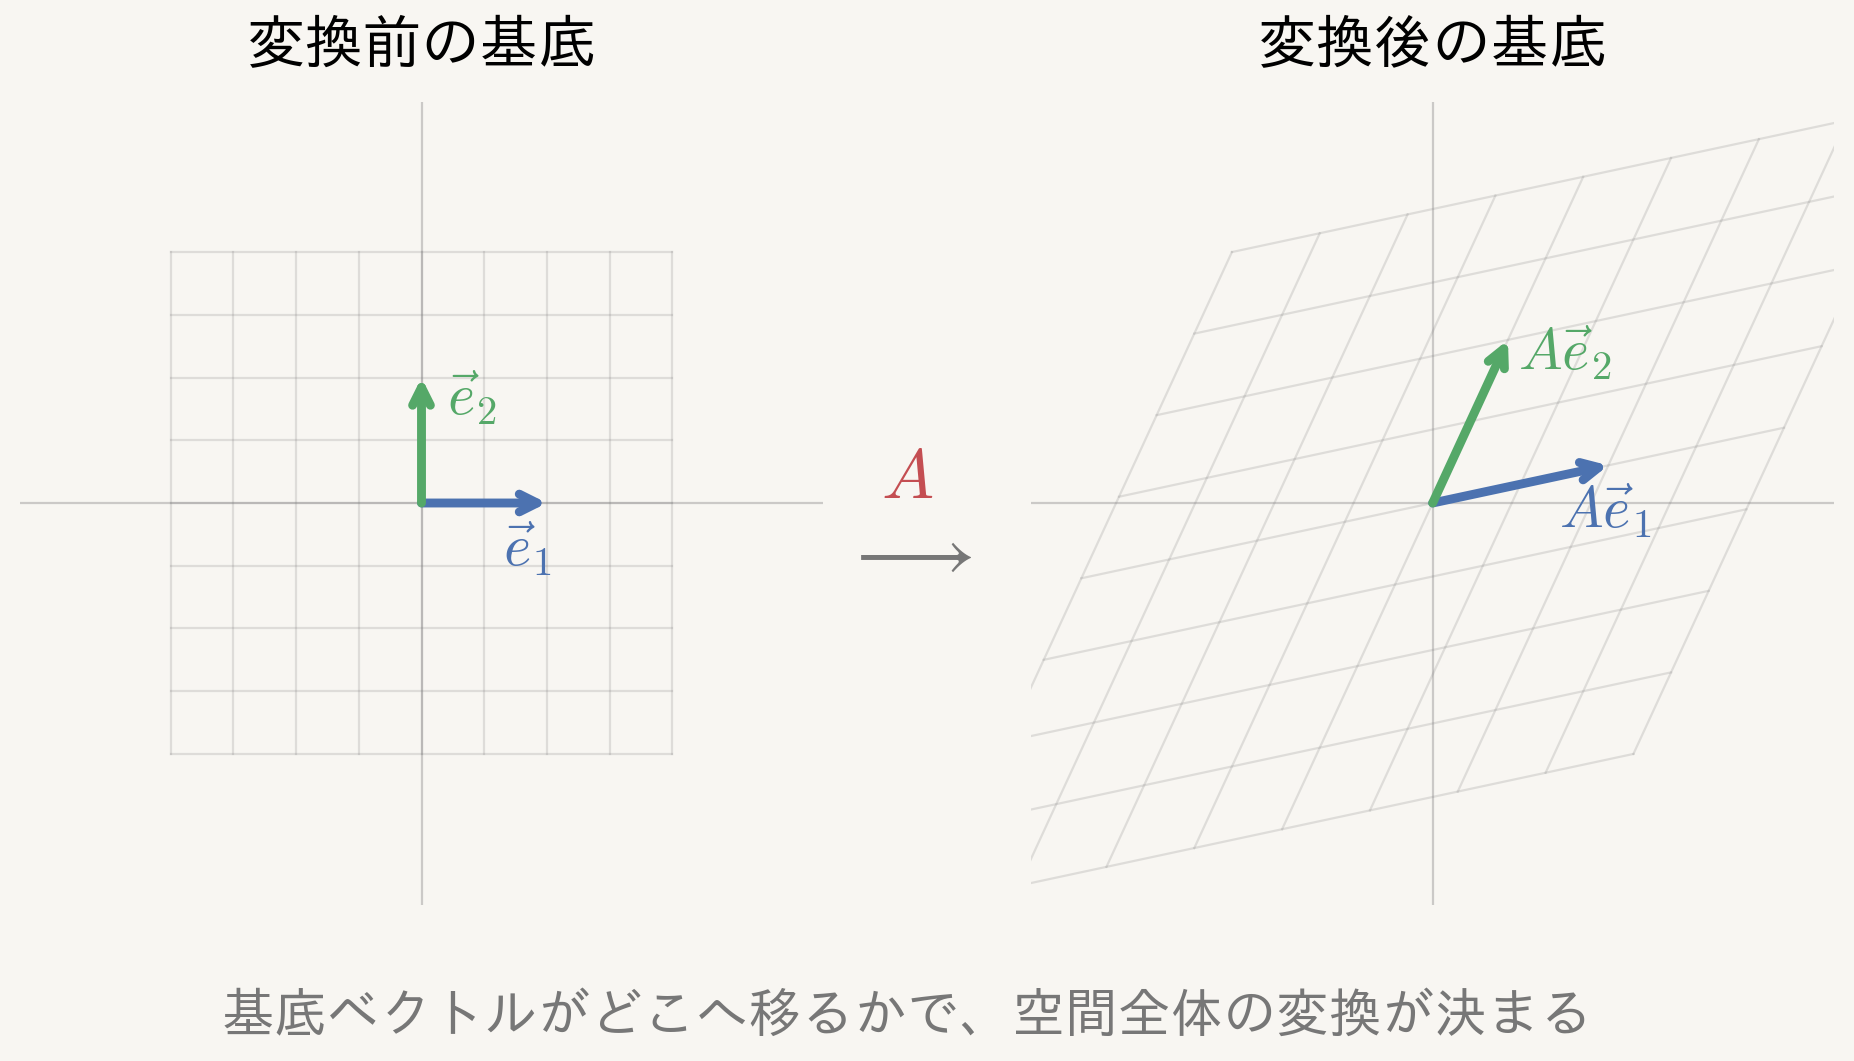
線形変換では、基底ベクトルがどこへ移るかが分かれば、空間全体の変換が決まります。
これは、線形変換を理解するうえで非常に重要な考え方です。
6.行列の「列」は何を表しているのか?
では、基底ベクトルを実際に行列で変換してみましょう。
$$
A=
\begin{pmatrix}
a_{11}&a_{12}\\
a_{21}&a_{22}
\end{pmatrix}
$$
とすると、
$$
A\boldsymbol{e}_1
=
\begin{pmatrix}
a_{11}\\
a_{21}
\end{pmatrix},
\quad
A\boldsymbol{e}_2
=
\begin{pmatrix}
a_{12}\\
a_{22}
\end{pmatrix}
$$
となります。
よく見ると、\(A\boldsymbol{e}_1\) は行列 \(A\) の第1列、\(A\boldsymbol{e}_2\) は第2列そのものです。
つまり、
$$
A=
\begin{pmatrix}
\vert&\vert\\
A\boldsymbol{e}_1&A\boldsymbol{e}_2\\
\vert&\vert
\end{pmatrix}
$$
と見ることができます。
これまで行列を、「数字が縦横に並んだもの」として見てきたかもしれません。
しかし線形変換として見ると、行列の各列には、「それぞれの基底ベクトルをどこへ移すか」という意味があります。
任意のベクトル \(\boldsymbol{x}=x\boldsymbol{e}_1+y\boldsymbol{e}_2\) に対して、
$$
A\boldsymbol{x}
=
xA\boldsymbol{e}_1+yA\boldsymbol{e}_2
$$
なので、行列の2本の列ベクトルを \(x,\ y\) 倍して足せば、変換後のベクトルが得られるわけです。
7.行列式の意味も見えてくる
ここで、以前の記事で扱った「行列式」ともつながります。
2次元では、行列式の絶対値は平行四辺形の面積を表していました。これを線形変換として見ると、さらに意味がはっきりします。
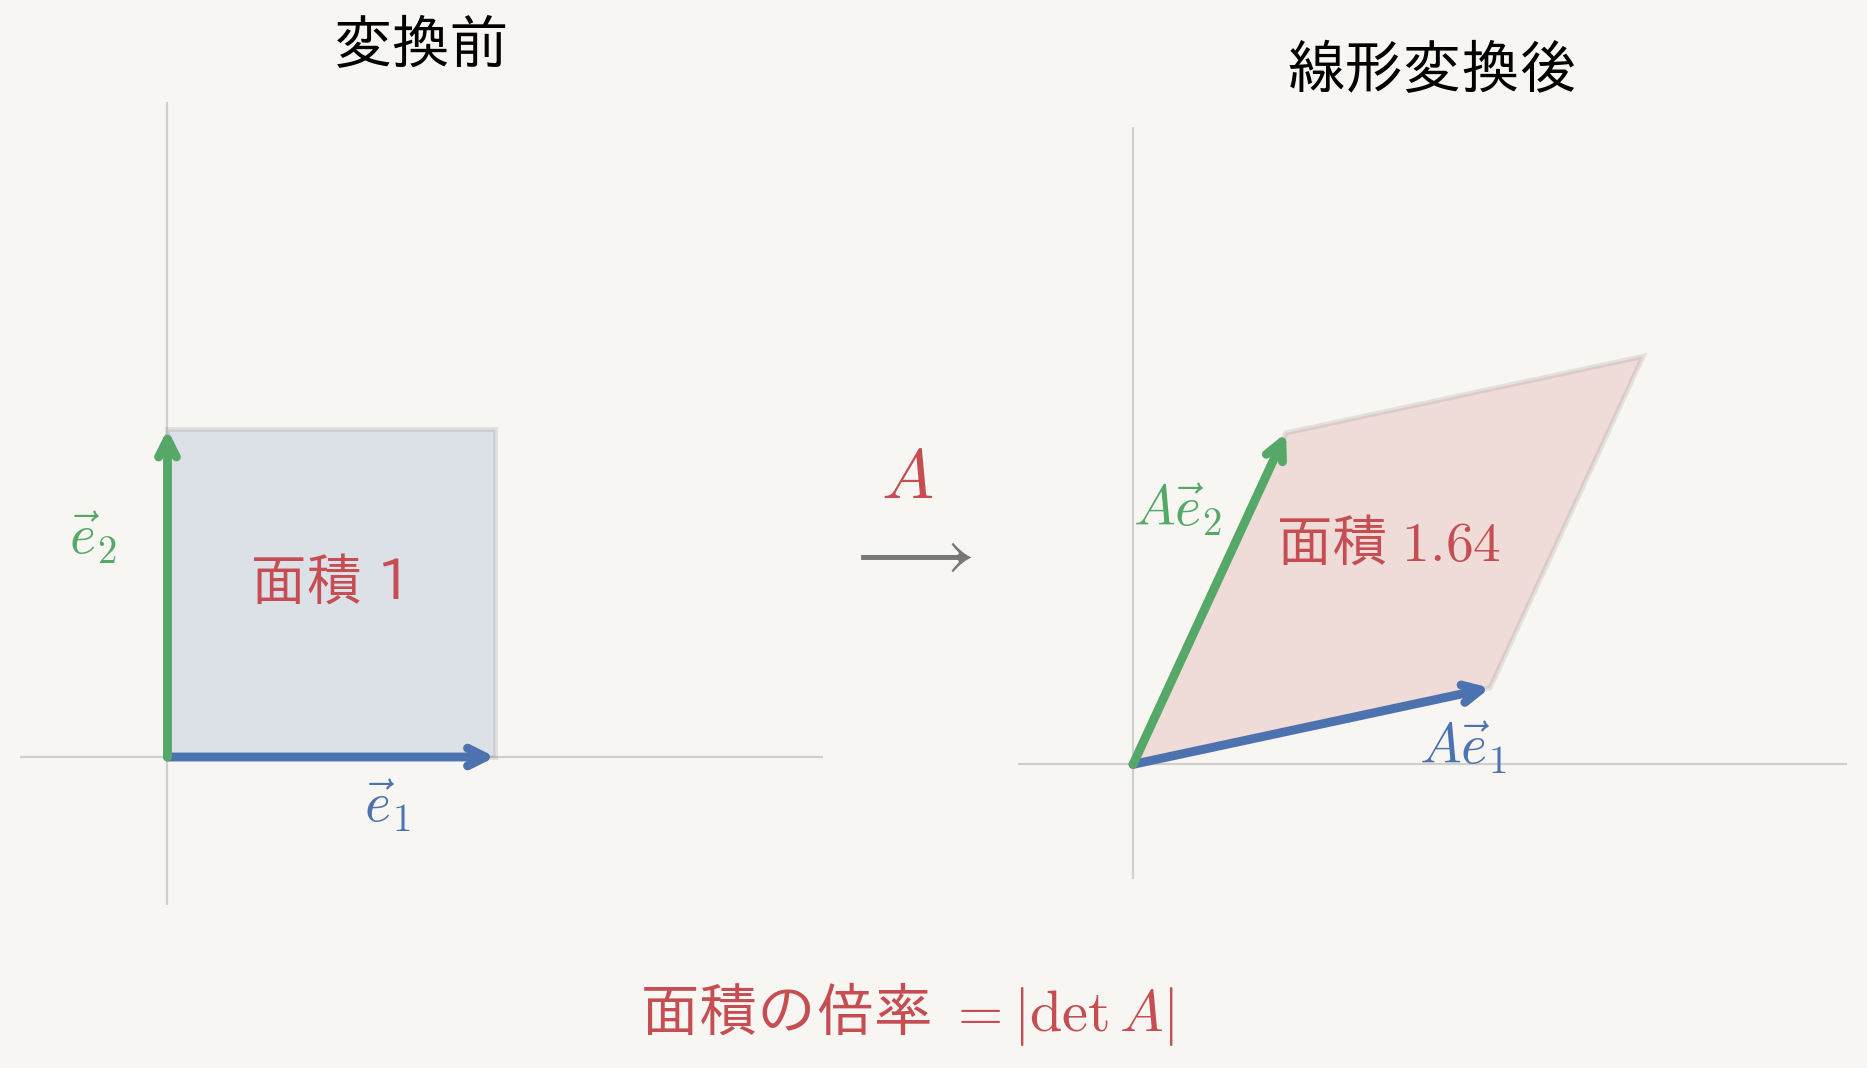
標準基底 \(\boldsymbol{e}_1,\ \boldsymbol{e}_2\) が作る正方形の面積は \(1\) です。
線形変換 \(A\) を行うと、この2本の基底ベクトルは \(A\boldsymbol{e}_1,\ A\boldsymbol{e}_2\) へ移ります。
その結果、もとの正方形は、この2本のベクトルが作る平行四辺形へ変形します。その面積が \(|\det A|\) です。
つまり、
2次元では、行列式の絶対値は「線形変換によって面積が何倍になるか」を表しています。
たとえば \(|\det A|=2\) なら面積は2倍、\(|\det A|=\frac12\) なら面積は半分になります。
3次元でも同じで、\(|\det A|\) は体積が何倍になるかを表します。
8.\(\det A=0\) では空間が「つぶれる」
では、\(\det A=0\) の場合はどうなるのでしょうか。
2次元では、変換後の基底ベクトル \(A\boldsymbol{e}_1\) と \(A\boldsymbol{e}_2\) が線形従属になります。
つまり、2本のベクトルが同じ直線上に並びます。すると、それまで面積をもっていた平面上の図形が、直線上へ押しつぶされてしまいます。
たとえば、
$$
A=
\begin{pmatrix}
1&2\\
2&4
\end{pmatrix}
$$
なら、
$$
A\boldsymbol{e}_1=
\begin{pmatrix}
1\\
2
\end{pmatrix},
\quad
A\boldsymbol{e}_2=
\begin{pmatrix}
2\\
4
\end{pmatrix}
=
2A\boldsymbol{e}_1
$$
です。
2本の列ベクトルが同じ方向を向いているため、変換後の図形には面積がありません。だから、\(\det A=0\) となります。
これは以前扱った、「行列式が0なら列ベクトルは線形従属」という話を、線形変換として見たものです。
さらに、空間がつぶれてしまうと、もとのベクトルを一意に復元できません。そのため、\(\det A=0\) の行列には逆行列が存在しません。
これまで別々に見てきた、行列式、線形独立・線形従属、逆行列が、線形変換という見方をするとひとつにつながります。
9.線形変換では原点は動かない
もう1つ、線形変換の重要な特徴を確認しておきましょう。
ゼロベクトルを変換すると、
$$
T(\boldsymbol{0})
=
A\boldsymbol{0}
=
\boldsymbol{0}
$$
です。
つまり、線形変換では原点は必ず原点へ移ります。
そのため、
$$
\begin{pmatrix}
x\\
y
\end{pmatrix}
\longmapsto
\begin{pmatrix}
x+1\\
y
\end{pmatrix}
$$
のように、平面全体を右へ1だけ移動する変換は、ここでいう線形変換ではありません。
原点
$$
\begin{pmatrix}
0\\
0
\end{pmatrix}
$$
が、
$$
\begin{pmatrix}
1\\
0
\end{pmatrix}
$$
へ移ってしまうからです。
このような平行移動まで含めた変換はアフィン変換と呼ばれます。
線形変換は、原点を固定したまま、空間を拡大したり、縮小したり、回転させたり、せん断したりする変換だと考えるとイメージしやすいでしょう。
10.行列を見る目が変わる
ここまで考えると、行列の見え方が少し変わってきます。
たとえば、
$$
A=
\begin{pmatrix}
2&1\\
1&2
\end{pmatrix}
$$
という行列を見たとき、単なる4つの数字として見るだけではありません。
第1列
$$
\begin{pmatrix}
2\\
1
\end{pmatrix}
$$
は \(\boldsymbol{e}_1\) が移る先、第2列
$$
\begin{pmatrix}
1\\
2
\end{pmatrix}
$$
は \(\boldsymbol{e}_2\) が移る先です。
そして、この2本が決まれば、平面上のすべてのベクトルがどこへ移るのかも決まります。
さらに \(\det A\) を調べれば、面積がどのように変化するのか、空間がつぶれるのかどうかまで分かります。
行列とは、「基底ベクトルをどこへ移すか」を指定することで、空間全体の線形変換を表していると見ることができます。
11.では「線形写像」とは何が違う?
この記事では、行列によってベクトルや空間を変形するという図形的な見方から、線形変換を考えてきました。
しかし、
$$
T(s\boldsymbol{u}+t\boldsymbol{v})
=
sT(\boldsymbol{u})+tT(\boldsymbol{v})
$$
という性質そのものに注目すると、もっと一般的な考え方へ進むことができます。
たとえば、入力と出力が同じ2次元空間である必要はありません。2次元のベクトルを3次元へ移すこともできますし、より一般的な線形空間どうしの対応として考えることもできます。
そこで登場するのが線形写像です。
次の記事では、「線形結合を保つ」という性質に注目し、線形変換をさらに一般化した線形写像について考えていきます。
(準備中)
まとめ
線形変換とは、ベクトルを別のベクトルへ移しながら、線形結合の関係を保つ変換です。行列 \(A\) を使えば、\(T(\boldsymbol{x})=A\boldsymbol{x}\) と表すことができます。
行列を掛けるという操作を図形的に見ると、空間を拡大・縮小したり、回転させたり、せん断したりする変換として捉えることができます。
そして線形変換では、基底ベクトルがどこへ移るかが分かれば、空間全体の変換が決まります。行列の各列は、その基底ベクトルが移る先を表しています。
さらに、行列式の絶対値は、2次元では面積、3次元では体積が何倍になるかを表します。
特に \(\det A=0\) なら、空間の次元がつぶれ、変換前の情報を完全には戻せなくなります。これは、線形従属や逆行列が存在しないことともつながっています。
これまで別々に学んできた線形結合、基底、線形独立・線形従属、行列式、逆行列は、実はすべて線形変換という考え方の中でつながっています。
行列は単なる計算の道具ではありません。「ベクトルをどう動かし、空間をどう変形するかを表すもの」と考えると、行列の意味がぐっと見えやすくなります。
そう感じた人には、ベクトルや行列、線形変換を基礎から解説してくれる本もおすすめです。


コメント