はじめに
線形代数では、「線形結合」という言葉がよく登場します。名前だけを見ると難しそうですが、基本的な操作はシンプルです。
ベクトルをそれぞれ何倍かして、足し合わせる。これが線形結合の考え方です。
たとえば、2つのベクトル \(\boldsymbol{a},\boldsymbol{b}\) があるとき、
$$
s\boldsymbol{a}+t\boldsymbol{b}
$$
という形で作られるベクトルを、\(\boldsymbol{a},\boldsymbol{b}\) の線形結合といいます。ここで、\(s,t\) は実数です。
しかし、線形結合で重要なのは、この式そのものではありません。係数 \(s,t\) を自由に変えることで、どのようなベクトルを作れるのかという点です。
この視点を持つと、線形結合から「直線」「平面」、さらに「空間」という線形代数の重要な考え方が見えてきます。この記事では、線形結合の意味を具体例や図を使って考えていきます。
この記事でわかること
- 線形結合とは、ベクトルにどのような操作をすることなのか
- 1本のベクトルを定数倍すると、なぜ直線ができるのか
- 2本のベクトルの線形結合で、どのように平面を作れるのか
- 3つの独立した方向から、どのように3次元空間を作れるのか
- ベクトルの本数が増えても、作れる空間が広がるとは限らない理由
1.ベクトルを何倍かすると「直線」ができる
まずは、1本のベクトル \(\boldsymbol{a}\) を考えてみましょう。このベクトルを実数 \(t\) 倍すると、\(t\boldsymbol{a}\) となります。
たとえば、\(t=2\) なら長さが2倍になり、\(t=\frac12\) なら半分になります。また、\(t=-1\) なら向きが反対になり、\(t=0\) ならゼロベクトル \(\boldsymbol{0}\) になります。
では、\(t\) をさまざまな実数に変えたとき、\(t\boldsymbol{a}\) の終点はどこに来るのでしょうか。図で確認してみましょう。
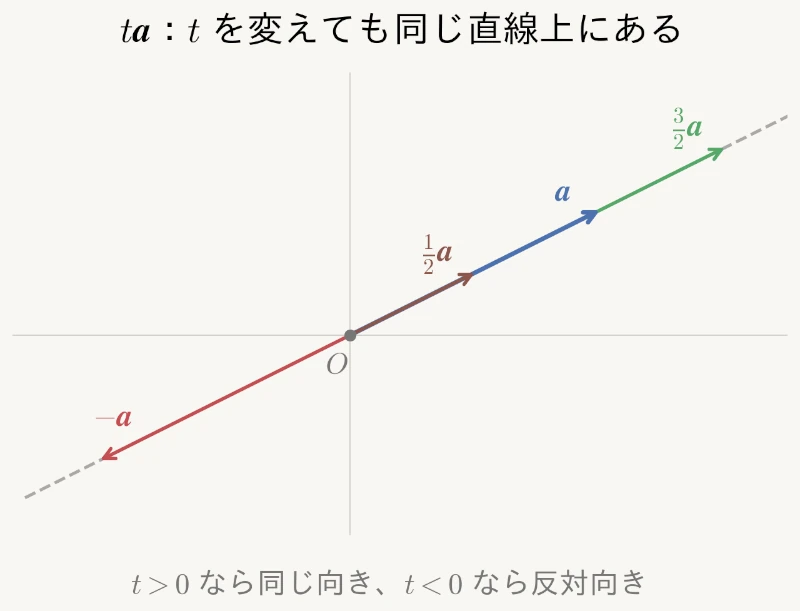
図を見ると、\(t\) の値をどのように変えても、\(t\boldsymbol{a}\) の終点は同じ直線上にあります。\(t \gt 0\) なら \(\boldsymbol{a}\) と同じ向き、\(t \lt 0\) なら反対向きに進み、\(t=0\) なら原点になります。
つまり、ゼロベクトルではない \(\boldsymbol{a}\) に対して \(t\) を自由に変えると、原点を通り、\(\boldsymbol{a}\) に平行な直線上のすべての点に到達できます。
これを集合として表すと、
$$
\{t\boldsymbol{a}\mid t\in\mathbb{R}\}
$$
となります。ここで、\(\mathbb{R}\) は実数全体の集合を表しています。
ゼロベクトルではない1本のベクトルを自由に定数倍すると、原点を通る1本の直線を作ることができます。
このように、ベクトルの定数倍は「ある方向へどれだけ進むのか」を表す操作だと考えられます。
2.2つのベクトルを足してみる
次に、2つのベクトル \(\boldsymbol{a},\boldsymbol{b}\) を考えてみましょう。たとえば、
$$
\boldsymbol{a}=
\begin{pmatrix}
2\\
1
\end{pmatrix},
\quad
\boldsymbol{b}=
\begin{pmatrix}
-1\\
2
\end{pmatrix}
$$
とします。この2つを足すと、
$$
\boldsymbol{a}+\boldsymbol{b}
=
\begin{pmatrix}
2\\
1
\end{pmatrix}
+
\begin{pmatrix}
-1\\
2
\end{pmatrix}
=
\begin{pmatrix}
1\\
3
\end{pmatrix}
$$
となります。
ベクトルの足し算は、図形的には平行四辺形を使って考えることができます。\(\boldsymbol{a}\) と \(\boldsymbol{b}\) を2辺とする平行四辺形を作ると、その対角線が \(\boldsymbol{a}+\boldsymbol{b}\) になります。
別の見方をすると、まず \(\boldsymbol{a}\) の方向へ進み、そこから \(\boldsymbol{b}\) の方向へ進むことで、\(\boldsymbol{a}+\boldsymbol{b}\) の終点に到達します。
ここまでは普通のベクトルの足し算です。線形結合では、さらにそれぞれのベクトルを自由に伸び縮みさせます。
3.「何倍かしてから足す」のが線形結合
\(\boldsymbol{a}\) を \(s\) 倍し、\(\boldsymbol{b}\) を \(t\) 倍してから足してみましょう。
$$
s\boldsymbol{a}+t\boldsymbol{b}
$$
これが、\(\boldsymbol{a}\) と \(\boldsymbol{b}\) の線形結合です。
たとえば、\(s=2,t=3\) とすると、\(2\boldsymbol{a}+3\boldsymbol{b}\) になります。先ほどのベクトルを使えば、
$$
\begin{aligned}{}
2\boldsymbol{a}+3\boldsymbol{b}
&=
2\begin{pmatrix}2\\1\end{pmatrix}
+
3\begin{pmatrix}-1\\2\end{pmatrix}\\
&=
\begin{pmatrix}4\\2\end{pmatrix}
+
\begin{pmatrix}-3\\6\end{pmatrix}\\
&=
\begin{pmatrix}1\\8\end{pmatrix}
\end{aligned}
$$
となります。
線形結合では、まずそれぞれのベクトルを指定した倍率にし、その結果を足し合わせます。倍率には負の数や \(0\) も使えるため、向きを反転させたり、あるベクトルの寄与をなくしたりすることもできます。
線形結合とは、ベクトルをそれぞれ定数倍し、その結果を足し合わせて新しいベクトルを作ることです。
4.係数を自由に変えると、いろいろなベクトルを作れる
ここで重要なのが、\(s\boldsymbol{a}+t\boldsymbol{b}\) の係数 \(s,t\) を自由に選べるということです。
たとえば、\(s=1,t=0\) なら \(\boldsymbol{a}\)、\(s=0,t=1\) なら \(\boldsymbol{b}\) になります。また、\(s=1,t=1\) なら \(\boldsymbol{a}+\boldsymbol{b}\)、\(s=-1,t=2\) なら \(-\boldsymbol{a}+2\boldsymbol{b}\) になります。
このように、係数を変えることで、同じベクトルの組からさまざまなベクトルを作ることができます。
では、\(s,t\) をあらゆる実数に変化させたら、どこまでベクトルを作ることができるのでしょうか。
その答えは、もとのベクトルがどのような方向を持っているかによって変わります。
5.異なる2つの方向から平面を作る
2本のベクトルの線形結合 \(s\boldsymbol{a}+t\boldsymbol{b}\) を考えます。
ここでは、\(\boldsymbol{a}\) と \(\boldsymbol{b}\) がどちらもゼロベクトルではなく、一方をもう一方の定数倍で表せない場合を考えましょう。このような2本のベクトルは、互いに独立した方向を持っています。
この式は、まず \(\boldsymbol{a}\) の方向へ \(s\) 倍だけ進み、そこから \(\boldsymbol{b}\) の方向へ \(t\) 倍だけ進む、と考えることができます。
図で確認してみましょう。
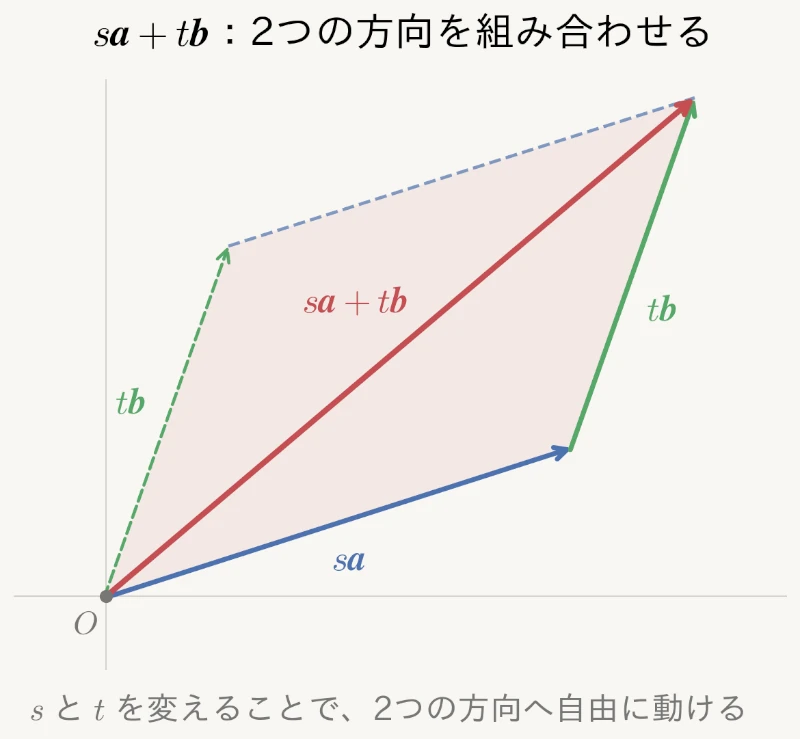
青いベクトルが \(s\boldsymbol{a}\)、緑のベクトルが \(t\boldsymbol{b}\) です。原点から \(s\boldsymbol{a}\) だけ進み、そこから \(t\boldsymbol{b}\) だけ進むと、赤いベクトル \(s\boldsymbol{a}+t\boldsymbol{b}\) の終点に到達します。
\(s\) を変えれば \(\boldsymbol{a}\) の方向へ、\(t\) を変えれば \(\boldsymbol{b}\) の方向へ自由に動けます。2本が同一直線上にない場合は、1本の直線に限定されず、その2本が張る平面全体を動けるようになります。
たとえば、
$$
\boldsymbol{e}_1=
\begin{pmatrix}
1\\
0
\end{pmatrix},
\quad
\boldsymbol{e}_2=
\begin{pmatrix}
0\\
1
\end{pmatrix}
$$
という2本のベクトルを考えましょう。\(\boldsymbol{e}_1\) は横方向、\(\boldsymbol{e}_2\) は縦方向を表しています。
この2本の線形結合は、
$$
s\boldsymbol{e}_1+t\boldsymbol{e}_2
=
s\begin{pmatrix}1\\0\end{pmatrix}
+
t\begin{pmatrix}0\\1\end{pmatrix}
=
\begin{pmatrix}s\\t\end{pmatrix}
$$
となります。
\(s,t\) を自由に選べるので、たとえば \((s,t)=(3,2)\) なら \(\begin{pmatrix}3\\2\end{pmatrix}\)、\((s,t)=(-1,4)\) なら \(\begin{pmatrix}-1\\4\end{pmatrix}\) を作れます。
さらに、任意の平面ベクトル \(\begin{pmatrix}x\\y\end{pmatrix}\) に対して、\(s=x,t=y\) と選べば、そのベクトルを作ることができます。
つまり、この2本のベクトルの線形結合によって、2次元平面全体を作ることができるのです。
互いに独立した方向を持つ2本のベクトルを自由に線形結合すると、その2本が張る平面全体を作ることができます。
6.3つの独立した方向があれば3次元空間を作れる
同じ考え方を3次元に広げてみましょう。3本のベクトル \(\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}\) を使った線形結合は、
$$
r\boldsymbol{a}+s\boldsymbol{b}+t\boldsymbol{c}
$$
です。
最初の2本のベクトルが線形独立であれば、その線形結合によって原点を通る平面を作れます。
さらに、3本目の \(\boldsymbol{c}\) がその平面上にない場合は、新しい方向が1つ加わります。この3本を自由に線形結合することで、3次元空間全体を作ることができます。
代表的なのが、
$$
\boldsymbol{e}_1=
\begin{pmatrix}
1\\0\\0
\end{pmatrix},
\quad
\boldsymbol{e}_2=
\begin{pmatrix}
0\\1\\0
\end{pmatrix},
\quad
\boldsymbol{e}_3=
\begin{pmatrix}
0\\0\\1
\end{pmatrix}
$$
という3本のベクトルです。それぞれ \(x\) 軸、\(y\) 軸、\(z\) 軸の方向を表しています。
この3本を線形結合すると、
$$
x\boldsymbol{e}_1+y\boldsymbol{e}_2+z\boldsymbol{e}_3
=
\begin{pmatrix}
x\\y\\z
\end{pmatrix}
$$
となります。
\(x,y,z\) を自由に選べるため、3次元空間のどんなベクトルでも表すことができます。
このように、互いに独立した方向を持つベクトルを線形結合することで、作れる範囲を直線から平面、さらに3次元空間へと広げられます。
7.ベクトルの本数が増えれば、空間も広がるのか?
ここまでを見ると、1つの方向から直線、2つの独立した方向から平面、3つの独立した方向から3次元空間を作れることがわかります。
しかし、単純にベクトルの本数を増やせば、作れる空間が広がるわけではありません。たとえば、
$$
\boldsymbol{a}=
\begin{pmatrix}
1\\2
\end{pmatrix},
\quad
\boldsymbol{b}=
\begin{pmatrix}
2\\4
\end{pmatrix}
$$
を考えてみましょう。このとき、\(\boldsymbol{b}=2\boldsymbol{a}\) なので、\(\boldsymbol{b}\) は \(\boldsymbol{a}\) と同じ向きで、長さが2倍のベクトルです。
この2本を線形結合すると、
$$
\begin{aligned}{}
s\boldsymbol{a}+t\boldsymbol{b}
&=s\boldsymbol{a}+2t\boldsymbol{a}\\
&=(s+2t)\boldsymbol{a}
\end{aligned}
$$
となります。
\(s\) と \(t\) という2つの係数を自由に変えられても、最終的にできるのは \(\boldsymbol{a}\) の何倍かという形だけです。
図で確認してみましょう。
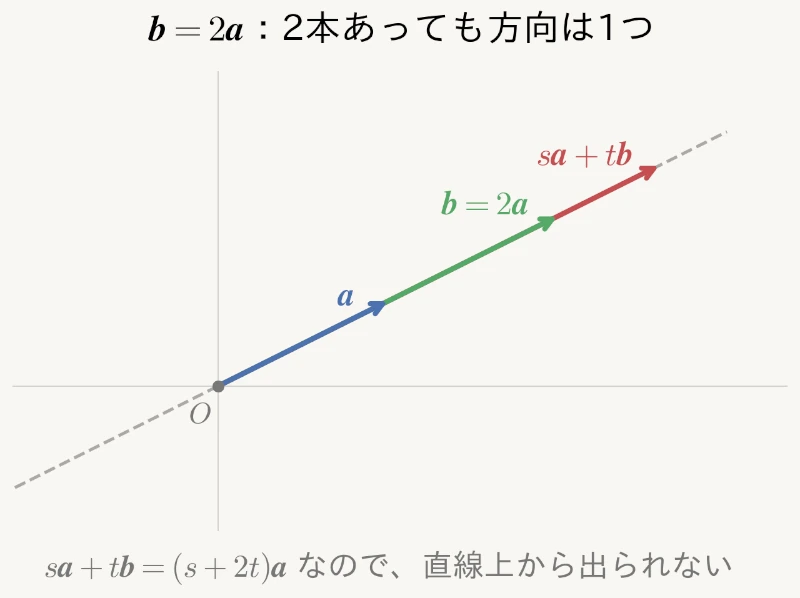
\(\boldsymbol{a}\) と \(\boldsymbol{b}\) は2本ありますが、どちらも同じ直線上にあります。そのため、\(s\boldsymbol{a}\) と \(t\boldsymbol{b}\) をどのように組み合わせても、できあがるベクトルは同じ直線上から出られません。
第5章では2本のベクトルによって平面全体を作ることができました。しかし今回は、ベクトルが2本あっても、新しい方向は増えていません。
線形結合で作れる空間の広がりを決めるのは、ベクトルの本数そのものではなく、互いに独立した方向がいくつあるかということです。
8.線形結合を一般的に書くと
最後に、線形結合を一般的な形で書いておきましょう。
実数を成分とするベクトル \(\boldsymbol{a}_1,\boldsymbol{a}_2,\ldots,\boldsymbol{a}_n\) があるとき、
$$
c_1\boldsymbol{a}_1+c_2\boldsymbol{a}_2+\cdots+c_n\boldsymbol{a}_n
$$
という形で表されるベクトルを、これらのベクトルの線形結合といいます。ここで、\(c_1,c_2,\ldots,c_n\) は実数です。
線形結合そのものは、「それぞれのベクトルを何倍かして足す」という操作です。しかし、係数を自由に変えることで、与えられたベクトルからどのようなベクトルを作れるのかを考えられます。
このように、与えられたベクトルの線形結合で作られるベクトル全体の集合を、そのベクトルたちが張る空間といいます。
では、張る空間の広がりは、どのように決まるのでしょうか。その鍵になるのが、次の記事で学ぶ「線形独立・線形従属」です。
まとめ
今回は、線形結合の意味と、線形結合によって作られる空間について見てきました。重要なポイントを整理します。
- 線形結合とは、ベクトルをそれぞれ定数倍し、その結果を足し合わせること。
- ゼロベクトルではない1本のベクトルを自由に定数倍すると、原点を通る直線を作れる。
- 互いに独立した方向を持つ2本のベクトルを自由に線形結合すると、その2本が張る平面全体を作れる。
- 3つの独立した方向を持つベクトルを線形結合すると、3次元空間全体を作れる。
- ベクトルの本数が増えても、新しい方向が増えなければ、作れる空間は広がらない。
- 与えられたベクトルの線形結合で作られるベクトル全体を、そのベクトルたちが「張る空間」という。
線形結合の本質は、ベクトルを「伸ばして足す」ことで、どのような空間を作れるのかを考えることです。その空間の広がりを決めるのは、ベクトルの本数ではなく、独立した方向の数です。
関連記事
Part 1.ベクトル空間の基礎をまとめて理解する
Part 1では、線形結合・線形独立・基底・次元を通して、ベクトル空間の基本的な仕組みを学びます。各概念がどのようにつながっているのかを整理したい人は、次のまとめ記事をご覧ください。
関連書籍
線形結合やベクトル空間の考え方をさらに深く理解したい人には、線形代数を基礎から学べる書籍もおすすめです。具体例を通して学ぶことで、線形独立や基底、次元といった概念とのつながりも理解しやすくなります。


コメント