はじめに
これまで、内積や外積を通して、ベクトルの長さ・角度・面積・向きについて考えてきました。では、ベクトルを使って、直線そのものを表すことはできるのでしょうか。
高校数学では、直線を \(y=mx+b\) のような方程式で表します。しかし、ベクトルを使えば、もっと幾何学的な考え方で直線を表すことができます。
直線は、「どこを通るか」と「どの方向に伸びるか」が決まれば表すことができます。
「どこを通るか」を表すのが直線上の1点、「どの方向に伸びるか」を表すのが方向ベクトルです。この記事では、この2つから直線のベクトル方程式を作り、媒介変数表示や通常の直線の方程式との関係まで理解していきます。
この記事でわかること
- 直線を「1つの点+方向ベクトル」で表せる理由
- 直線のベクトル方程式の意味と導き方
- 媒介変数を変えると直線上を動ける仕組み
- ベクトル方程式と通常の直線の方程式の関係
- 2次元・3次元で同じ表し方が使える理由
1.原点を通る直線はどう表せるのか?
まずは、原点を通る直線から考えてみましょう。ゼロベクトルではないベクトル
$$
\boldsymbol{a}
=
\begin{pmatrix}
a_1\\
a_2
\end{pmatrix}
\ne\boldsymbol{0}
$$
があるとします。このベクトルを実数 \(t\) 倍すると、\(t\boldsymbol{a}\) となります。
たとえば、
- \(t=1\):\(\boldsymbol{a}\) の位置まで進む
- \(t=2\):同じ方向へ2倍進む
- \(t=-1\):反対方向へ進む
- \(t=0\):原点にとどまる
という意味になります。
\(t\) をすべての実数にわたって変えると、\(\boldsymbol{a}\) の向きにも反対の向きにも自由に進むことができます。したがって、原点を通り、\(\boldsymbol{a}\) に平行な直線上の任意の点の位置ベクトル \(\boldsymbol{x}\) は、ある実数 \(t\) を使って次のように表せます。
$$
\boldsymbol{x}=t\boldsymbol{a}
\quad(t\in\mathbb{R})
$$
逆に、この直線上のどの点についても、その位置ベクトルは \(\boldsymbol{a}\) の実数倍で表せます。つまり、この式は直線上の一部の点ではなく、直線全体を表しているのです。
2.直線のベクトル方程式とは何か?
では、原点を通らない直線はどうすればよいのでしょうか。
直線上の1点を \(P\) とし、その位置ベクトルを \(\boldsymbol{p}\) とします。また、直線が伸びる方向を表す、ゼロベクトルではないベクトルを \(\boldsymbol{a}\) とします。
原点から点 \(P\) まで移動し、そこから方向ベクトル \(\boldsymbol{a}\) の \(t\) 倍だけ進むと、直線上の点 \(X\) に到達できます。したがって、点 \(X\) の位置ベクトルは次のように表せます。
$$
\boldsymbol{x}=\boldsymbol{p}+t\boldsymbol{a}
\quad(t\in\mathbb{R})
$$
ただし、\(\boldsymbol{a}\ne\boldsymbol{0}\) とします。これを直線のベクトル方程式といいます。
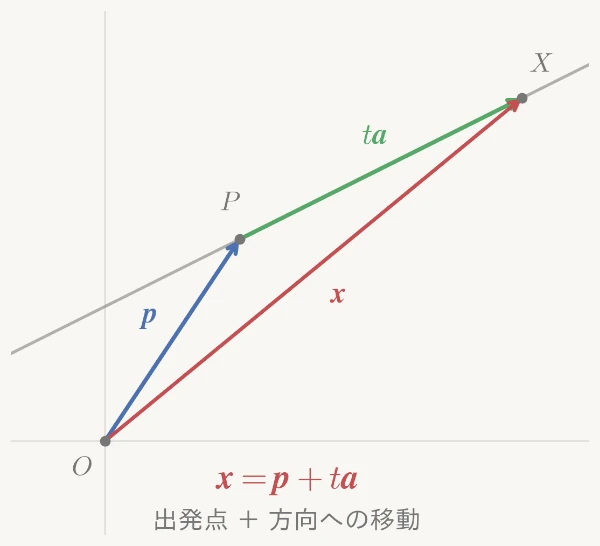
図の青いベクトル \(\boldsymbol{p}\) は、原点 \(O\) から点 \(P\) までの移動を表しています。緑のベクトル \(t\boldsymbol{a}\) は、点 \(P\) から直線に沿った移動です。
この2つを足すと、原点から点 \(X\) までの赤いベクトル \(\boldsymbol{x}\) になります。つまり、「出発点まで移動する」+「決まった方向に進む」という考え方です。
それぞれの記号には、次の意味があります。
- \(\boldsymbol{x}\):直線上を動く点の位置ベクトル
- \(\boldsymbol{p}\):直線上の1点 \(P\) の位置ベクトル
- \(\boldsymbol{a}\):直線が伸びる方向を表す方向ベクトル
- \(t\):直線上の位置を指定する実数
この \(t\) のように、別の量を変化させることで点の位置を表す変数を、媒介変数(パラメータ)といいます。
2.1.なぜ直線上のすべての点を表せるのか?
直線上の任意の点を \(X\) とすると、\(P\) と \(X\) は同じ直線上にあります。そのため、\(P\) から \(X\) へ向かうベクトルは、方向ベクトル \(\boldsymbol{a}\) に平行です。
したがって、ある実数 \(t\) を使って、
$$
\overrightarrow{PX}=t\boldsymbol{a}
$$
と書けます。位置ベクトルの関係から、
$$
\begin{aligned}
\boldsymbol{x}-\boldsymbol{p}&=t\boldsymbol{a}\\
\boldsymbol{x}&=\boldsymbol{p}+t\boldsymbol{a}
\end{aligned}
$$
が得られます。
逆に、この式で表される点は、必ず \(P\) を通り \(\boldsymbol{a}\) に平行な直線上にあります。つまり、直線上の点であることと、このベクトル方程式を満たすことは同じ条件なのです。
3.媒介変数を変えると直線上をどう動くのか?
具体例で考えてみましょう。点 \(P(1,2)\) を通り、方向ベクトルが
$$
\boldsymbol{a}
=
\begin{pmatrix}
2\\
1
\end{pmatrix}
$$
である直線を考えます。点 \(P\) の位置ベクトルは \(\boldsymbol{p}=(1,2)^{\mathsf T}\) なので、直線のベクトル方程式は、
$$
\boldsymbol{x}
=
\begin{pmatrix}
1\\
2
\end{pmatrix}
+
t
\begin{pmatrix}
2\\
1
\end{pmatrix}
$$
となります。ここで \(t\) の値を変えてみましょう。
- \(t=-1\):点 \((-1,1)\)
- \(t=0\):点 \((1,2)\)
- \(t=1\):点 \((3,3)\)
- \(t=2\):点 \((5,4)\)
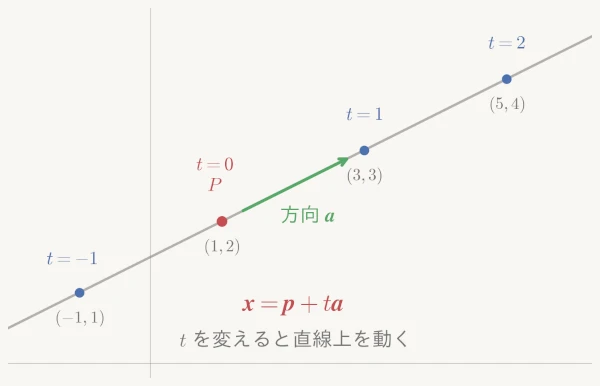
\(t=0\) のときは、基準となる点 \(P\) にいます。\(t\) を大きくすると、方向ベクトル \(\boldsymbol{a}\) の向きへ進み、\(t\) を負にすると反対の向きへ進みます。
ここで重要なのは、\(t\) は距離そのものではなく、方向ベクトルを何倍するかを指定する数だということです。実際に点 \(P\) から移動する距離は、
$$
\|t\boldsymbol{a}\|=|t|\|\boldsymbol{a}\|
$$
となります。そのため、\(\boldsymbol{a}\) が単位ベクトルでない限り、\(t=1\) が距離 \(1\) の移動を意味するわけではありません。
4.ベクトル方程式を成分で表すとどうなるのか?
ここまでのベクトル方程式を、成分ごとに考えてみましょう。
$$
\boldsymbol{x}
=
\begin{pmatrix}x\\y\end{pmatrix},
\quad
\boldsymbol{p}
=
\begin{pmatrix}p_1\\p_2\end{pmatrix},
\quad
\boldsymbol{a}
=
\begin{pmatrix}a_1\\a_2\end{pmatrix}
$$
とすると、
$$
\begin{aligned}
\begin{pmatrix}x\\y\end{pmatrix}
&=
\begin{pmatrix}p_1\\p_2\end{pmatrix}
+t\begin{pmatrix}a_1\\a_2\end{pmatrix}\\
&=
\begin{pmatrix}p_1+a_1t\\p_2+a_2t\end{pmatrix}
\end{aligned}
$$
となります。したがって、
$$
\begin{cases}
x=p_1+a_1t\\
y=p_2+a_2t
\end{cases}
\quad(t\in\mathbb{R})
$$
が得られます。これが直線の媒介変数表示です。
ベクトル方程式と媒介変数表示は、別の直線を表しているわけではありません。同じ直線を、ベクトルでまとめて書くか、成分ごとに書くかの違いです。
4.1.具体例を媒介変数表示にする
先ほどの直線
$$
\boldsymbol{x}
=
\begin{pmatrix}1\\2\end{pmatrix}
+t\begin{pmatrix}2\\1\end{pmatrix}
$$
を成分ごとに書くと、
$$
\begin{cases}
x=1+2t\\
y=2+t
\end{cases}
$$
となります。この式に \(t=1\) を代入すれば、\(x=3,\ y=3\) です。2つ目の図で確認した点 \((3,3)\) と一致しています。
5.通常の直線の方程式とはどうつながるのか?
高校数学では、直線を \(y=mx+b\) という形で表すことがあります。媒介変数表示から、この形を導いてみましょう。
5.1.媒介変数を消去して直線の方程式を導く
先ほどの、
$$
\begin{cases}
x=1+2t\\
y=2+t
\end{cases}
$$
について、1つ目の式を \(t\) について解くと、
$$
t=\frac{x-1}{2}
$$
です。これを2つ目の式に代入すると、
$$
\begin{aligned}
y
&=2+\frac{x-1}{2}\\
&=\frac12x+\frac32
\end{aligned}
$$
となります。
つまり、ベクトル方程式と通常の直線の方程式は、
$$
\boldsymbol{x}
=
\begin{pmatrix}1\\2\end{pmatrix}
+t\begin{pmatrix}2\\1\end{pmatrix}
\quad\Longleftrightarrow\quad
y=\frac12x+\frac32
$$
という関係にあります。媒介変数を消去すると、通常の直線の方程式が得られるのです。
5.2.方向ベクトルと傾きの関係
方向ベクトルが
$$
\boldsymbol{a}
=
\begin{pmatrix}
a_1\\
a_2
\end{pmatrix}
$$
のとき、\(a_1\ne0\) なら、直線の傾きは、
$$
m=\frac{a_2}{a_1}
$$
となります。これは、\(x\) 方向へ \(a_1\) 進む間に、\(y\) 方向へ \(a_2\) 進むためです。
今回の例では、方向ベクトルが \((2,1)\) なので、傾きは \(\frac12\) になります。
5.3.縦の直線もベクトル方程式なら表せる
ただし、\(a_1=0\) の場合は、傾きを求めるための割り算ができません。そのときは縦の直線になり、\(y=mx+b\) の形では表せません。
一方、ベクトル方程式なら、縦の直線も自然に表せます。たとえば、
$$
\boldsymbol{x}
=
\begin{pmatrix}
2\\
1
\end{pmatrix}
+
t
\begin{pmatrix}
0\\
1
\end{pmatrix}
$$
という式を考えます。成分ごとに書けば、
$$
\begin{cases}
x=2\\
y=1+t
\end{cases}
$$
となります。
\(t\) を変えても \(x\) 座標は常に \(2\) なので、これは \(x=2\) という縦の直線です。このように、ベクトル方程式なら、傾きが定義できない直線も同じ形で表せるのです。
6.3次元の直線も同じ式で表せるのか?
ベクトル方程式のもう1つの利点は、3次元でも同じ考え方が使えることです。
たとえば、
$$
\boldsymbol{x}
=
\begin{pmatrix}
1\\
2\\
3
\end{pmatrix}
+
t
\begin{pmatrix}
2\\
-1\\
1
\end{pmatrix}
$$
とすれば、3次元空間の直線を表せます。
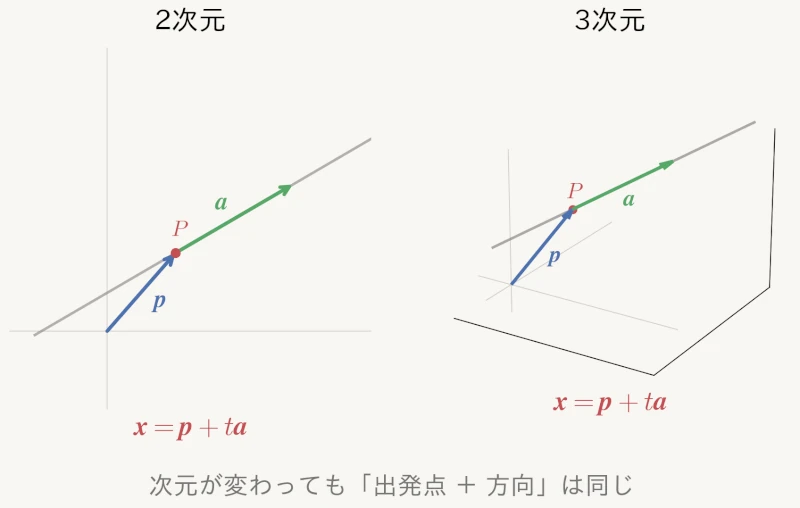
2次元では平面上に直線があり、3次元では空間の中に直線があります。しかし、どちらも「1つの点から、1つの方向に沿って動く」という仕組みは変わりません。
そのため、次元が変わっても、
$$
\boldsymbol{x}=\boldsymbol{p}+t\boldsymbol{a}
$$
という同じ形で表せるのです。
なお、2次元・3次元の空間とベクトルの成分の関係を、基底という考え方から理解したい人は、次の記事も参考にしてください。
7.方向ベクトルは1つに決まるのか?
ここで、方向ベクトルについてもう1つ重要なことがあります。
たとえば、
$$
\boldsymbol{a}
=
\begin{pmatrix}2\\1\end{pmatrix},
\quad
2\boldsymbol{a}
=
\begin{pmatrix}4\\2\end{pmatrix}
$$
を考えてみましょう。これらは長さが違いますが、同じ向きを表しています。
そのため、
$$
\boldsymbol{x}
=
\boldsymbol{p}
+t\begin{pmatrix}2\\1\end{pmatrix}
$$
と、
$$
\boldsymbol{x}
=
\boldsymbol{p}
+s\begin{pmatrix}4\\2\end{pmatrix}
$$
は、同じ直線を表します。実際、\(t=2s\) と置けば、2つの式は一致します。
一般に、\(\boldsymbol{a}\ne\boldsymbol{0}\) のとき、\(\boldsymbol{a}\) をゼロではない実数 \(k\) 倍した \(k\boldsymbol{a}\) も、同じ直線の方向ベクトルとして使えます。
\(k\lt0\) なら向きは反対になりますが、直線は両方向に無限に伸びているため、表される点の集合は変わりません。
つまり、方向ベクトルをゼロではない実数倍に置き換えても、同じ直線を表せます。 長さを変えたり、向きを反対にしたりしても、元の方向ベクトルに平行であれば、表される直線は変わりません。
8.直線上の2点からベクトル方程式を作るには?
実際の問題では、方向ベクトルではなく、直線上の2点が与えられることもあります。
異なる2点 \(P,Q\) の位置ベクトルを、それぞれ \(\boldsymbol{p},\boldsymbol{q}\) としましょう。このとき、点 \(P\) から点 \(Q\) へ向かうベクトルは、
$$
\overrightarrow{PQ}
=
\boldsymbol{q}-\boldsymbol{p}
$$
です。このベクトルは、2点を通る直線の方向を表しています。
したがって、直線のベクトル方程式は、
$$
\boldsymbol{x}
=
\boldsymbol{p}
+t(\boldsymbol{q}-\boldsymbol{p})
\quad(t\in\mathbb{R})
$$
となります。
たとえば、\(t=0\) なら点 \(P\)、\(t=1\) なら点 \(Q\) です。また、\(0 \lt t \lt 1\) なら2点の間にあり、\(t \lt 0\) や \(t \gt 1\) なら2点を結ぶ線分の外側にあります。
つまり、2点がわかっていれば、その差を方向ベクトルとして使うことで、直線全体を表せます。
まとめ
今回は、直線をベクトルで表す方法を考えました。
- 直線は、直線上の1点とゼロではない方向ベクトルで表せる。
- 直線のベクトル方程式は「出発点+方向への移動」を表している。
- 媒介変数をすべての実数にわたって変えると、直線全体を表せる。
- ベクトル方程式を成分ごとに書くと、媒介変数表示になる。
- ベクトル方程式なら、縦の直線も3次元空間の直線も同じ形で表せる。
- 方向ベクトルはゼロでない定数倍に置き換えても、同じ直線を表す。
直線のベクトル方程式は、
$$
\boldsymbol{x}=\boldsymbol{p}+t\boldsymbol{a}
\quad
(t\in\mathbb{R},\ \boldsymbol{a}\ne\boldsymbol{0})
$$
です。
この式を公式として暗記するよりも、「ある点から、ある方向へ自由に動く式」として理解すると、意味がわかりやすくなります。
では、方向ベクトルを1本ではなく、2本に増やすとどうなるのでしょうか。2本の方向ベクトルが平行でなければ、それぞれの方向への移動を組み合わせることで、平面上の点を表せるようになります。
次回は、この考え方を使って、平面のベクトル方程式を導いていきます。
関連記事
Part 5.内積・外積・直線・平面をまとめて理解する
Part 5では、余弦定理と内積の関係から、内積空間、外積の意味、直線・平面のベクトル方程式までを学びます。長さ・角度・直交性・面積・方向といった幾何学的な考え方が、ベクトルの計算とどのようにつながるのかを整理したい人は、次のまとめ記事をご覧ください。
関連書籍
ベクトル方程式や媒介変数について、さらに問題を解きながら理解を深めたい方には、ベクトルと空間図形を基礎から扱う書籍もおすすめです。


コメント