はじめに
前の記事では、「線形独立」と「線形従属」について考えました。
線形独立とは、それぞれのベクトルが、それまでにはなかった「新しい方向」を持っていることでした。一方、線形従属なベクトルの中には、ほかのベクトルの線形結合で作れてしまう「余分なベクトル」が含まれています。
では、ある空間を作るために、必要な方向だけを残したらどうなるのでしょうか。
たとえば2次元平面なら、互いに線形独立な2本のベクトルがあれば、線形結合によって平面全体を作ることができます。
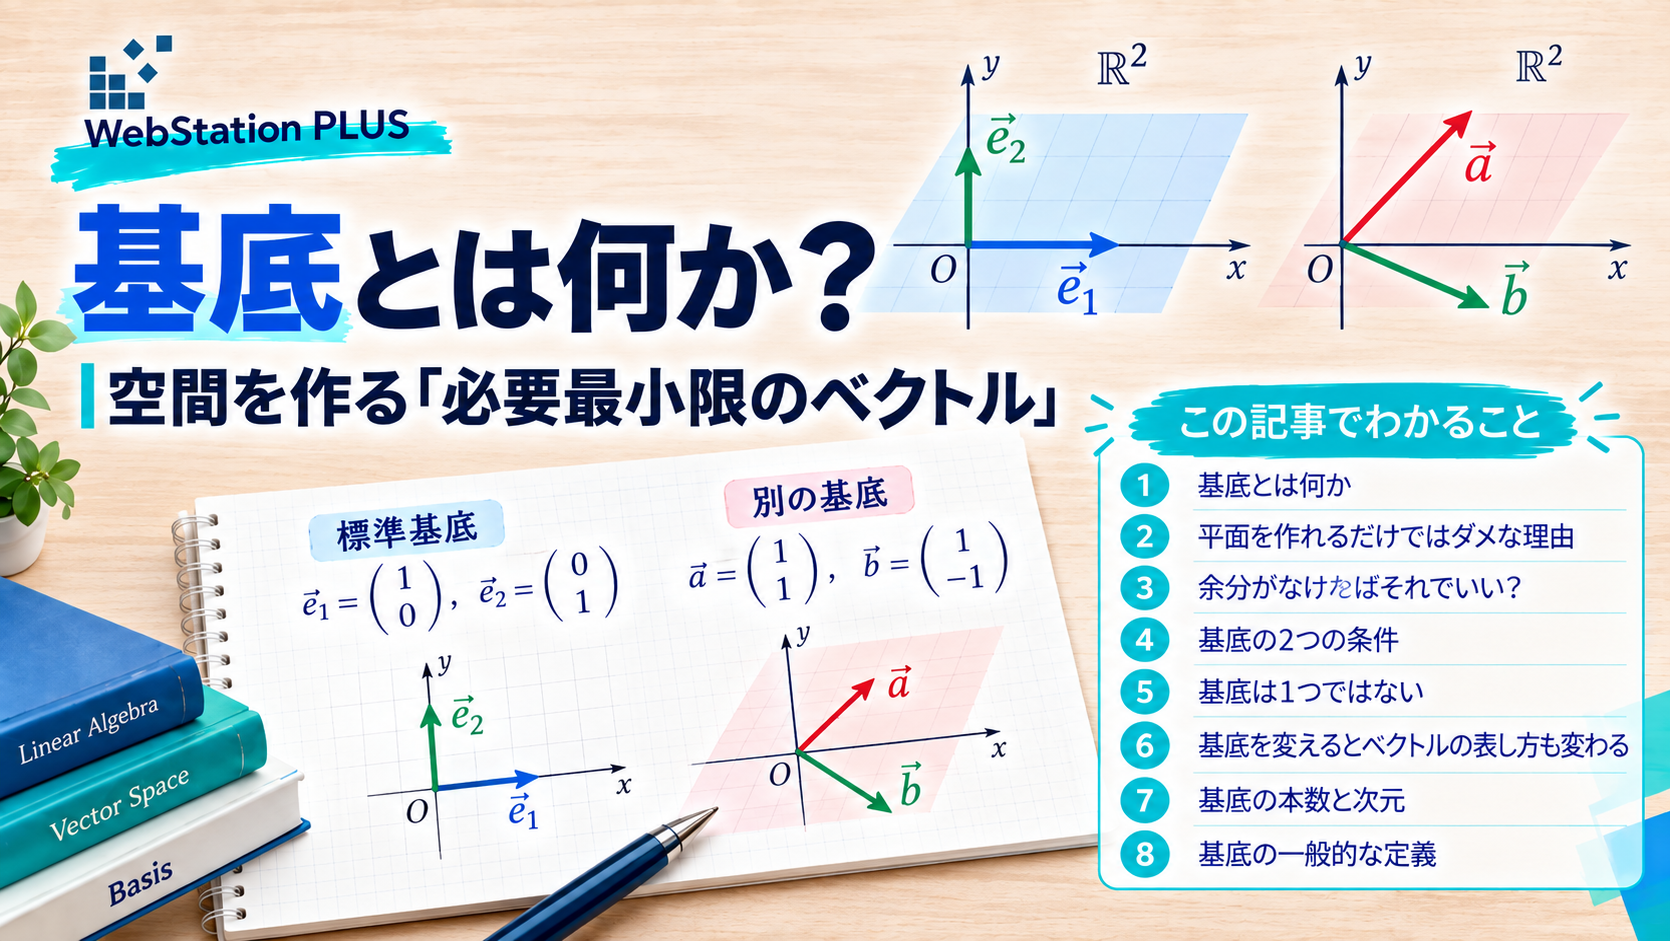
空間全体を作ることができ、しかも余分なベクトルがない。このようなベクトルの集まりを、基底といいます。
この記事では、線形結合と線形独立を組み合わせながら、「基底とは何か」を図形的に考えていきます。
1.まずは2次元平面を作ってみる
2次元平面で、次の2本のベクトルを考えてみましょう。
$$
\boldsymbol{e}_1=
\begin{pmatrix}
1\\
0
\end{pmatrix},
\quad
\boldsymbol{e}_2=
\begin{pmatrix}
0\\
1
\end{pmatrix}
$$
この2本を線形結合すると、
$$
s\boldsymbol{e}_1+t\boldsymbol{e}_2
=
\begin{pmatrix}
s\\
t
\end{pmatrix}
$$
となります。
\(s,\ t\) は自由に変えることができるので、
$$
\begin{pmatrix}
3\\
2
\end{pmatrix},
\quad
\begin{pmatrix}
-1\\
4
\end{pmatrix},
\quad
\begin{pmatrix}
0\\
-5
\end{pmatrix}
$$
など、平面上のどんなベクトルでも作ることができます。
つまり、\(\boldsymbol{e}_1,\ \boldsymbol{e}_2\) があれば、2次元平面全体を作ることができます。
このように、あるベクトルの集まりの線形結合によって空間全体を作れるとき、そのベクトルたちはその空間を張るといいます。
2.平面を作れるだけなら、ベクトルは何本あってもいい?
では、ここにもう1本、
$$
\boldsymbol{a}
=
\begin{pmatrix}
1\\
1
\end{pmatrix}
$$
を加えてみましょう。
\(\boldsymbol{e}_1,\ \boldsymbol{e}_2,\ \boldsymbol{a}\) の3本があれば、もちろん2次元平面全体を作ることができます。
しかし、
$$
\boldsymbol{a}
=
\boldsymbol{e}_1+\boldsymbol{e}_2
$$
です。つまり、\(\boldsymbol{a}\) はすでにある \(\boldsymbol{e}_1,\ \boldsymbol{e}_2\) から作ることができます。
図で確認してみましょう。
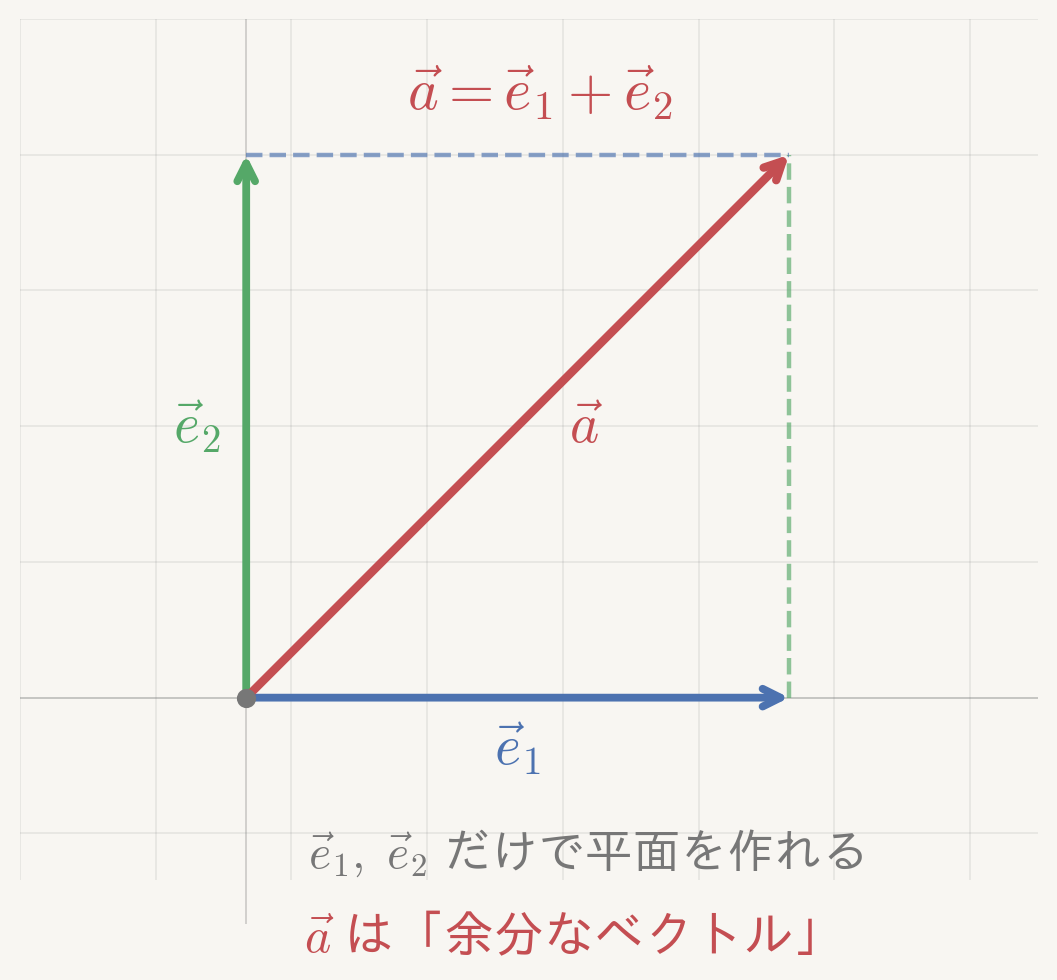
青い \(\boldsymbol{e}_1\) と緑の \(\boldsymbol{e}_2\) だけで、すでに平面全体を作ることができます。そこに赤い \(\boldsymbol{a}\) を加えても、\(\boldsymbol{a}=\boldsymbol{e}_1+\boldsymbol{e}_2\) なので、新しい方向は増えていません。
つまり、この3本は平面全体を作ることはできますが、\(\boldsymbol{a}\) という余分なベクトルを含んでいます。
3.反対に、余分がなければそれでいい?
では、今度は1本だけ、
$$
\boldsymbol{e}_1=
\begin{pmatrix}
1\\
0
\end{pmatrix}
$$
を考えてみましょう。
1本しかないので、余分なベクトルはありません。しかし、このベクトルの線形結合
$$
s\boldsymbol{e}_1
=
\begin{pmatrix}
s\\
0
\end{pmatrix}
$$
で作れるのは、\(x\) 軸上のベクトルだけです。
つまり、余分なベクトルはありませんが、2次元平面全体を作ることはできません。
ここから、基底には2つの条件が必要だと分かります。
4.基底には2つの条件がある
ベクトルの集まりが基底になるためには、次の2つの条件を満たす必要があります。
- そのベクトルの線形結合で、空間全体を作ることができる
- そのベクトルが線形独立である
1つ目は、「必要な方向がすべてそろっている」という条件です。
2つ目は、「余分なベクトルがない」という条件です。
基底とは、「空間全体を作れる」と「余分がない」を同時に満たすベクトルの集まりです。
前の記事までに出てきた言葉を使えば、
「空間を張る」+「線形独立」=「基底」
と考えることができます。
5.基底は \(\boldsymbol{e}_1,\ \boldsymbol{e}_2\) だけではない
2次元平面の基底としてよく登場するのが、
$$
\boldsymbol{e}_1=
\begin{pmatrix}
1\\
0
\end{pmatrix},
\quad
\boldsymbol{e}_2=
\begin{pmatrix}
0\\
1
\end{pmatrix}
$$
です。
しかし、基底はこの2本だけではありません。
たとえば、
$$
\boldsymbol{a}
=
\begin{pmatrix}
1\\
1
\end{pmatrix},
\quad
\boldsymbol{b}
=
\begin{pmatrix}
1\\
-1
\end{pmatrix}
$$
を考えてみましょう。
この2本は同一直線上にないので線形独立です。また、2本の線形結合によって2次元平面全体を作ることができます。
標準的な基底と比べてみましょう。
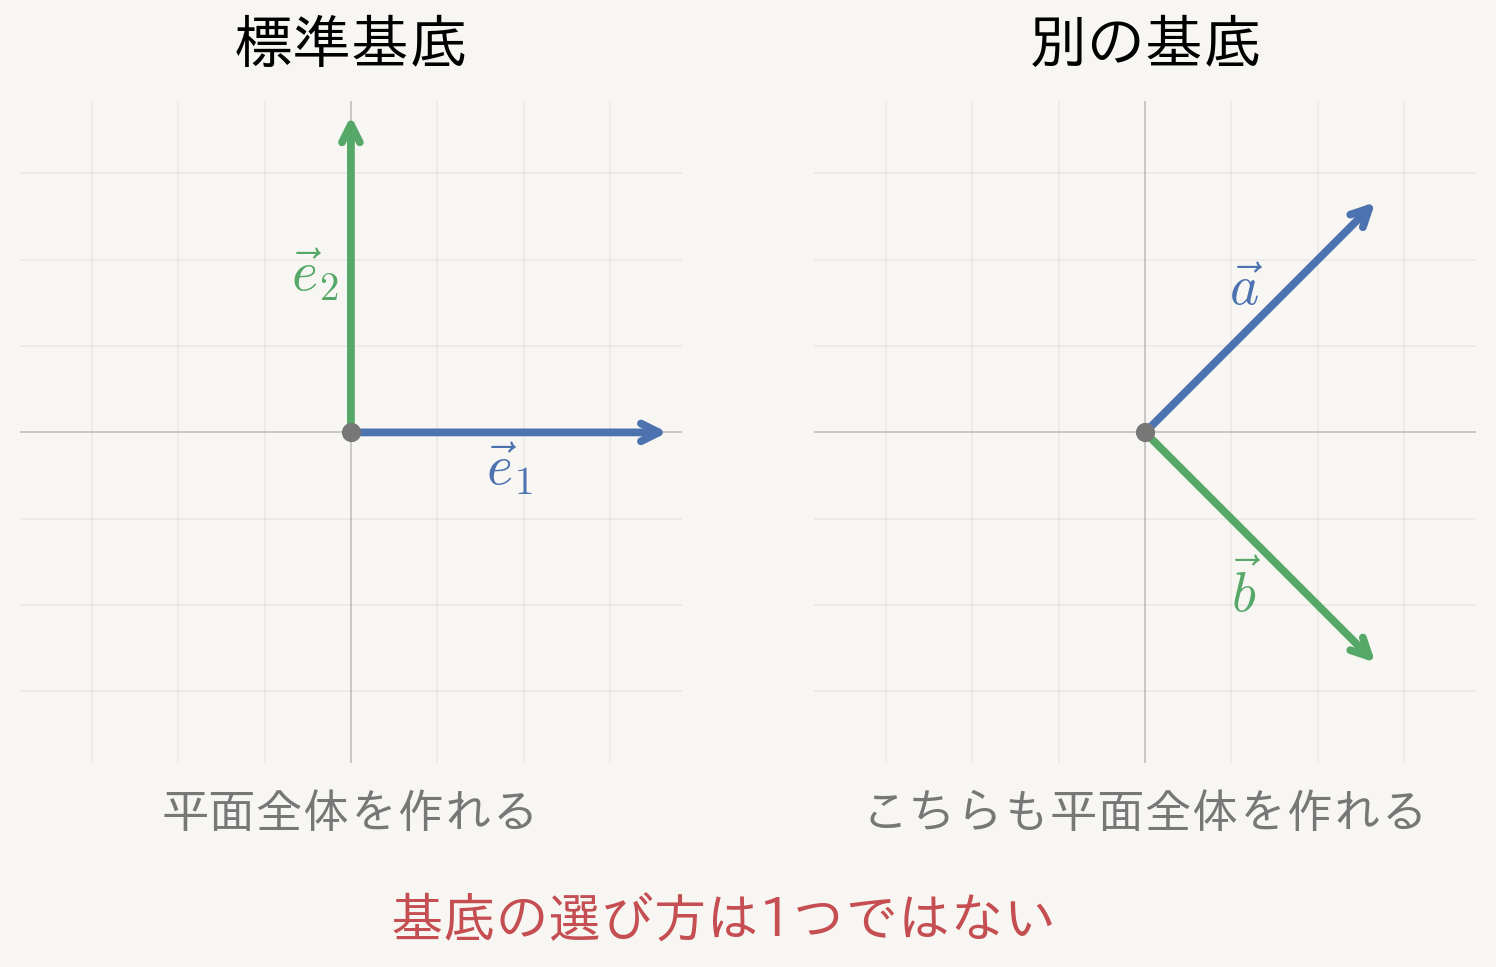
左の \(\boldsymbol{e}_1,\ \boldsymbol{e}_2\) も、右の \(\boldsymbol{a},\ \boldsymbol{b}\) も、それぞれ2本が線形独立で、2次元平面全体を作ることができます。
したがって、どちらも2次元平面の基底です。
つまり、同じ空間でも基底の選び方は1つではありません。
6.基底を変えると、ベクトルの表し方も変わる
では、基底を変えると何が変わるのでしょうか。
たとえば、
$$
\boldsymbol{v}
=
\begin{pmatrix}
3\\
2
\end{pmatrix}
$$
というベクトルを考えてみましょう。
標準的な基底
$$
\boldsymbol{e}_1=
\begin{pmatrix}
1\\
0
\end{pmatrix},
\quad
\boldsymbol{e}_2=
\begin{pmatrix}
0\\
1
\end{pmatrix}
$$
を使えば、
$$
\boldsymbol{v}
=
3\boldsymbol{e}_1+2\boldsymbol{e}_2
$$
と表すことができます。
では、第5節で見た別の基底
$$
\boldsymbol{a}
=
\begin{pmatrix}
1\\
1
\end{pmatrix},
\quad
\boldsymbol{b}
=
\begin{pmatrix}
1\\
-1
\end{pmatrix}
$$
を使うとどうなるでしょうか。
$$
\boldsymbol{v}
=
s\boldsymbol{a}+t\boldsymbol{b}
$$
とおくと、
$$
\begin{pmatrix}
3\\
2
\end{pmatrix}
=
s
\begin{pmatrix}
1\\
1
\end{pmatrix}
+
t
\begin{pmatrix}
1\\
-1
\end{pmatrix}
=
\begin{pmatrix}
s+t\\
s-t
\end{pmatrix}
$$
となります。したがって、
$$
\begin{cases}
s+t=3\\
s-t=2
\end{cases}
$$
を解けば、
$$
s=\frac{5}{2},
\quad
t=\frac{1}{2}
$$
となります。
つまり、同じベクトル \(\boldsymbol{v}\) でも、
$$
\boldsymbol{v}
=
3\boldsymbol{e}_1+2\boldsymbol{e}_2
$$
とも、
$$
\boldsymbol{v}
=
\frac{5}{2}\boldsymbol{a}
+
\frac{1}{2}\boldsymbol{b}
$$
とも表すことができます。
ベクトル \(\boldsymbol{v}\) そのものは同じですが、どの基底を使うかによって、それを表す係数が変わるわけです。
そして基底は線形独立なので、基底を1つ決めれば、その基底を使った表し方は1通りに決まります。
基底を決めるということは、空間の中のベクトルを表すための「ものさし」を決めることだと考えることができます。
このとき、線形結合に使う係数が、その基底におけるベクトルの座標になります。
今回の例では、同じ \(\boldsymbol{v}\) でも、標準基底では \((3,2)\)、基底 \(\boldsymbol{a},\boldsymbol{b}\) では \(\left(\frac52,\frac12\right)\) という座標で表されます。
7.3次元空間の基底
同じ考え方を3次元に広げてみましょう。
3次元空間では、
$$
\boldsymbol{e}_1=
\begin{pmatrix}
1\\
0\\
0
\end{pmatrix},
\quad
\boldsymbol{e}_2=
\begin{pmatrix}
0\\
1\\
0
\end{pmatrix},
\quad
\boldsymbol{e}_3=
\begin{pmatrix}
0\\
0\\
1
\end{pmatrix}
$$
という3本がよく使われます。
この3本を線形結合すると、
$$
x\boldsymbol{e}_1
+y\boldsymbol{e}_2
+z\boldsymbol{e}_3
=
\begin{pmatrix}
x\\
y\\
z
\end{pmatrix}
$$
となるので、3次元空間のどんなベクトルでも作ることができます。
また、この3本は線形独立です。したがって、\(\boldsymbol{e}_1,\ \boldsymbol{e}_2,\ \boldsymbol{e}_3\) は3次元空間の基底です。
3次元でも、基底はこの3本だけではありません。線形独立で、3次元空間全体を作ることのできる3本なら、別の組み合わせでも基底になります。
8.基底の本数が「次元」になる
ここまでを見ると、基底に含まれるベクトルの本数と、空間の広がりに関係があることが見えてきます。
直線・平面・3次元空間を、それぞれの基底と一緒に比べてみましょう。
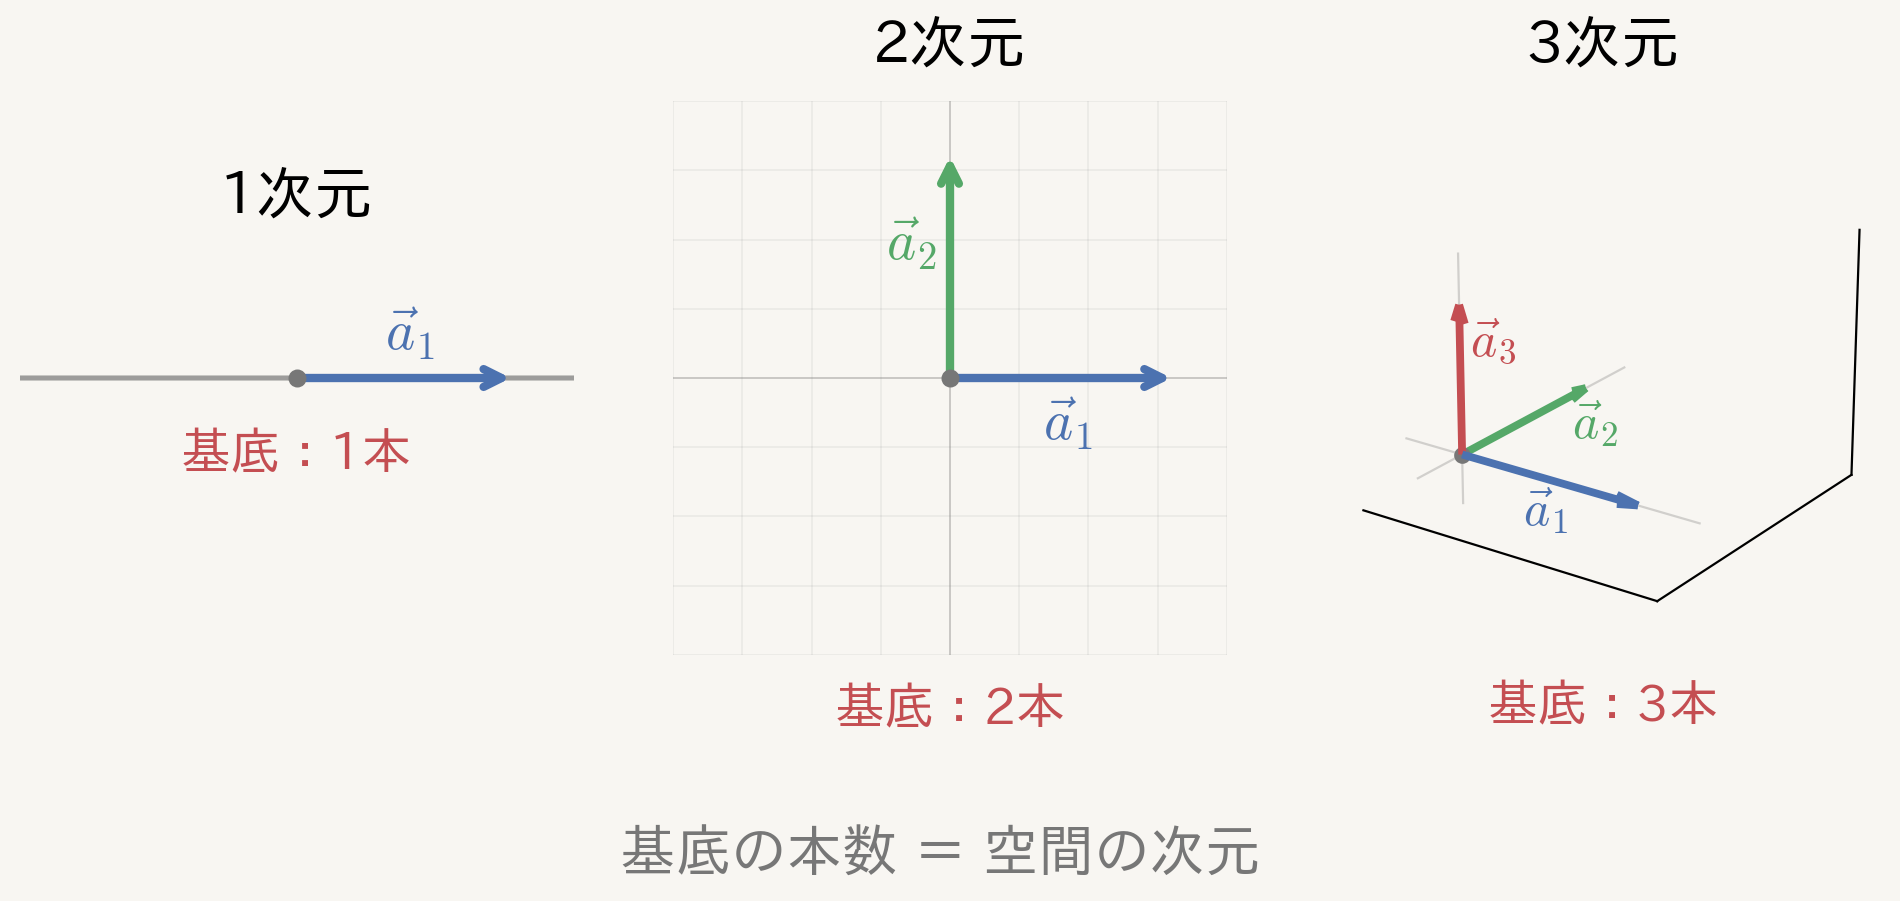
直線を作るには1つの独立した方向が必要なので、基底は1本です。平面を作るには2つの独立した方向が必要なので、基底は2本です。そして3次元空間を作るには3つの独立した方向が必要なので、基底は3本になります。
この基底に含まれるベクトルの本数が、その空間の次元です。
つまり、
- 直線の基底 → 1本 → 1次元
- 平面の基底 → 2本 → 2次元
- 3次元空間の基底 → 3本 → 3次元
と考えることができます。
ここで重要なのは、基底の選び方そのものは何通りもあるのに、同じ空間の基底に含まれるベクトルの本数は変わらないということです。
だからこそ、「次元」という数で空間の広がりを表すことができます。
9.基底を一般的に書くと
最後に、基底を一般的な形で整理しておきましょう。
ベクトル空間 \(V\) に対して、
$$
\boldsymbol{a}_1,\
\boldsymbol{a}_2,\
\ldots,\
\boldsymbol{a}_n
$$
が基底であるとは、
- \(\boldsymbol{a}_1,\ldots,\boldsymbol{a}_n\) の線形結合によって \(V\) のすべてのベクトルを表せる
- \(\boldsymbol{a}_1,\ldots,\boldsymbol{a}_n\) が線形独立である
という2つの条件を満たすことです。
1つ目は「空間を作るために不足がない」、2つ目は「余分なベクトルがない」という意味です。
つまり基底は、ある空間を作るために必要な方向だけを集めたベクトルの組だと考えることができます。
ここまで、線形結合から始めて、線形独立、そして基底へと考え方を広げてきました。
では、この「ベクトルを何倍かして動く」という考え方を使うと、直線そのものをベクトルで表すことはできるのでしょうか。
たとえば、ある点から1本のベクトルの方向へ、
$$
t\boldsymbol{a}
$$
だけ進むことを考えると、\(t\) を変えることで直線上を自由に動くことができます。
次の記事では、この考え方を使って、直線をベクトル方程式と媒介変数表示で表す方法を見ていきます。
まとめ
基底とは、ある空間を作るために必要なベクトルを、余分なく集めたものです。
基底になるためには、
- 線形結合によって空間全体を作ることができる
- ベクトル同士が線形独立である
という2つの条件が必要です。
つまり、
「空間を張る」+「線形独立」=「基底」
です。
2次元平面の基底は2本、3次元空間の基底は3本のベクトルからなり、その本数が空間の「次元」になります。
また、基底は1通りではありません。同じベクトル空間でも、条件を満たせばさまざまな基底を選ぶことができます。
そして基底を決めると、空間のすべてのベクトルを、その基底の線形結合として一意に表すことができます。そのときの係数が、基底に対するベクトルの座標になります。
線形結合では「ベクトルからどこまでの空間を作れるか」を考え、線形独立では「新しい方向を持っているか」を考えました。
基底は、その2つを組み合わせた考え方です。
空間全体を作ることができ、それぞれが新しい方向を持っている。
それが、空間を作る「必要最小限のベクトル」である基底です。
そう感じた人には、ベクトルや行列、線形独立・線形従属を基礎から解説してくれる本もおすすめです。


コメント