はじめに
前回は、座標が「基底をそれぞれ何倍すればベクトルを表せるか」という係数の組であることを学びました。同じベクトルでも、基底を取り替えると座標が変わることも確認しました。
では、基底を取り替えたとき、座標の数字はどのような仕組みで変わるのでしょうか。数字が変わるだけで、ベクトルそのものが変わらないのはなぜでしょうか。
基底変換では、ベクトルそのものを動かすのではなく、ベクトルを表すための基準を取り替えます。その結果、同じベクトルを表す係数(座標)が変わります。
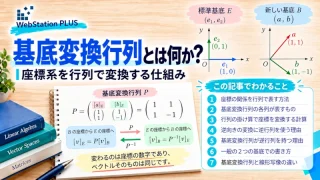
この記事では、前回と同じ平面上のベクトルを使い、基底と座標の関係を具体的に調べます。さらに、古い座標から新しい座標を求める方法と、逆向きに戻せる理由を理解します。
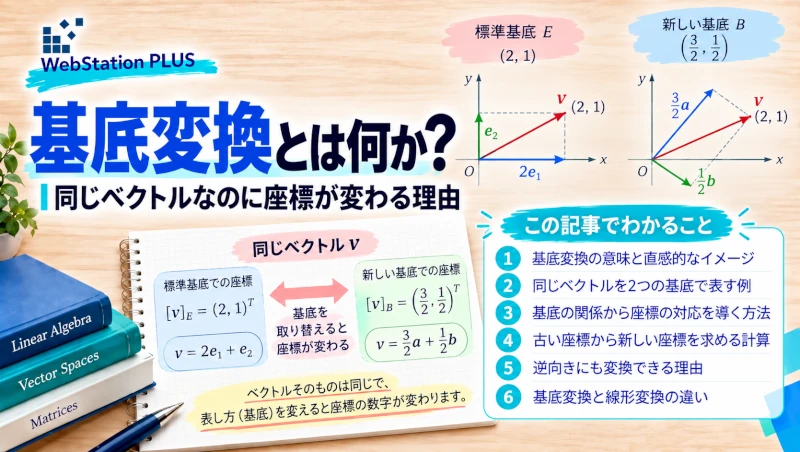
この記事でわかること
この記事では、次の内容の理解を目指します。
- 基底変換で「変わるもの」と「変わらないもの」の違い
- 基底を取り替えると座標が変わる仕組み
- 古い座標から新しい座標を求める方法
- 基底変換を逆向きにも行える理由
- 基底変換と、ベクトルそのものを動かす変換との違い
1.基底変換とは、ベクトルを表す基準を取り替えること
たとえば、ある場所への移動を「東に何歩、北に何歩」と表すことを考えます。東と北を基準にすれば、移動は2つの数字で表せます。
しかし、基準となる方向を斜めの2方向に取り替えたらどうでしょうか。同じ場所へ移動するために必要な、それぞれの方向の歩数は変わります。
ベクトル空間でも、これと同じことが起こります。基底変換とは、ベクトルを表す基底を別の基底に取り替え、それに応じて座標を表し直すことです。
ここで大切なのは、移動そのものや、表したいベクトルは変わらないという点です。変わるのは「何を基準として、何倍ずつ組み合わせるか」という表現の仕方です。
2.同じベクトルを2つの基底で表してみよう
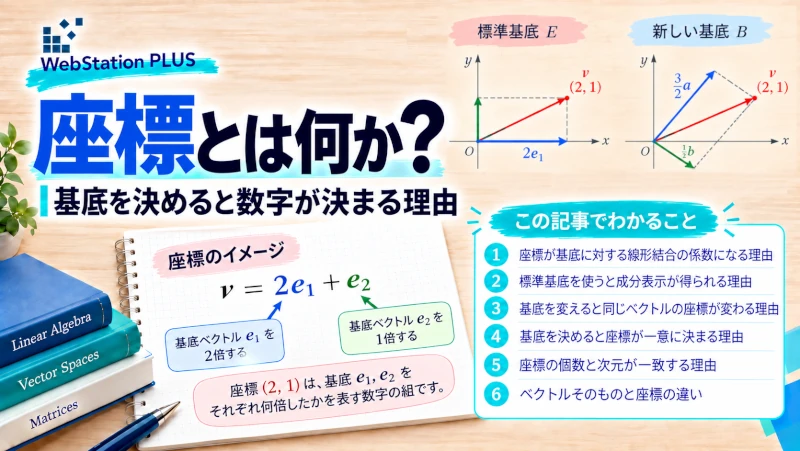
前回と同じく、平面 \(\mathbb{R}^2\) の標準基底を \(E=(\boldsymbol{e}_1,\ \boldsymbol{e}_2)\) とします。標準基底の2本は、次のとおりです。
$$
\boldsymbol{e}_1=\begin{pmatrix}1\\0\end{pmatrix},\quad
\boldsymbol{e}_2=\begin{pmatrix}0\\1\end{pmatrix}
$$
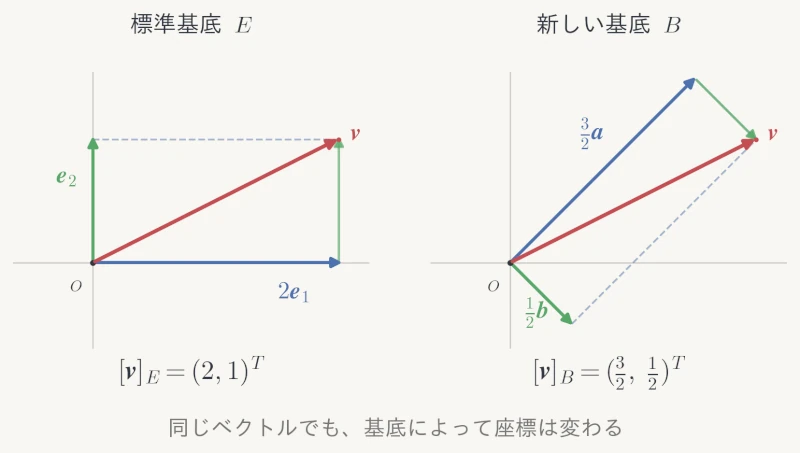
ベクトル \(\boldsymbol{v}\) を、標準基底で次のように表します。
$$
\boldsymbol{v}=2\boldsymbol{e}_1+\boldsymbol{e}_2,
\quad
[\boldsymbol{v}]_E=\begin{pmatrix}2\\1\end{pmatrix}
$$
次に、新しい基底 \(B=(\boldsymbol{a},\ \boldsymbol{b})\) を考えます。基底ベクトルは、次の2本です。
$$
\boldsymbol{a}=\begin{pmatrix}1\\1\end{pmatrix},\quad
\boldsymbol{b}=\begin{pmatrix}1\\-1\end{pmatrix}
$$
この2本は線形独立で、平面全体を張るため、確かに基底です。同じ \(\boldsymbol{v}\) を新しい基底で表すと、次のようになります。
$$
\boldsymbol{v}=\frac32\boldsymbol{a}+\frac12\boldsymbol{b},
\quad
[\boldsymbol{v}]_B=\begin{pmatrix}\frac32\\\frac12\end{pmatrix}
$$
つまり、標準基底では座標が \((2,\ 1)^T\) ですが、新しい基底では \((\frac32,\ \frac12)^T\) になります。2つの座標は、同じベクトルを異なる基底で表したものです。
前回は、この違いを「座標とは何か」という視点から確認しました。ここからは、なぜこれらの数字が対応するのかを、基底同士の関係から考えます。
3.新しい基底を古い基底で表すと、座標の関係が見えてくる
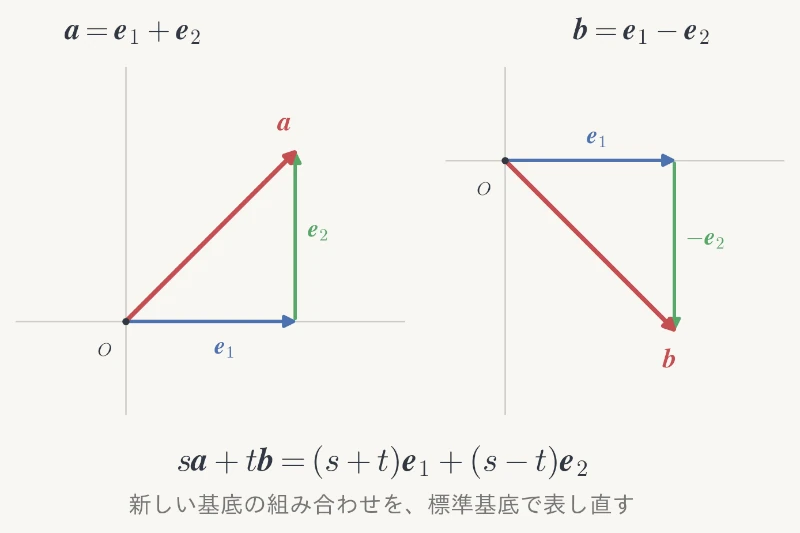
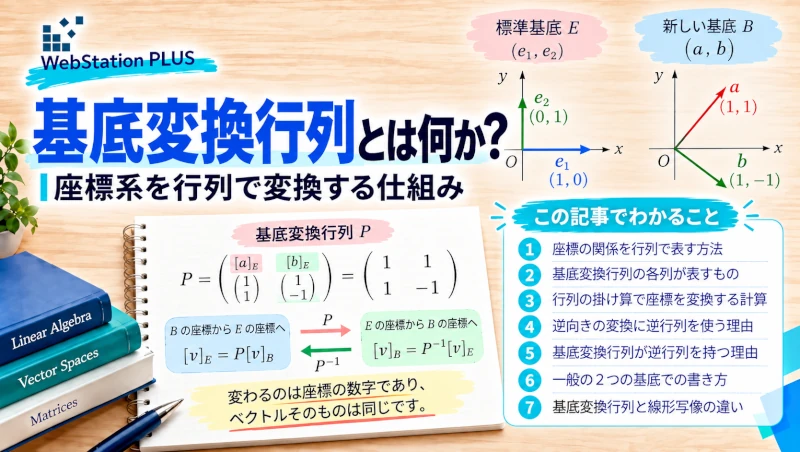
新しい基底 \(\boldsymbol{a},\ \boldsymbol{b}\) を、標準基底 \(\boldsymbol{e}_1,\ \boldsymbol{e}_2\) で表してみましょう。成分を見れば、次の関係が成り立ちます。
$$
\begin{aligned}
\boldsymbol{a}&=\boldsymbol{e}_1+\boldsymbol{e}_2\\
\boldsymbol{b}&=\boldsymbol{e}_1-\boldsymbol{e}_2
\end{aligned}
$$
新しい基底での座標を \((s,\ t)^T\) とすると、\(\boldsymbol{v}=s\boldsymbol{a}+t\boldsymbol{b}\) です。ここに、先ほどの基底の関係を代入します。
$$
\begin{aligned}
\boldsymbol{v}
&=s(\boldsymbol{e}_1+\boldsymbol{e}_2)
+t(\boldsymbol{e}_1-\boldsymbol{e}_2)\\
&=(s+t)\boldsymbol{e}_1+(s-t)\boldsymbol{e}_2
\end{aligned}
$$
したがって、新しい基底での座標が \((s,\ t)^T\) なら、標準基底での座標は \((s+t,\ s-t)^T\) です。基底を表す式を代入するだけで、2つの座標の関係がわかりました。
$$
[\boldsymbol{v}]_B=\begin{pmatrix}s\\t\end{pmatrix}
\quad\Longrightarrow\quad
[\boldsymbol{v}]_E=\begin{pmatrix}s+t\\s-t\end{pmatrix}
$$
たとえば、\(s=\frac32\)、\(t=\frac12\) を代入すると、標準基底での座標は \((2,\ 1)^T\) に戻ります。これは、2つの表現が同じ \(\boldsymbol{v}\) を指していることの確認にもなります。
4.古い座標から新しい座標を求めるには?
今度は逆に、標準基底での座標 \((x,\ y)^T\) がわかっているとします。このとき、\(\boldsymbol{v}=x\boldsymbol{e}_1+y\boldsymbol{e}_2\) を新しい基底で表すには、どのようにすればよいでしょうか。
第3章の関係から、\(x=s+t\)、\(y=s-t\) です。2つの式を足したり引いたりすると、\(s\) と \(t\) が求まります。
$$
\begin{aligned}
s&=\frac{x+y}{2}\\
t&=\frac{x-y}{2}
\end{aligned}
$$
したがって、標準基底から新しい基底への座標の変換は、次のように書けます。
$$
[\boldsymbol{v}]_E=\begin{pmatrix}x\\y\end{pmatrix}
\quad\Longrightarrow\quad
[\boldsymbol{v}]_B=\begin{pmatrix}\frac{x+y}{2}\\\frac{x-y}{2}\end{pmatrix}
$$
たとえば、\((x,\ y)^T=(2,\ 1)^T\) なら、\(s=\frac32\)、\(t=\frac12\) です。前回求めた新しい基底での座標と一致しました。
ここで注目したいのは、座標の変換が、元の座標の足し算と定数倍だけで表せていることです。この計算を整理すると、次回に学ぶ「基底変換行列」につながります。
5.基底変換は、なぜ逆向きにも戻せるのか?
今回の例では、新しい基底から標準基底へも、標準基底から新しい基底へも座標を求められました。これは、たまたま計算がうまくいったからではありません。
基底を決めると、どのベクトルもただ1通りの座標で表せます。また、どちらの基底も同じ空間全体を張るので、一方の基底で表したベクトルは、もう一方の基底でも必ず表せます。
したがって、同じベクトルに対応する座標を、2つの基底の間で一対一に対応させられます。 基底変換を逆向きに戻せるのは、このためです。
ただし、基準として選んだベクトルが線形独立でなければ、基底にはなりません。その場合は係数が一意に決まらないことがあり、ここで説明した基底変換とは区別する必要があります。
6.基底変換と、ベクトルを動かす変換は違う
ここまでの基底変換では、\(\boldsymbol{v}\) 自体は変わりませんでした。同じベクトルを、異なる基底で表しただけです。
一方、ベクトルを回転させたり、長さを2倍にしたりする操作では、一般にベクトルそのものが別のベクトルになります。こちらは、基底を固定してベクトルを動かす変換として考えられます。
つまり、「ベクトルは同じで、座標が変わる」のが基底変換です。これに対して、「基底は同じで、ベクトルが変わる」操作は、線形変換などを考えるときに登場します。
この区別は、今後学ぶ線形写像や、3次元の座標変換を理解する際にも役立ちます。
まとめ
今回は、基底を取り替えたときに座標が変わる仕組みを、具体的な計算から考えました。重要なポイントを整理します。
- 基底変換では、表したいベクトルは変えず、基準となる基底を取り替える。
- 同じベクトルでも、基底ごとに線形結合の係数が異なるため、座標は変わる。
- 新しい基底を古い基底で表して代入すると、2つの座標の関係が求まる。
- 座標の関係を逆に解けば、古い座標から新しい座標を求められる。
- どちらも基底であるため、座標の対応は一対一で、逆向きにも変換できる。
- 基底変換と、ベクトルそのものを動かす線形変換は区別して考える。
基底変換とは、同じベクトルを異なる基底で表し直すことです。新しい基底を古い基底で表せば、座標がどのように変わるかを計算できます。
今回は、基底ベクトルを式に代入することで、座標の対応を求めました。次回は、この計算を行列でまとめる「基底変換行列」の仕組みを考えます。
関連記事
シリーズ全体を理解する
関連書籍
基底や座標の考え方をさらに深く学びたい人には、線形代数を基礎から解説する書籍もおすすめです。


コメント