はじめに
前回は、同じベクトルでも基底を取り替えると座標が変わることを学びました。また、新しい基底を古い基底で表し、座標の関係を計算しました。
しかし、ベクトルが変わるたびに同じ計算を繰り返す必要があるのでしょうか。実は、基底同士の関係を行列にまとめれば、座標を行列の掛け算で変換できます。
基底変換行列とは、異なる基底の間で、同じベクトルの座標を変換するための行列です。
この記事では、前回と同じ具体例から基底変換行列を導きます。行列の列が何を意味するのか、逆行列がなぜ必要なのかまで理解しましょう。
この記事でわかること
この記事では、次の内容の理解を目指します。
- 座標の変換を行列で表せる理由
- 基底変換行列の各列が表すもの
- 基底変換行列と逆行列の使い分け
- 基底変換行列が必ず逆行列を持つ理由
- 一般の2つの基底の間での変換方法
1.座標の関係を行列で表してみよう
前回と同じく、平面 \(\mathbb{R}^2\) の標準基底を \(E=(\boldsymbol{e}_1,\ \boldsymbol{e}_2)\)、新しい基底を \(B=(\boldsymbol{a},\ \boldsymbol{b})\) とします。基底ベクトルは、次のとおりです。
$$
\begin{aligned}
\boldsymbol{e}_1&=\begin{pmatrix}1\\0\end{pmatrix},&
\boldsymbol{e}_2&=\begin{pmatrix}0\\1\end{pmatrix},\\
\boldsymbol{a}&=\begin{pmatrix}1\\1\end{pmatrix},&
\boldsymbol{b}&=\begin{pmatrix}1\\-1\end{pmatrix}
\end{aligned}
$$
新しい基底での座標を \([\boldsymbol{v}]_B=(s,\ t)^T\) とすると、\(\boldsymbol{v}=s\boldsymbol{a}+t\boldsymbol{b}\) です。前回は、標準基底での座標が \((s+t,\ s-t)^T\) になることを確認しました。
この関係は、次の行列の積でまとめられます。
$$
\begin{pmatrix}x\\y\end{pmatrix}
=
\begin{pmatrix}1&1\\1&-1\end{pmatrix}
\begin{pmatrix}s\\t\end{pmatrix}
$$
右辺を計算すると、確かに \(x=s+t\)、\(y=s-t\) になります。つまり、2つの座標の関係を1つの行列で表せました。
2.基底変換行列の列には何が入っているのか?
先ほどの行列を \(P\) とおきます。列ごとに見ると、第1列は \(\boldsymbol{a}\)、第2列は \(\boldsymbol{b}\) の標準基底での座標になっています。
ここで、\([\boldsymbol{a}]_E\) は「ベクトル \(\boldsymbol{a}\) を基底 \(E\) で表した座標」を意味します。同様に、\([\boldsymbol{b}]_E\) は「ベクトル \(\boldsymbol{b}\) を基底 \(E\) で表した座標」です。
今回の例では、\(\boldsymbol{a}=\boldsymbol{e}_1+\boldsymbol{e}_2\)、\(\boldsymbol{b}=\boldsymbol{e}_1-\boldsymbol{e}_2\) なので、それぞれの座標は次のようになります。
$$
[\boldsymbol{a}]_E=\begin{pmatrix}1\\1\end{pmatrix},
\quad
[\boldsymbol{b}]_E=\begin{pmatrix}1\\-1\end{pmatrix}
$$
これらを列として並べると、基底変換行列 \(P\) が得られます。
$$
P=\begin{pmatrix}1&1\\1&-1\end{pmatrix}
=\left(\,[\boldsymbol{a}]_E\quad[\boldsymbol{b}]_E\,\right)
$$
これは偶然ではありません。行列と列ベクトルの積は、行列の各列を係数で線形結合する計算だからです。
$$
\begin{aligned}
P\begin{pmatrix}s\\t\end{pmatrix}
&=s\begin{pmatrix}1\\1\end{pmatrix}
+t\begin{pmatrix}1\\-1\end{pmatrix}\\
&=\begin{pmatrix}s+t\\s-t\end{pmatrix}
\end{aligned}
$$
基底変換行列の各列には、変換元の基底ベクトルを変換先の基底で表した座標が入ります。 今回の \(P\) は、基底 \(B\) での座標を標準基底 \(E\) での座標へ変換する行列です。
この行列の各列は、新しい基底ベクトルを標準基底で表した座標になっています。図で確認してみましょう。
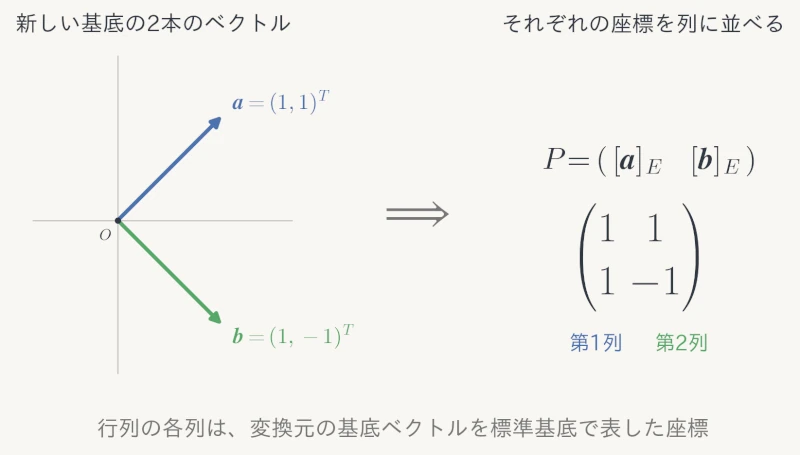
図からも、基底変換行列 \(P\) の各列が、新しい基底ベクトルの座標に対応していることがわかります。
たとえば、新しい基底での座標が \((1,\ 0)^T\) なら、そのベクトルは \(\boldsymbol{a}\) そのものです。したがって、この座標に \(P\) を掛けると、\(\boldsymbol{a}\) の標準基底での座標、つまり \(P\) の第1列が得られます。
同様に、\((0,\ 1)^T\) を掛けると第2列が得られます。基底変換行列の各列は、変換元の基底ベクトルを変換先の基底で表した座標になっているのです。
3.基底変換行列を使って座標を求めよう
前回と同じベクトル \(\boldsymbol{v}=2\boldsymbol{e}_1+\boldsymbol{e}_2\) を考えます。新しい基底での座標は \((\frac32,\ \frac12)^T\) でした。
これに \(P\) を掛けると、次のようになります。
$$
\begin{aligned}{}
[\boldsymbol{v}]_E
&=P[\boldsymbol{v}]_B\\
&=\begin{pmatrix}1&1\\1&-1\end{pmatrix}
\begin{pmatrix}\frac32\\\frac12\end{pmatrix}\\
&=\begin{pmatrix}2\\1\end{pmatrix}
\end{aligned}
$$
標準基底での座標に戻りました。行列 \(P\) は基底の組だけで決まるため、ほかのベクトルでも同じ行列を使えます。
ここで変わったのは座標の数字だけであり、\(\boldsymbol{v}\) そのものではありません。基底変換は、同じベクトルの表現を取り替える操作です。
4.逆向きの変換には、なぜ逆行列を使うのか?
今度は、標準基底での座標 \([\boldsymbol{v}]_E=(x,\ y)^T\) から、新しい基底での座標を求めましょう。
これまでとは逆向きの変換なので、行列 \(P\) による計算を元に戻す必要があります。そこで使うのが、逆行列 \(P^{-1}\) です。
逆行列とは、元の行列と掛け合わせると単位行列 \(I\) になる行列です。単位行列は、掛けても座標の値を変えないため、逆行列を使えば元の座標を取り出せます。
すでに \([\boldsymbol{v}]_E=P[\boldsymbol{v}]_B\) なので、両辺に左から \(P^{-1}\) を掛けると、次のようになります。
$$
\begin{aligned}
P^{-1}[\boldsymbol{v}]_E
&=P^{-1}P[\boldsymbol{v}]_B\\
&=I[\boldsymbol{v}]_B\\
&=[\boldsymbol{v}]_B
\end{aligned}
$$
したがって、逆向きの座標変換は次の式で表せます。
$$
[\boldsymbol{v}]_B=P^{-1}[\boldsymbol{v}]_E
$$
今回の行列 \(P\) の逆行列は、次のとおりです。
$$
P^{-1}=\frac12\begin{pmatrix}1&1\\1&-1\end{pmatrix}
=\begin{pmatrix}\frac12&\frac12\\\frac12&-\frac12\end{pmatrix}
$$
実際に \(P\) を2回掛けると \(P^2=2I\) になるため、\(P\) に \(\frac12\) を掛けた行列が逆行列になります。
標準基底での座標が \((2,\ 1)^T\) なら、次のように求められます。
$$
\begin{aligned}{}
[\boldsymbol{v}]_B
&=P^{-1}[\boldsymbol{v}]_E\\
&=\begin{pmatrix}\frac12&\frac12\\\frac12&-\frac12\end{pmatrix}
\begin{pmatrix}2\\1\end{pmatrix}\\
&=\begin{pmatrix}\frac32\\\frac12\end{pmatrix}
\end{aligned}
$$
前回、連立方程式から求めた結果と一致しました。新しい基底 \(B\) から標準基底 \(E\) へは \(P\)、逆向きには \(P^{-1}\) を使います。
座標の変換方向によって、使う行列は異なります。2つの基底の間の関係を図にまとめると、次のようになります。
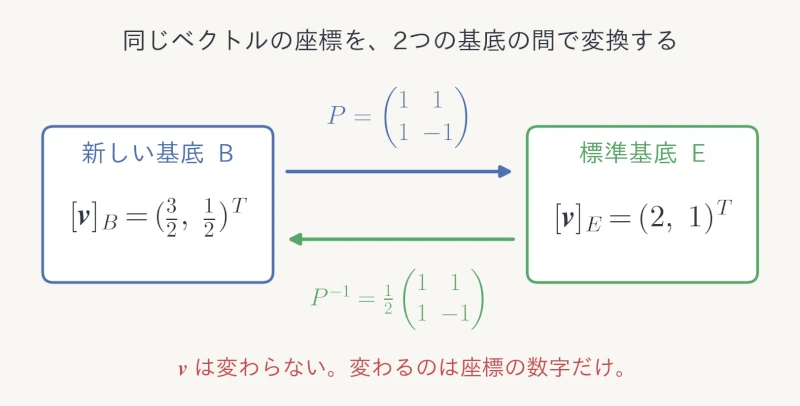
新しい基底 \(B\) の座標から標準基底 \(E\) の座標へは \(P\)、逆向きには \(P^{-1}\) を使います。どちらの場合も、ベクトルそのものは変わりません。
5.基底変換行列は、なぜ逆行列を持つのか?
今回の \(P\) は逆行列を持ちました。これは特別な例ではなく、同じ有限次元ベクトル空間の2つの基底の間では必ず成り立ちます。
基底のベクトルは線形独立です。そのため、一方の基底を他方の基底で表した座標を列に並べても、列は線形独立のままです。
同じ次元の基底同士なので、基底変換行列は正方行列になります。列が線形独立な正方行列は逆行列を持つため、座標をどちらの向きにも変換できます。
もし基準となるベクトルが線形従属なら、座標が一意に決まらないことがあります。基底変換行列が逆行列を持つのは、基底が線形独立であることに支えられているのです。
6.一般の2つの基底ではどう書けるのか?
ここまでは標準基底を使いましたが、標準基底以外の2つの基底でも考え方は同じです。同じ \(n\) 次元ベクトル空間の基底を \(E=(\boldsymbol{e}_1,\ \ldots,\ \boldsymbol{e}_n)\)、\(B=(\boldsymbol{b}_1,\ \ldots,\ \boldsymbol{b}_n)\) とします。
基底 \(B\) の各ベクトルを、基底 \(E\) で表した座標を列に並べた行列を \(P_{E\leftarrow B}\) と書きます。
$$
P_{E\leftarrow B}
=\left(\,[\boldsymbol{b}_1]_E\quad\cdots\quad[\boldsymbol{b}_n]_E\,\right)
$$
すると、任意のベクトル \(\boldsymbol{v}\) について、次の関係が成り立ちます。
$$
[\boldsymbol{v}]_E=P_{E\leftarrow B}[\boldsymbol{v}]_B,
\quad
[\boldsymbol{v}]_B=P_{E\leftarrow B}^{-1}[\boldsymbol{v}]_E
$$
矢印は「\(B\) の座標から \(E\) の座標へ」という向きを示しています。基底変換行列は文献によって記号や定義の向きが異なることもあるため、どちらの座標からどちらへ変換する行列なのかを確認することが大切です。
7.基底変換行列と線形写像の行列は何が違う?
基底変換行列も、線形写像を表す行列も、座標の列ベクトルに掛けて使います。しかし、両者が表している操作は同じではありません。
基底変換では、同じベクトルを別の基底で表し直します。一方、線形写像では、一般にベクトルを別のベクトルへ対応させます。
この違いを意識すると、「行列を掛ける」という共通の計算に惑わされず、その意味を理解しやすくなります。線形写像を行列で表す仕組みは、続くシリーズで詳しく学びます。
まとめ
今回は、基底変換行列の意味と、その使い方を学びました。重要なポイントを整理します。
- 基底変換行列は、同じベクトルの座標を異なる基底の間で変換する行列である。
- 行列の各列には、変換元の基底ベクトルを変換先の基底で表した座標が入る。
- 基底 \(B\) から基底 \(E\) への変換は、\([\boldsymbol{v}]_E=P_{E\leftarrow B}[\boldsymbol{v}]_B\) で表せる。
- 逆向きの変換には、基底変換行列の逆行列を使う。
- 基底の線形独立性によって、基底変換行列は必ず逆行列を持つ。
- 基底変換ではベクトル自体は変わらず、その座標表示だけが変わる。
基底変換行列は、基底ベクトル同士の関係を列に並べたものです。行列の積で座標を変換でき、逆行列を使えば元の座標へ戻せます。
これで、「座標とは何か」から「基底変換」、そして「基底変換行列」までがつながりました。次は、ベクトルそのものを別のベクトルへ移す「線形変換」について考えます。
関連記事
シリーズ全体を理解する
関連書籍
基底変換と行列の関係をさらに学びたい人には、線形代数を基礎から解説する書籍も参考になります。


コメント