はじめに
前回は、線形写像の表現行列について考えました。特に重要だったのは、基底ベクトルの変換先がわかれば、線形写像を表す行列を作れるということです。
では、この考え方を使って、平面上のベクトルを回転させる行列を作ることはできるのでしょうか。
一般に、平面上のベクトルを反時計回りに角度 \(\theta\) だけ回転させる行列は、次のように表されます。
$$
R(\theta)=
\begin{pmatrix}
\cos\theta&-\sin\theta\\
\sin\theta&\cos\theta
\end{pmatrix}
$$
この公式を見たことがある人もいるでしょう。しかし、なぜこの位置に \(\cos\theta\) や \(\sin\theta\) が並び、右上の成分だけにマイナスが付くのでしょうか。
実は、この形は2本の標準基底ベクトルがどこへ移るかを考えることで導けます。
回転行列は、回転後の標準基底ベクトルを列に並べた行列です。2本の標準基底ベクトルの回転先がわかれば、平面上の任意のベクトルを回転させる行列が決まります。
この記事では、平面上の回転を線形写像として捉え、基底ベクトルの回転先から回転行列の公式を導きます。そして、具体的な計算と図を通して、回転行列の意味を理解しましょう。
この記事でわかること
- 原点を中心とする回転が線形写像になる理由
- 基底ベクトルの回転先から回転行列を作る方法
- 回転行列の右上にマイナスが現れる理由
- 回転行列を使って任意のベクトルを回転させる方法
- 回転行列が長さや角度を保つ理由
- 逆回転と逆行列の関係
1.回転はどのような線形写像なのか?
まず、平面上の回転について考えましょう。
原点を中心に、ベクトルを角度 \(\theta\) だけ回転させる変換を \(R_\theta\) とします。ここでは、反時計回りを正の回転方向とします。
たとえば、ベクトル \(\boldsymbol{x}\) を反時計回りに回転させると、向きは変わりますが、長さは変わりません。
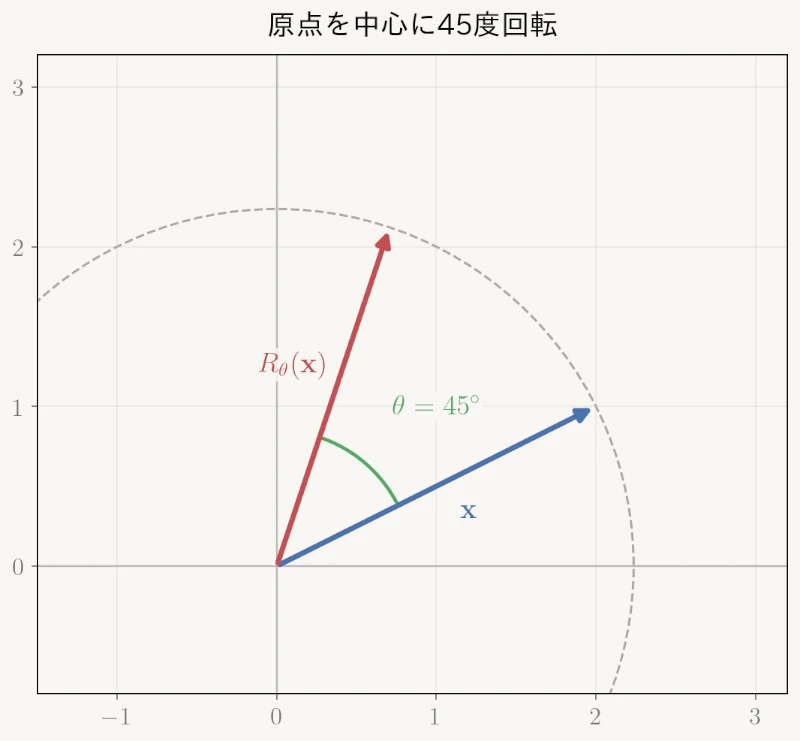
図のように、回転前のベクトル \(\boldsymbol{x}\) と回転後のベクトル \(R_\theta(\boldsymbol{x})\) は、長さが等しく、向きだけが異なります。
ここで重要なのは、原点を中心とする回転が線形写像であるということです。
1.1.回転は線形結合を保つ
線形写像とは、ベクトルの和とスカラー倍を保つ写像でした。
具体的には、
$$
T(\boldsymbol{u}+\boldsymbol{v})
=T(\boldsymbol{u})+T(\boldsymbol{v})
$$
$$
T(c\boldsymbol{u})=cT(\boldsymbol{u})
$$
という2つの性質を満たします。
原点を中心とする回転でも、これらの性質が成り立ちます。
まず、2本のベクトル \(\boldsymbol{u},\boldsymbol{v}\) を考えます。ベクトルの和は、2本を辺とする平行四辺形の対角線として表せます。
この平行四辺形全体を原点の周りに回転させても、辺の長さや角度は変わらず、平行四辺形の関係も保たれます。
したがって、ベクトルを足してから回転させても、それぞれを回転させてから足しても、結果は同じです。
$$
R_\theta(\boldsymbol{u}+\boldsymbol{v})
=
R_\theta(\boldsymbol{u})+R_\theta(\boldsymbol{v})
$$
また、ベクトルをスカラー倍してから回転させても、回転させてからスカラー倍しても結果は同じです。負のスカラーの場合も、向きが反転する関係は保たれます。
$$
R_\theta(c\boldsymbol{u})
=
cR_\theta(\boldsymbol{u})
$$
この2つの性質から、任意のスカラー \(a,b\) に対して、
$$
R_\theta(a\boldsymbol{u}+b\boldsymbol{v})
=
aR_\theta(\boldsymbol{u})+bR_\theta(\boldsymbol{v})
$$
となります。
つまり、原点を中心とする回転は線形結合を保つため、線形写像として行列で表せるのです。
なお、原点以外の点を中心に回転させる場合は、一般には平行移動も必要になるため、線形写像ではなくアフィン変換になります。今回は原点を中心とする回転に限定します。
2.基底ベクトルを回転させるとどうなるのか?
前回の記事では、線形写像の表現行列は、基底ベクトルの変換先を列に並べることで作れると学びました。
この考え方を回転に当てはめてみましょう。
平面 \(\mathbb{R}^2\) の標準基底を、
$$
\mathcal{E}=(\boldsymbol{e}_1,\boldsymbol{e}_2)
$$
$$
\boldsymbol{e}_1=
\begin{pmatrix}1\\0\end{pmatrix},
\quad
\boldsymbol{e}_2=
\begin{pmatrix}0\\1\end{pmatrix}
$$
とします。
標準基底を使う場合、回転行列の第1列は \(\boldsymbol{e}_1\) の回転先、第2列は \(\boldsymbol{e}_2\) の回転先になります。
2.1.第1の基底ベクトルを回転させる
まず、\(\boldsymbol{e}_1\) を反時計回りに角度 \(\theta\) だけ回転させます。
\(\boldsymbol{e}_1\) は、もともと \(x\) 軸の正の方向を向く長さ \(1\) のベクトルです。回転後も長さは変わらないため、三角関数の定義から、
$$
R_\theta(\boldsymbol{e}_1)
=
\begin{pmatrix}
\cos\theta\\
\sin\theta
\end{pmatrix}
$$
となります。つまり、この座標ベクトルが回転行列の第1列になります。
2.2.第2の基底ベクトルを回転させる
次に、\(\boldsymbol{e}_2\) を同じ角度 \(\theta\) だけ回転させます。
\(\boldsymbol{e}_2\) は、もともと \(y\) 軸の正の方向を向いているため、\(x\) 軸の正の方向から測った角度は \(\frac{\pi}{2}\) です。ここからさらに \(\theta\) だけ回転させると、角度は \(\frac{\pi}{2}+\theta\) になります。
回転後も長さは \(1\) のままなので、
$$
R_\theta(\boldsymbol{e}_2)
=
\begin{pmatrix}
\cos\left(\frac{\pi}{2}+\theta\right)\\
\sin\left(\frac{\pi}{2}+\theta\right)
\end{pmatrix}
$$
となります。
ここで、三角関数の加法定理から、
$$
\cos\left(\frac{\pi}{2}+\theta\right)
=-\sin\theta
$$
$$
\sin\left(\frac{\pi}{2}+\theta\right)
=\cos\theta
$$
なので、
$$
R_\theta(\boldsymbol{e}_2)
=
\begin{pmatrix}
-\sin\theta\\
\cos\theta
\end{pmatrix}
$$
となります。
したがって、この座標ベクトルが回転行列の第2列になります。右上の成分にマイナスが付くのは、第2の基底ベクトルの回転後の \(x\) 成分が \(-\sin\theta\) になるためです。
3.回転行列の公式を導く
2本の標準基底ベクトルの回転先が求まりました。
$$
R_\theta(\boldsymbol{e}_1)
=
\begin{pmatrix}
\cos\theta\\
\sin\theta
\end{pmatrix}
$$
$$
R_\theta(\boldsymbol{e}_2)
=
\begin{pmatrix}
-\sin\theta\\
\cos\theta
\end{pmatrix}
$$
前回学んだ表現行列の考え方を使えば、この2本を列に並べるだけで回転行列が得られます。
$$
\begin{aligned}{}
R(\theta)
&=
\begin{pmatrix}
R_\theta(\boldsymbol{e}_1)&
R_\theta(\boldsymbol{e}_2)
\end{pmatrix}\\
&=
\begin{pmatrix}
\cos\theta&-\sin\theta\\
\sin\theta&\cos\theta
\end{pmatrix}
\end{aligned}
$$
これが、原点を中心に反時計回りに角度 \(\theta\) だけ回転させる行列です。
この関係を図で確認してみましょう。左側は第1の標準基底ベクトル、右側は第2の標準基底ベクトルを、それぞれ反時計回りに45度回転させたものです。
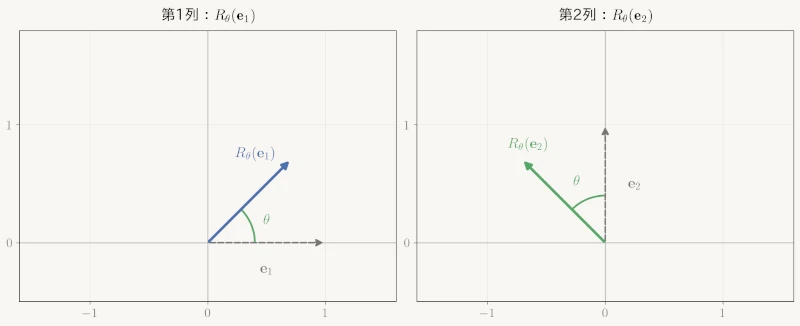
図のように、第1の基底ベクトルは \((\cos\theta,\sin\theta)\)、第2の基底ベクトルは \((-\sin\theta,\cos\theta)\) に移ります。
この2つの座標ベクトルを列に並べたものが、回転行列です。つまり、回転行列の各列には、標準基底ベクトルの回転先がそのまま記録されているのです。
なお、今回の \(R(\theta)\) は、標準基底 \(\mathcal{E}\) に関する表現行列です。前回の記事の記法を使えば、
$$
R(\theta)=[R_\theta]_{\mathcal{E}}
$$
と表せます。
回転行列の公式は、2本の標準基底ベクトルを回転させ、その変換先を列に並べることで導けます。行列の各列には、回転によって基底ベクトルがどこへ移るかという意味があります。
4.回転行列を使ってベクトルを回転させる
では、求めた回転行列を使って、任意のベクトルを回転させてみましょう。
4.1.任意のベクトルの回転を考える
平面上のベクトル \(\boldsymbol{x}\) は、標準基底を使うと、
$$
\boldsymbol{x}
=
\begin{pmatrix}x\\y\end{pmatrix}
=x\boldsymbol{e}_1+y\boldsymbol{e}_2
$$
と表せます。回転は線形写像なので、線形結合を保つ性質から、
$$
\begin{aligned}{}
R_\theta(\boldsymbol{x})
&=R_\theta(x\boldsymbol{e}_1+y\boldsymbol{e}_2)\\
&=xR_\theta(\boldsymbol{e}_1)+yR_\theta(\boldsymbol{e}_2)
\end{aligned}
$$
となります。
ここに基底ベクトルの回転先を代入すると、
$$
\begin{aligned}{}
R_\theta(\boldsymbol{x})
&=
x\begin{pmatrix}
\cos\theta\\
\sin\theta
\end{pmatrix}
+y\begin{pmatrix}
-\sin\theta\\
\cos\theta
\end{pmatrix}\\
&=
\begin{pmatrix}
x\cos\theta-y\sin\theta\\
x\sin\theta+y\cos\theta
\end{pmatrix}
\end{aligned}
$$
です。
これを行列の積で表すと、
$$
R_\theta(\boldsymbol{x})
=
\begin{pmatrix}
\cos\theta&-\sin\theta\\
\sin\theta&\cos\theta
\end{pmatrix}
\begin{pmatrix}x\\y\end{pmatrix}
$$
となります。
つまり、回転行列とベクトルの積は、回転後の基底ベクトルを使った線形結合になっているのです。
4.2.90度回転させて確かめる
具体例として、ベクトル
$$
\boldsymbol{x}
=
\begin{pmatrix}2\\1\end{pmatrix}
$$
を反時計回りに \(90^\circ\) 回転させてみましょう。
\(\theta=\frac{\pi}{2}\) のとき、\(\cos\theta=0\)、\(\sin\theta=1\) なので、回転行列は、
$$
R\left(\frac{\pi}{2}\right)
=
\begin{pmatrix}
0&-1\\
1&0
\end{pmatrix}
$$
となります。この行列をベクトルに掛けると、
$$
\begin{aligned}{}
R_{\frac{\pi}{2}}(\boldsymbol{x})
&=
\begin{pmatrix}
0&-1\\
1&0
\end{pmatrix}
\begin{pmatrix}2\\1\end{pmatrix}\\
&=
\begin{pmatrix}-1\\2\end{pmatrix}
\end{aligned}
$$
が得られます。
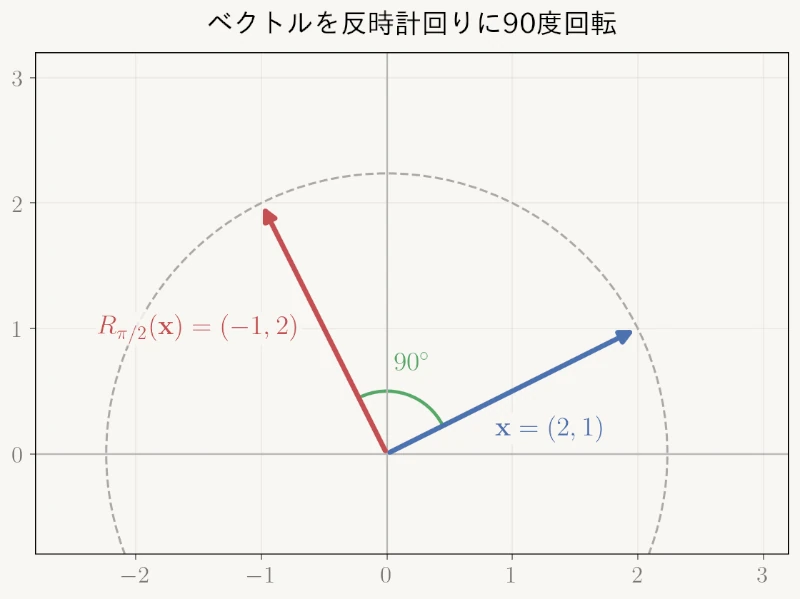
図を見ると、ベクトルの向きは反時計回りに \(90^\circ\) 変わっていますが、長さは変わっていません。
実際、回転前の長さは、
$$
\|\boldsymbol{x}\|
=\sqrt{2^2+1^2}
=\sqrt{5}
$$
回転後の長さも、
$$
\|R_{\frac{\pi}{2}}(\boldsymbol{x})\|
=\sqrt{(-1)^2+2^2}
=\sqrt{5}
$$
です。
このように、回転行列を使うと、ベクトルの長さを変えずに向きだけを変えられます。
5.回転行列にはどのような性質があるのか?
回転行列には、回転という変換の特徴を反映した重要な性質があります。
ここでは、長さや角度を保つこと、逆回転との関係、行列式の意味を確認しましょう。
5.1.回転行列は長さと角度を保つ
回転行列
$$
R(\theta)=
\begin{pmatrix}
\cos\theta&-\sin\theta\\
\sin\theta&\cos\theta
\end{pmatrix}
$$
の転置行列は、
$$
R(\theta)^T=
\begin{pmatrix}
\cos\theta&\sin\theta\\
-\sin\theta&\cos\theta
\end{pmatrix}
$$
です。転置行列とは、行列の行と列を入れ替えた行列です。転置行列の詳しい性質や、内積を転置行列で表す仕組みについては、今後の記事で説明します。
両者を掛けると、
$$
\begin{aligned}{}
R(\theta)^TR(\theta)
&=
\begin{pmatrix}
\cos\theta&\sin\theta\\
-\sin\theta&\cos\theta
\end{pmatrix}
\begin{pmatrix}
\cos\theta&-\sin\theta\\
\sin\theta&\cos\theta
\end{pmatrix}\\
&=
\begin{pmatrix}
\cos^2\theta+\sin^2\theta&0\\
0&\sin^2\theta+\cos^2\theta
\end{pmatrix}\\
&=
\begin{pmatrix}
1&0\\
0&1
\end{pmatrix}
\end{aligned}
$$
となります。
最後に得られた行列は単位行列 \(I\) です。単位行列とは、掛けたベクトルを変えない行列であり、詳しくは次回説明します。
したがって、
$$
R(\theta)^TR(\theta)=I
$$
が成り立ちます。この性質を持つ実行列を、直交行列と呼びます。
では、なぜこの関係から長さが保たれるのでしょうか。
ベクトル \(\boldsymbol{x}\) の長さの2乗は、内積を使って、
$$
\|\boldsymbol{x}\|^2
=\boldsymbol{x}^T\boldsymbol{x}
$$
と表せます。
回転後のベクトルの長さの2乗を計算すると、
$$
\begin{aligned}{}
\|R(\theta)\boldsymbol{x}\|^2
&=(R(\theta)\boldsymbol{x})^T
(R(\theta)\boldsymbol{x})\\
&=\boldsymbol{x}^TR(\theta)^TR(\theta)\boldsymbol{x}\\
&=\boldsymbol{x}^TI\boldsymbol{x}\\
&=\boldsymbol{x}^T\boldsymbol{x}
\end{aligned}
$$
となります。
つまり、
$$
\|R(\theta)\boldsymbol{x}\|
=\|\boldsymbol{x}\|
$$
です。
さらに、任意の2本のベクトル \(\boldsymbol{u},\boldsymbol{v}\) についても、
$$
(R(\theta)\boldsymbol{u})^T
(R(\theta)\boldsymbol{v})
=
\boldsymbol{u}^T\boldsymbol{v}
$$
が成り立ちます。
内積と長さが保たれるため、零ベクトルでない2本のベクトルの間の角度も保たれます。
回転行列は直交行列であり、ベクトルの長さと、2本のベクトルの間の角度を保ちます。これは、回転によって図形の形や大きさが変わらないことを、行列の性質として表したものです。
5.2.逆回転は逆行列で表せる
角度 \(\theta\) だけ回転させたベクトルを元に戻すには、反対方向に同じ角度だけ回転させればよいはずです。
つまり、反時計回りに \(\theta\) だけ回転させた後、時計回りに \(\theta\) だけ回転させると、元のベクトルに戻ります。
$$
R(-\theta)R(\theta)=I
$$
したがって、逆回転を表す行列は、元の回転行列の逆行列になります。
$$
R(\theta)^{-1}=R(-\theta)
$$
また、前節で示した \(R(\theta)^TR(\theta)=I\) という関係から、
$$
R(\theta)^{-1}=R(\theta)^T
$$
も成り立ちます。つまり、
$$
R(-\theta)=R(\theta)^T
$$
となり、回転行列の逆行列は転置行列と一致することがわかります。
5.3.回転行列の行列式は \(1\) になる
最後に、回転行列の行列式を計算してみましょう。
$$
\begin{aligned}{}
\det R(\theta)
&=
\begin{vmatrix}
\cos\theta&-\sin\theta\\
\sin\theta&\cos\theta
\end{vmatrix}\\
&=\cos^2\theta+\sin^2\theta\\
&=1
\end{aligned}
$$
となります。
2次元の行列式は、変換によって面積が何倍になるかを、向きも含めて表します。この幾何学的な意味については、以下の記事で詳しく説明しています。
回転行列の行列式が \(1\) であることは、回転によって面積が変わらず、平面の向きも反転しないことを意味します。
なお、長さを保つ直交行列には、鏡映のように向きを反転させる変換も含まれます。2次元では、直交行列のうち行列式が \(1\) のものが、原点を中心とする回転を表します。
まとめ
今回は、平面上の回転行列を、標準基底ベクトルの回転先から導きました。
重要なポイントを整理します。
- 原点を中心とする回転は、線形結合を保つため、線形写像として行列で表せる。
- 回転行列の第1列は、第1の標準基底ベクトルの回転先を表す。
- 回転行列の第2列は、第2の標準基底ベクトルの回転先を表す。
- 回転行列の右上にマイナスが付くのは、第2の基底ベクトルの回転後の \(x\) 成分が \(-\sin\theta\) になるため。
- 回転行列とベクトルの積によって、任意のベクトルを回転させられる。
- 回転行列は直交行列であり、長さと角度を保つ。
- 回転行列の逆行列は転置行列に等しく、行列式は \(1\) になる。
今回、最も重要なのは次の公式です。
$$
R(\theta)=
\begin{pmatrix}
\cos\theta&-\sin\theta\\
\sin\theta&\cos\theta
\end{pmatrix}
$$
回転行列の公式は、三角関数を機械的に並べたものではありません。標準基底ベクトルを回転させ、その変換先を列に並べることで得られる行列です。
前回は、線形写像の表現行列が基底ベクトルの変換先から作られることを学びました。今回、その考え方を回転に当てはめることで、回転行列の公式がなぜこの形になるのかを理解できました。
次回は、何も変えない線形写像を表す「単位行列」について考えます。
関連記事
Part 3.線形写像と行列をまとめて理解する
Part 3では、線形写像を行列で表す仕組みから、行列の演算、像・核・ランク・次元定理までを学びます。線形写像と行列の関係を整理したい人は、次のまとめ記事をご覧ください。
関連書籍
回転行列の意味や、線形写像と行列の関係をさらに深く理解したい人には、線形代数を体系的に学べる書籍も参考になります。
特に、基底・線形写像・直交行列・行列式を関連づけて学ぶことで、回転行列がベクトルの長さや角度を保つ理由を、より深く理解できるようになります。


コメント