はじめに
前回は、行列を使うとベクトルを伸ばしたり、回転させたり、平面を変形させたりできることを学びました。このような操作を「線形変換」と呼びました。
では、なぜこれらの操作を「線形」と呼ぶのでしょうか。また、平面から直線へベクトルを移すような場合にも、同じ考え方を使えるのでしょうか。
そこで登場するのが線形写像です。線形写像は、ベクトルを別のベクトルへ対応させる操作のうち、線形結合の関係を保つものを指します。
線形写像とは、ベクトルの足し算と定数倍を保つ写像です。つまり、線形結合の関係を保ったまま、ベクトルを別のベクトルへ移します。
この記事では、写像の意味から始めて、線形写像が満たす条件を具体例で確認します。さらに、線形変換との関係や、異なる次元の空間の間でも線形写像を考えられることを理解しましょう。
この記事でわかること
この記事では、次の内容の理解を目指します。
- 写像とは、ベクトルをどのように対応させるものなのか
- 線形写像が満たす「足し算」と「定数倍」の条件
- 線形結合を保つとは、具体的にどういう意味なのか
- 平行移動が線形写像ではない理由
- 線形変換と線形写像の関係
- 異なる次元の空間にも線形写像を考えられる理由
1.そもそも「写像」とは何か?
まず、線形写像を考える前に、写像とは何かを確認しましょう。写像とは、ある集合の要素を、別の集合の要素へ対応させるルールです。
ここでは、2つのベクトル空間 \(V,\ W\) を考えます。\(V\) の各ベクトルに対して、\(W\) のベクトルを1つずつ対応させる写像を、次のように表します。
$$
T:V\longrightarrow W
$$
\(V\) を定義域、\(W\) を終域と呼びます。ベクトル \(\boldsymbol{x}\in V\) の移り先を \(T(\boldsymbol{x})\in W\) と書きます。
たとえば、平面上のベクトルを横方向に2倍する写像を考えましょう。
$$
T\begin{pmatrix}x\\y\end{pmatrix}
=
\begin{pmatrix}2x\\y\end{pmatrix}
$$
この写像では、\((1,\ 2)^T\) は \((2,\ 2)^T\) へ移ります。つまり、入力したベクトルの横方向の成分だけを2倍するルールです。
ただし、写像は必ずしもベクトルを伸ばす操作とは限りません。ベクトルを回転させたり、別の場所へ移したりする対応も考えられます。
写像とは、どのベクトルをどのベクトルへ対応させるかを決めるルールなのです。
2.どのような写像を「線形」と呼ぶのか?
では、さまざまな写像のうち、どのようなものを線形写像と呼ぶのでしょうか。
線形写像では、ベクトル空間の基本的な2つの操作が保たれます。それが足し算と定数倍です。
2.1.足し算を保つ
任意のベクトル \(\boldsymbol{u},\ \boldsymbol{v}\in V\) に対して、次の関係が成り立ちます。
$$
T(\boldsymbol{u}+\boldsymbol{v})
=
T(\boldsymbol{u})+T(\boldsymbol{v})
$$
左辺では、先に2つのベクトルを足してから写像 \(T\) で移しています。一方、右辺では、先にそれぞれのベクトルを移してから足しています。
つまり、「足してから写す」と「写してから足す」の結果が同じになるということです。
2.2.定数倍を保つ
もう1つの条件は、任意の実数 \(c\) とベクトル \(\boldsymbol{u}\in V\) に対して、次の関係が成り立つことです。
$$
T(c\boldsymbol{u})
=
cT(\boldsymbol{u})
$$
左辺では、先にベクトルを \(c\) 倍してから移しています。一方、右辺では、先にベクトルを移してから \(c\) 倍しています。
つまり、「定数倍してから写す」と「写してから定数倍する」の結果も同じになります。
この2つの条件を両方満たす写像が、線形写像です。
線形写像は、ベクトルの足し算と定数倍の順序を、写像の前後で入れ替えても結果が変わらない写像です。
3.足し算と定数倍を保つことを具体例で確かめる
先ほどの2つの条件を、実際に計算して確認してみましょう。次の写像を考えます。
$$
T\begin{pmatrix}x\\y\end{pmatrix}
=
\begin{pmatrix}2x\\y\end{pmatrix}
$$
3.1.足し算を保つことを確認する
2つのベクトルを、次のように決めます。
$$
\boldsymbol{u}=\begin{pmatrix}1\\1\end{pmatrix},
\quad
\boldsymbol{v}=\begin{pmatrix}2\\1\end{pmatrix}
$$
まず、足してから写像を適用すると、
$$
\begin{aligned}
T(\boldsymbol{u}+\boldsymbol{v})
&=T\begin{pmatrix}3\\2\end{pmatrix}\\
&=\begin{pmatrix}6\\2\end{pmatrix}
\end{aligned}
$$
となります。
一方、それぞれに写像を適用してから足すと、
$$
\begin{aligned}
T(\boldsymbol{u})+T(\boldsymbol{v})
&=\begin{pmatrix}2\\1\end{pmatrix}
+\begin{pmatrix}4\\1\end{pmatrix}\\
&=\begin{pmatrix}6\\2\end{pmatrix}
\end{aligned}
$$
となります。どちらも \((6,\ 2)^T\) になり、結果が一致しました。
3.2.定数倍を保つことを確認する
今度は \(\boldsymbol{u}=(1,\ 2)^T\)、\(c=3\) とします。
先に3倍してから写像を適用すると、
$$
\begin{aligned}
T(3\boldsymbol{u})
&=T\begin{pmatrix}3\\6\end{pmatrix}\\
&=\begin{pmatrix}6\\6\end{pmatrix}
\end{aligned}
$$
です。一方、先に写像を適用してから3倍すると、
$$
\begin{aligned}
3T(\boldsymbol{u})
&=3\begin{pmatrix}2\\2\end{pmatrix}\\
&=\begin{pmatrix}6\\6\end{pmatrix}
\end{aligned}
$$
となり、こちらも一致します。
これらは特定のベクトルでの確認ですが、この写像では任意のベクトルについても2つの条件が成り立ちます。したがって、\(T(x,y)^T=(2x,y)^T\) は線形写像です。
4.2つの条件は「線形結合を保つ」とまとめられる
ここまで、足し算と定数倍を保つことを別々に考えてきました。しかし、この2つは「線形結合」という考え方を使うと、1つの式にまとめられます。
任意のベクトル \(\boldsymbol{u},\ \boldsymbol{v}\in V\) と実数 \(s,\ t\) に対して、線形写像では次の関係が成り立ちます。
$$
T(s\boldsymbol{u}+t\boldsymbol{v})
=
sT(\boldsymbol{u})+tT(\boldsymbol{v})
$$
なぜでしょうか。まず、足し算を保つ性質を使うと、
$$
\begin{aligned}
T(s\boldsymbol{u}+t\boldsymbol{v})
&=T(s\boldsymbol{u})+T(t\boldsymbol{v})\\
&=sT(\boldsymbol{u})+tT(\boldsymbol{v})
\end{aligned}
$$
となります。2行目では、定数倍を保つ性質を使っています。
逆に、この線形結合の式が任意の \(s,\ t\) とベクトルについて成り立てば、\(s=t=1\) とすることで足し算の条件が得られます。また、\(t=0\) とすれば定数倍の条件も得られます。
つまり、足し算と定数倍を保つことは、線形結合を保つことと同じ意味なのです。
この関係を図で確認してみましょう。
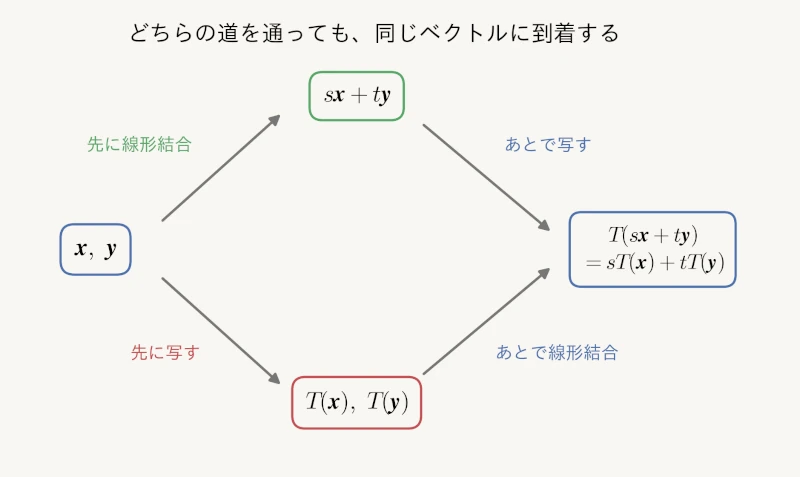
図では、「先に線形結合してから写す」場合と、「先に写してから同じ係数で線形結合する」場合を比較しています。途中の操作は違っても、線形写像であれば最後に同じベクトルへ到達します。
線形写像の本質は、線形結合の関係を保つことです。ベクトルを何倍して、どう足し合わせるかという関係が、写像の前後で変わりません。
たとえば、もとの空間で \(\boldsymbol{w}=2\boldsymbol{u}-3\boldsymbol{v}\) という関係があれば、移った先でも \(T(\boldsymbol{w})=2T(\boldsymbol{u})-3T(\boldsymbol{v})\) が成り立ちます。
この性質こそが、線形写像を考える大きな理由です。
5.線形写像では原点は必ず原点へ移る
線形写像には、2つの条件から導かれる重要な性質があります。それは、零ベクトルが必ず零ベクトルへ移ることです。
なぜそうなるのでしょうか。任意のベクトル \(\boldsymbol{u}\) に対して、\(\boldsymbol{0}=0\boldsymbol{u}\) と書けます。
定数倍を保つ性質を使うと、
$$
\begin{aligned}
T(\boldsymbol{0})
&=T(0\boldsymbol{u})\\
&=0T(\boldsymbol{u})\\
&=\boldsymbol{0}
\end{aligned}
$$
となります。したがって、線形写像では \(T(\boldsymbol{0})=\boldsymbol{0}\) が必ず成り立ちます。
5.1.平行移動はなぜ線形写像ではないのか?
ここで、次の写像を考えてみましょう。
$$
T\begin{pmatrix}x\\y\end{pmatrix}
=
\begin{pmatrix}x+1\\y\end{pmatrix}
$$
この写像は、平面上のすべての点を右へ1だけ平行移動させます。
零ベクトルを入力すると、
$$
T\begin{pmatrix}0\\0\end{pmatrix}
=
\begin{pmatrix}1\\0\end{pmatrix}
$$
となります。つまり、\(T(\boldsymbol{0})\neq\boldsymbol{0}\) なので、線形写像ではありません。
ただし、原点を原点へ移すことだけで、線形写像だと判断できるわけではありません。線形写像であるためには、足し算と定数倍の両方を保つ必要があります。
線形かどうかを決めるのは、図形の動かし方が単純かどうかではなく、線形結合の関係を保っているかどうかなのです。
6.線形変換と線形写像は何が違うのか?
ここまで説明してきた線形写像は、前回学んだ線形変換とよく似ています。実際、前回の拡大・縮小、回転、せん断も、線形写像の条件を満たしています。
では、線形変換と線形写像は何が違うのでしょうか。
6.1.線形変換は同じ空間の中で考える
前回は、平面上のベクトルを別の平面上のベクトルへ移す操作を考えました。たとえば、次のような写像です。
$$
T:\mathbb{R}^2\longrightarrow\mathbb{R}^2
$$
入力も出力も同じ \(\mathbb{R}^2\) に属しています。このように、同じベクトル空間からそれ自身への線形写像を、線形変換と呼ぶことがあります。
たとえば、行列 \(A\) を使った \(T(\boldsymbol{x})=A\boldsymbol{x}\) は、前回学んだ線形変換の表し方です。
6.2.線形写像は異なる空間の間でも考えられる
一方、線形写像では、入力と出力が異なるベクトル空間に属していてもかまいません。
$$
T:V\longrightarrow W
$$
ここで、\(V\) と \(W\) の次元が同じである必要もありません。
たとえば、2次元のベクトルを1つの実数へ対応させる、次のような写像も考えられます。
$$
T:\mathbb{R}^2\longrightarrow\mathbb{R}
$$
この場合、入力は2成分のベクトルですが、出力は1つの実数です。実数全体 \(\mathbb{R}\) も、実数上の1次元ベクトル空間として考えられます。
このような写像も、足し算と定数倍を保っていれば線形写像です。
線形変換は、同じベクトル空間の中でベクトルを移す線形写像として考えられます。一方、線形写像は異なるベクトル空間の間にも定義できる、より一般的な概念です。
なお、「線形変換」という言葉を線形写像とほぼ同じ意味で使う場合もあります。この記事では、両者の関係を理解しやすくするため、同じ空間の中での操作を線形変換、より一般的な対応を線形写像として区別しています。
7.異なる次元の空間にも線形写像を考えられる
最後に、線形写像が異なる次元の空間の間でも使えることを、具体例で確認しましょう。
次の写像を考えます。
$$
T:\mathbb{R}^2\longrightarrow\mathbb{R},
\quad
T\begin{pmatrix}x\\y\end{pmatrix}=x
$$
この写像では、2次元ベクトルの \(x\) 成分だけを取り出して、1つの実数へ対応させます。
たとえば、\((2,\ 3)^T\) は \(2\) に、\((-1,\ 4)^T\) は \(-1\) に移ります。\(y\) 成分が違っていても、\(x\) 成分が同じなら同じ実数へ移ります。
では、この写像は線形なのでしょうか。
線形写像であるためには、「線形結合してから写す」ことと「写してから線形結合する」ことの結果が一致する必要があります。そこで、この写像が線形結合を保つかどうかを確かめてみましょう。
まず、2つの任意のベクトルを、
$$
\boldsymbol{u}=
\begin{pmatrix}
u_1\\
u_2
\end{pmatrix},
\quad
\boldsymbol{v}=
\begin{pmatrix}
v_1\\
v_2
\end{pmatrix}
$$
とし、実数 \(s,\ t\) を使って線形結合を作ります。
$$
s\boldsymbol{u}+t\boldsymbol{v}
=
\begin{pmatrix}
su_1+tv_1\\
su_2+tv_2
\end{pmatrix}
$$
ここで、今回の写像 \(T\) は、ベクトルの第1成分だけを取り出すものでした。したがって、この線形結合に \(T\) を適用すると、
$$
T(s\boldsymbol{u}+t\boldsymbol{v})
=
su_1+tv_1
$$
となります。
一方、先にそれぞれのベクトルを写すと、\(T(\boldsymbol{u})=u_1\)、\(T(\boldsymbol{v})=v_1\) です。そのため、写したあとに同じ係数で線形結合すると、
$$
sT(\boldsymbol{u})+tT(\boldsymbol{v})
=
su_1+tv_1
$$
となります。
つまり、どちらの順番で計算しても、結果は \(su_1+tv_1\) になります。したがって、
$$
T(s\boldsymbol{u}+t\boldsymbol{v})
=
sT(\boldsymbol{u})+tT(\boldsymbol{v})
$$
が任意のベクトルと実数 \(s,\ t\) に対して成り立ちます。
このように、2次元のベクトルを1次元の実数へ移す場合でも、線形結合の関係が保たれていれば線形写像になります。
7.1.平面から直線へ移すと何が起こるのか?
この写像では、入力は2次元ですが、出力は1次元です。平面上のベクトルから \(x\) 成分だけを取り出し、1つの実数へ対応させています。
では、このような操作を図形として考えると、何が起こるのでしょうか。
その様子を平面上で表すために、次の写像を考えてみましょう。
$$
S\begin{pmatrix}x\\y\end{pmatrix}
=
\begin{pmatrix}x\\0\end{pmatrix}
$$
この写像は、先ほどの \(T\) と同じように \(x\) 成分だけを残します。ただし、出力を1つの実数ではなく、\(y\) 成分が \(0\) の2次元ベクトルとして表しています。
そのため、出力されるベクトルはすべて \(x\) 軸上に並びます。この様子を図で確認してみましょう。
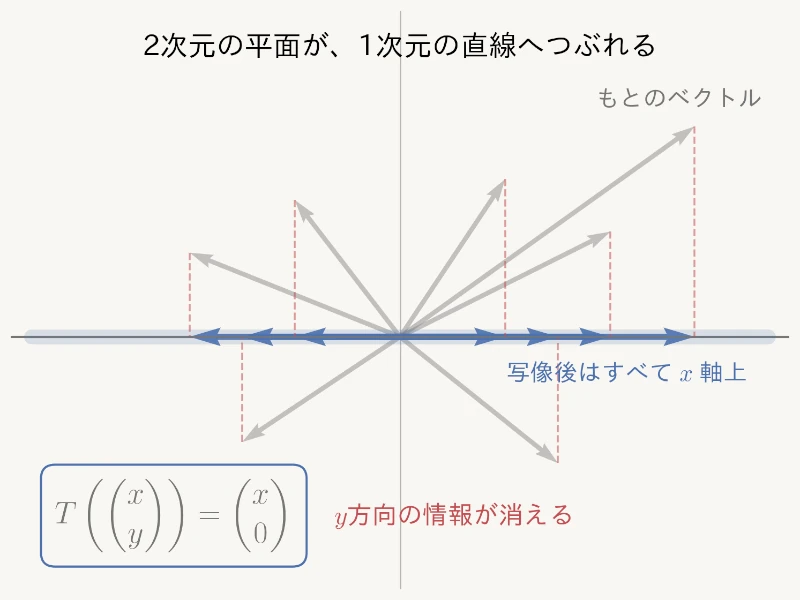
図では、もとの平面上に広がっていたベクトルが、変換後には \(x\) 軸上へ集まっています。\(y\) 方向の違いが失われ、出力されるベクトルは1次元の直線上に限られます。
ここで重要なのは、線形写像は線形結合を保ちますが、ベクトルの長さや向き、出力されるベクトルの集まりの次元まで必ず保つわけではないということです。
では、線形写像によって実際にどのようなベクトルが得られるのでしょうか。また、どのようなベクトルが零ベクトルへ移るのでしょうか。
これらを調べるために、後の記事では「像」と「核」という考え方を学びます。
まとめ
今回は、線形写像とは何かを、定義と具体例から考えました。重要なポイントを整理します。
- 写像とは、ある集合の要素を別の集合の要素へ対応させるルールである。
- 線形写像は、ベクトルの足し算と定数倍を保つ。
- 2つの条件は「線形結合を保つ」という1つの式にまとめられる。
- 線形写像では、零ベクトルは必ず零ベクトルへ移る。
- 平行移動のように原点を動かす写像は、線形写像ではない。
- 線形写像は、異なるベクトル空間や異なる次元の空間の間にも定義できる。
- 線形結合を保っていても、ベクトルの長さや向き、出力されるベクトルの集まりの次元まで保たれるとは限らない。
今回、最も重要なのは次の関係です。
$$
T(s\boldsymbol{u}+t\boldsymbol{v})
=
sT(\boldsymbol{u})+tT(\boldsymbol{v})
$$
線形写像とは、「線形結合してから写す」ことと「写してから同じ線形結合をする」ことの結果が一致する写像です。これによって、ベクトル空間の基本的な構造を保ったまま、別の空間へベクトルを対応させられます。
前回は、行列による変形を図形的に考えました。今回学んだ線形性によって、なぜ行列がそのような変換を表せるのかも理解しやすくなります。
次回は、「行列とベクトルの積」を列ベクトルの線形結合と行ベクトルの内積という2つの視点から考えます。
関連記事
(準備中)
シリーズ全体を理解する
関連書籍
線形写像をさらに深く学びたい人には、線形代数の基礎から行列とベクトル空間の関係を説明している書籍も参考になります。


コメント